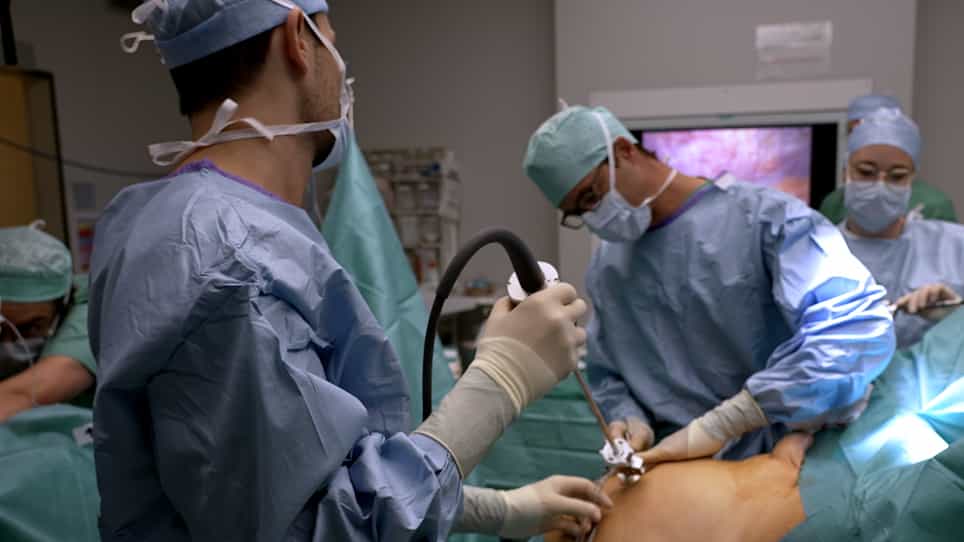
多模块机器人系统 (Hugo RAS和Versius CMR) 用于骨盆手术:从床边助理的任务和观点
Maria Chiara Sighinolfi1, Luca Sarchi2, Giorgia Gaia3
1Unit of Urology, Department of Health Science, University of Milan, ASST Santi Paolo and Carlo, Via A. Di Rudini 8, Milan, Italy. sighinolfic@yahoo.com.
Journal of robotic surgery
|September 29, 2023

概括
像Hugo RAS和Versius这样的新型机器人手术系统提供了灵活性,但需要仔细的助理管理和新的任务协议,以便在复杂的手术中进行最佳使用.
科学领域:
- 最少侵入性的手术
- 手术机器人手术机器人手术机器人手术机器人
背景情况:
- 雨果RAS和Versius是新的机器人手术系统,其特点是多模块化设计.
- 这些系统需要在程序过程中对单位,武器和托卡进行特殊安排.
研究的目的:
- 从助理的角度提供机器人系统管理的实用指南和概述.
- 为应对管理多单元机器人系统的助理所需的挑战和新技能.
主要方法:
- 对Hugo RAS和Versius机器人系统的操作要求和配置进行了审查.
- 分析助理在手术室管理多个机器人单元和仪器的作用.
主要成果:
- 机器人系统提供了更大的灵活性和运动范围,使多象限访问成为可能.
- 对患者周围多个单位的有效管理至关重要,需要重新定义助理工作流程.
- 新一套任务和对助理角色的修订理解是必要的.
结论:
- 像Hugo RAS和Versius这样的先进机器人系统的整合提供了机会,但要求外科团队,特别是助理进行适应.
- 培训和协议开发对于优化这些灵活的多单元机器人平台的好处至关重要.