一种神经肌肉骨建模方法,用于双边部力学,因为在地面上行走时会出现意想不到的侧面扰动
Yunchao Zhu1, Ji Huang1, Xin Ma2
1Academy for Engineering and Technology, Fudan University, 220 Handan Rd., Shanghai, 200433, China.
BMC musculoskeletal disorders
|October 2, 2023

概括
这项研究研究了在地面行走扰乱期间的关节协调. 干扰改变了部运动和肌肉激活,揭示了改善可穿戴机器人设备设计的平衡恢复策略.
科学领域:
- 生物力学 生物力学
- 人类运动科学科学 人类运动科学
- 机器人技术 机器人技术 机器人技术
背景情况:
- 步态动力学研究往往忽视了地面上的扰动.
- 多平面关节对地面行走扰动的协调反应尚未完全理解.
研究的目的:
- 为了研究关节在地面上行走时与控制的横向扰动的生物力学反应.
- 在扰乱条件下分析多平面关节协调和肌肉激活模式.
主要方法:
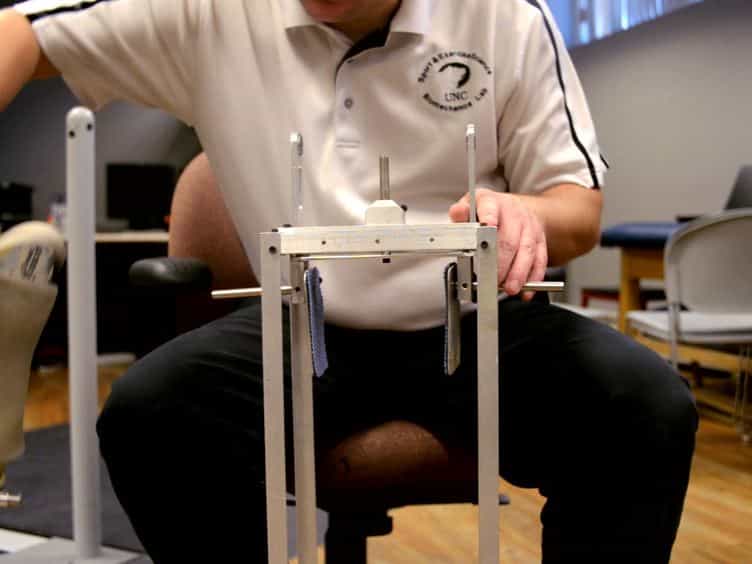
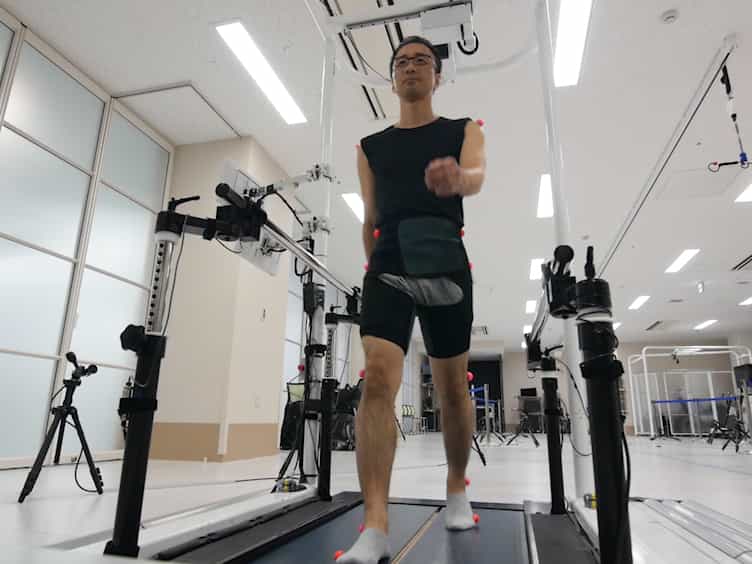
- 一个定制的设备在地面上行走时,向骨盆施加横向力.
- 与运动数据集成的特定人体神经肌肉骨模型 (NMS) 模拟了部反应.
- 统计参数映射 (SPM) 和肌肉联合激活指数 (CI) 分析了生物力学数据.
主要成果:
- 乱减少了斜腰部运动,但增加了正面和横向平面运动.
- 前腿的部绑架和外部旋转增加了.
- 肌肉同活化指数 (CI) 在大多数平面下降,表明改变了联合控制策略.
结论:
- 部表现出相位依赖的反应平衡恢复在步态扰乱期间.
- 通过肌肉CI调节关节硬度,可以实现精确的脚部位置.
- 这些发现有助于设计可穿戴机器人平衡辅助设备.

相关概念视频
 01:55
Bone Structure
Within the skeletal system, the structure of a bone, or osseous tissue, can be exemplified in a long bone, like the femur, where there are two types of osseous tissue: cortical and cancellous.
 01:28
Problem Solving in Statics
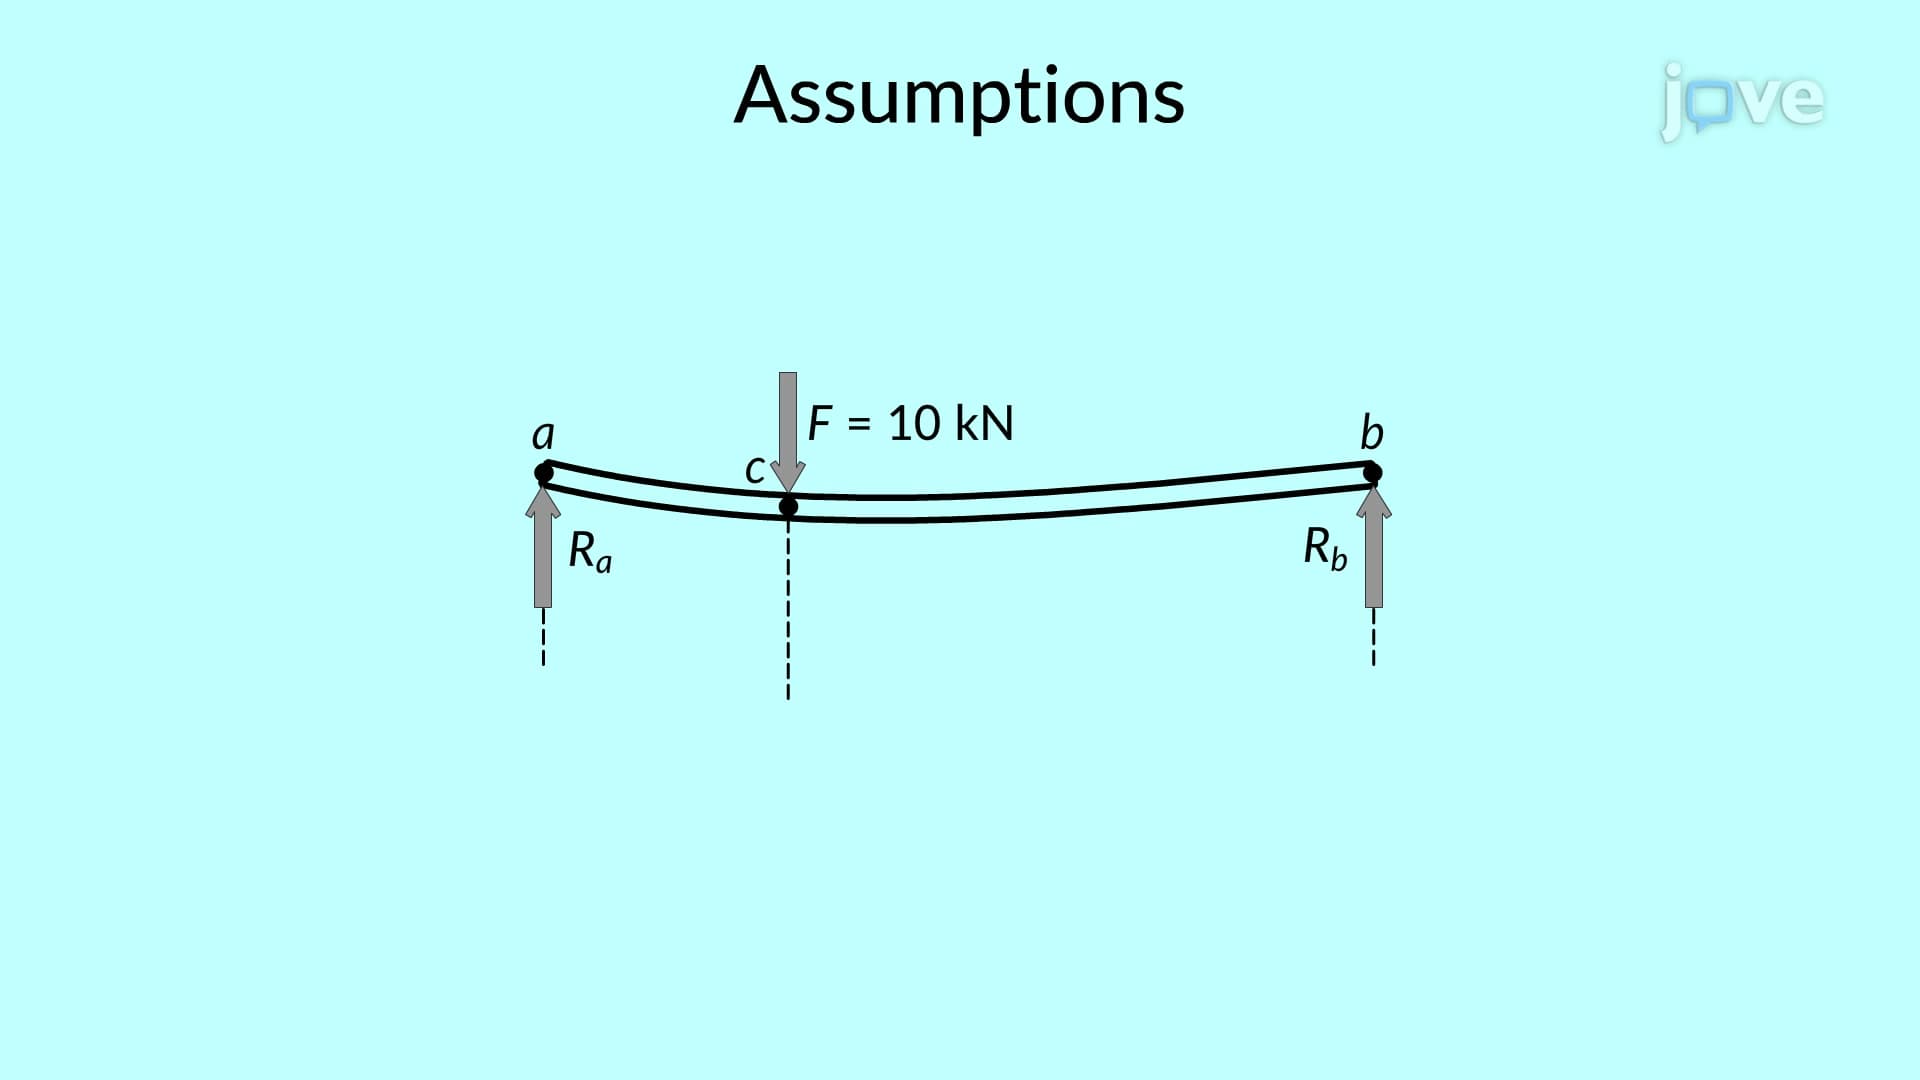
Problem-solving in statics is a crucial aspect of engineering and physics that involves resolving issues associated with bodies in a state of equilibrium. In most cases, problem-solving requires several steps to achieve an accurate result. These steps are crucial to ensuring that the solution is accurate and practical.
The physical situation and mathematical modeling must be considered; however, it is challenging to represent all physical situations using mathematical modeling. With the help of...
The physical situation and mathematical modeling must be considered; however, it is challenging to represent all physical situations using mathematical modeling. With the help of...