相关实验视频
Updated: Jul 14, 2025
06:24
A Spine Robotic-Assisted Navigation System for Pedicle Screw Placement
Published on: May 11, 2020
8.9K
在脊椎外科手术中使用新机器人系统的临床应用中对脚螺丝精度进行三维定量评估:多中心研究:多中心研究
Byeong-Jin Ha1,2, Jong-Min Lee1,3, Seon-Jin Yoon1
1Department of Neurosurgery, Spine and Spinal Cord Institute, Yonsei University College of Medicine, Seoul, Korea.
Neurospine
|October 6, 2023

概括
机器人辅助脊柱手术在脚螺丝放置方面显示出高精度. 这种新的技术对于脊柱手术来说是安全和可行的,其中97.54%的螺丝被认为是临床上可接受的.
科学领域:
- 脊柱外科手术 脊柱外科手术
- 机器人在医学中的机器人
- 医疗成像医学成像
背景情况:
- 穿皮式脚螺丝固定是一种常见的脊柱手术.
- 准确的螺丝放置对于手术成功和患者安全至关重要.
- 机器人引导有可能提高脊柱外科手术的精度.
研究的目的:
- 通过使用新的3D定量系统,评估机器人辅助脚螺丝放置的准确性.
- 评估用于脊柱手术的机器人引导系统的临床可行性.
- 为了比较机器人引导与传统脚螺丝插入的准确性.
主要方法:
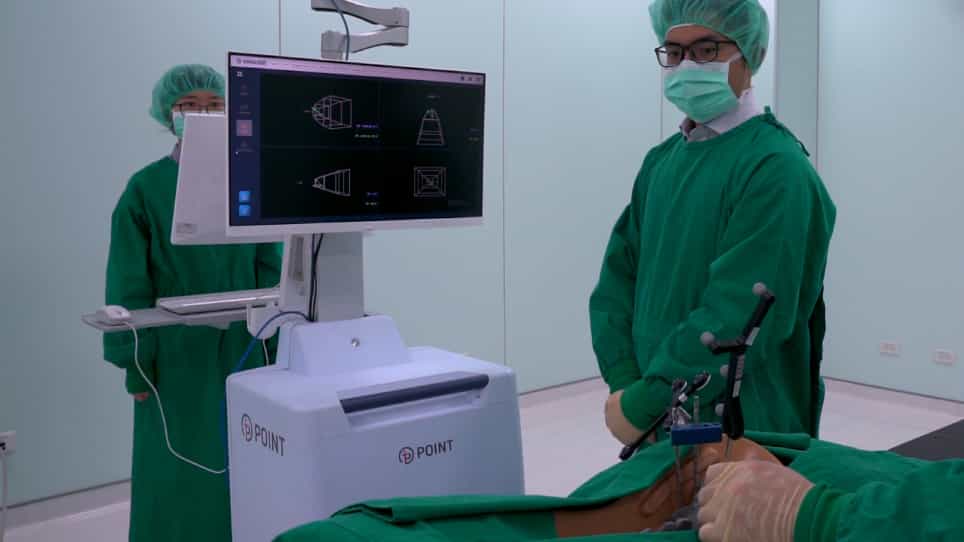
- 113名患者通过CUVIS-脊柱机器人系统进行了脚螺丝插入.
- 在手术内O臂成像指导螺丝路径规划.
- 使用3D偏移计算和Gertzbein-Robbins系统 (GRS) 评估了准确性.
主要成果:
- 插入了448个脚螺丝,图像注册成功率为95.16%.
- 平均误差为:入口偏移2.86mm,目标偏移2.48mm,深度偏移1.99mm,角偏移3.07°.
- 97.54%的螺丝实现了临床上可接受的放置 (GRS等级A或B),没有神经学并发症.
结论:
- 机器人辅助的脚螺丝插入是准确和安全的.
- 这种新型机器人导航方法在脊柱外科手术中证明了临床可行性.
- 需要进一步的研究来比较机器人技术与传统方法.