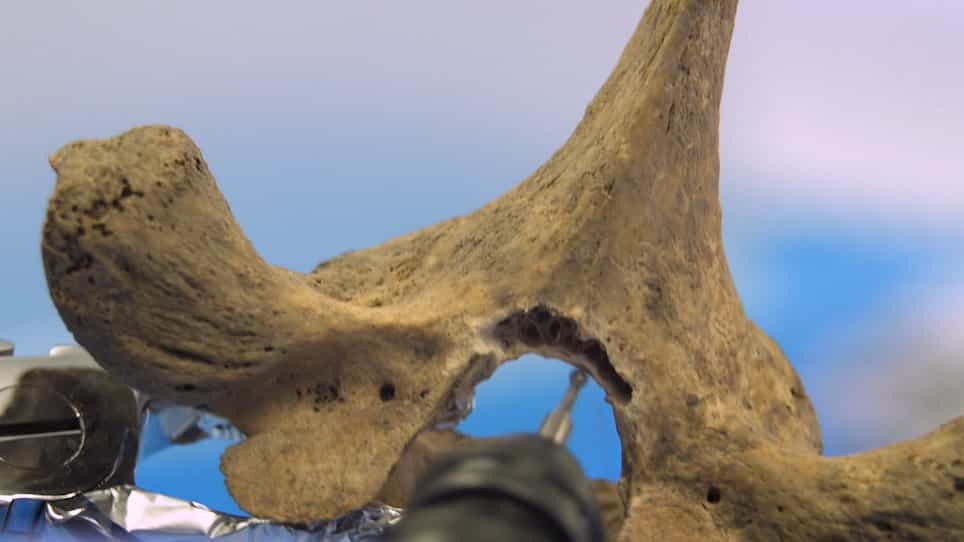

机器人骨取样机器人取样机器人
Thomas Wojcik1, Marta Morawska2, Joël Ferri1
1Univ. Lille, CHU Lille, INSERM, Oral and Maxillo-Facial Surgery Department, U1008 - Advanced Drug Delivery Systems, F-59000, Lille, France.

概括
复杂的单皮质骨收获使用冷切除机器人引导激光骨切除术 (CARLO® primo+) 是可行的,在尸体中是安全的. 这种机器人激光方法显示了提高手术精度和减少骨收割过程中人为错误的潜力.
科学领域:
- 神经外科 神经外科
- 手术机器人手术机器人手术机器人手术机器人
- 生物医学工程 生物医学工程
背景情况:
- 在重建性手术中,关骨收获至关重要.
- 当前的技术可能涉及不准确性和风险.
- 机器人手术的进步为提高精度提供了潜力.
研究的目的:
- 通过使用CARLO® primo+机器人引导激光系统来评估复杂的单皮状骨收获的可行性和安全性.
- 评估与这种新型机器人方法相关的准确性,精度和潜在风险.
主要方法:
- 进行了一项尸体研究,涉及从头骨中采集骨的渐进复杂性.
- 冷切除机器人引导激光骨切除术 (CARLO® primo+) 用于单皮层骨切割.
- 评估的关键参数包括跟踪精度,收获策略,设置,持续时间,切割精度和杜拉暴露风险.
主要成果:
- 使用CARLO® primo+进行复杂的单皮状骨收获被证明是可行的.
- 在机器人激光手术过程中没有发生双皮层切割.
- 由于骨骨的角度不正确,发现了一例部分 dura 暴露.
结论:
- 机器人引导的激光骨切似乎是一种可行且安全的方法,用于复杂的单皮状骨收获.
- 与传统方法相比,这种技术有可能提高外科手术的准确性,并最大限度地减少手术期间的变化.
- 未来的机器人方法可能会取代目前的技术,包括骨收获程序中的切割指南.