相关实验视频
Updated: Jul 14, 2025
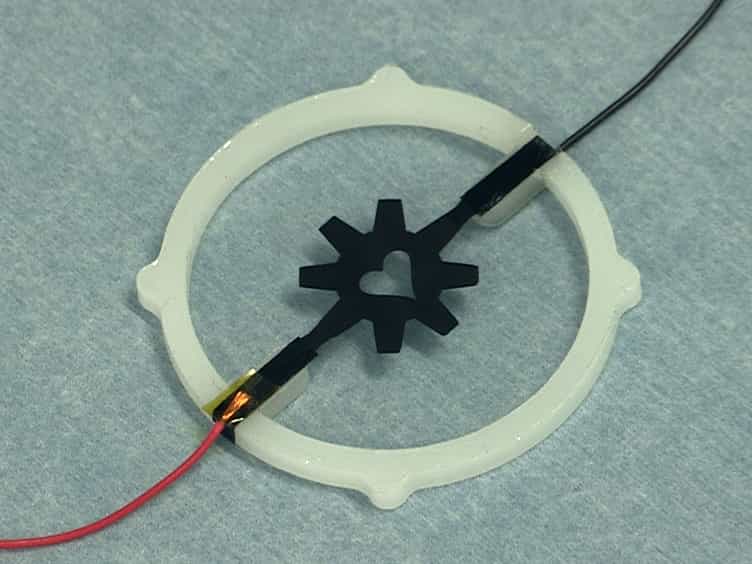
10:32

Fabrication Process of Silicone-based Dielectric Elastomer Actuators
Published on: February 1, 2016
33.7K
灵感来自肌肉的软机器人基于双边介电弹性体执行器
Yale Yang1,2, Dengfeng Li3, Yanhua Sun1,2
1State Key Laboratory of Electronic Thin Films and Integrated Devices, School of Optoelectronic Science and Engineering, University of Electronic Science and Technology of China (UESTC), Chengdu, PR China.
Microsystems & nanoengineering
|October 10, 2023

概括
研究人员开发了一种新的双边执行器,灵感来自先进软机器人的肌肉群. 这种人工肌肉可以实现多功能运动,如爬行,滚动和抓取,增强机器人的控制和功能.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 材料科学 材料科学 材料科学
- 生物模拟学是一种生物模拟学.
背景情况:
- 生物系统中的双边肌肉激活激发了先进的机器人设计.
- 软机器人系统需要人工肌肉来增强控制和多维运动.
- 现有的软机器人往往缺乏生物肌肉群的灵巧和多功能性.
研究的目的:
- 开发一种新的双边执行器,模仿软机器人的肌肉组功能.
- 创建一个多功能软机器人,能够执行各种运动和操纵任务.
- 探索将多个执行器组合在一起,以实现复杂的机器人行为.
主要方法:
- 使用低成本的VHB 4910介电弹性体作为人工肌肉材料.
- 设计和制造的聚合物薄膜作为双边变形的执行器框架.
- 集成的端到端连接的执行器形成一个轮形的3D软机器人.
- 演示了各种运动模式,包括爬行,滚动和爬.
- 开发了一种类似嘴巴的软机器人,用于对象操纵.
主要成果:
- 双边执行器表现出类似肌肉的变形能力.
- 一个轮形的软机器人实现了多方向爬行和高效的转向.
- 机器人展示了双向滚动和2°斜坡爬的能力.
- 一个类似嘴巴的软机器人成功地抓住了5.3倍于自身体重的物体.
- 组合执行器模式可以实现多种功能和灵活性.
结论:
- 开发的双边执行器为创建高度可控的软机器人提供了有希望的方法.
- 模块化设计允许可适应的配置和各种机器人应用.
- 这项研究为未来软机器人设计提供了宝贵的参考,强调生物仿真和多功能性.
相关概念视频
 01:15
Muscle Contraction
91.0K
91.0K
 01:10
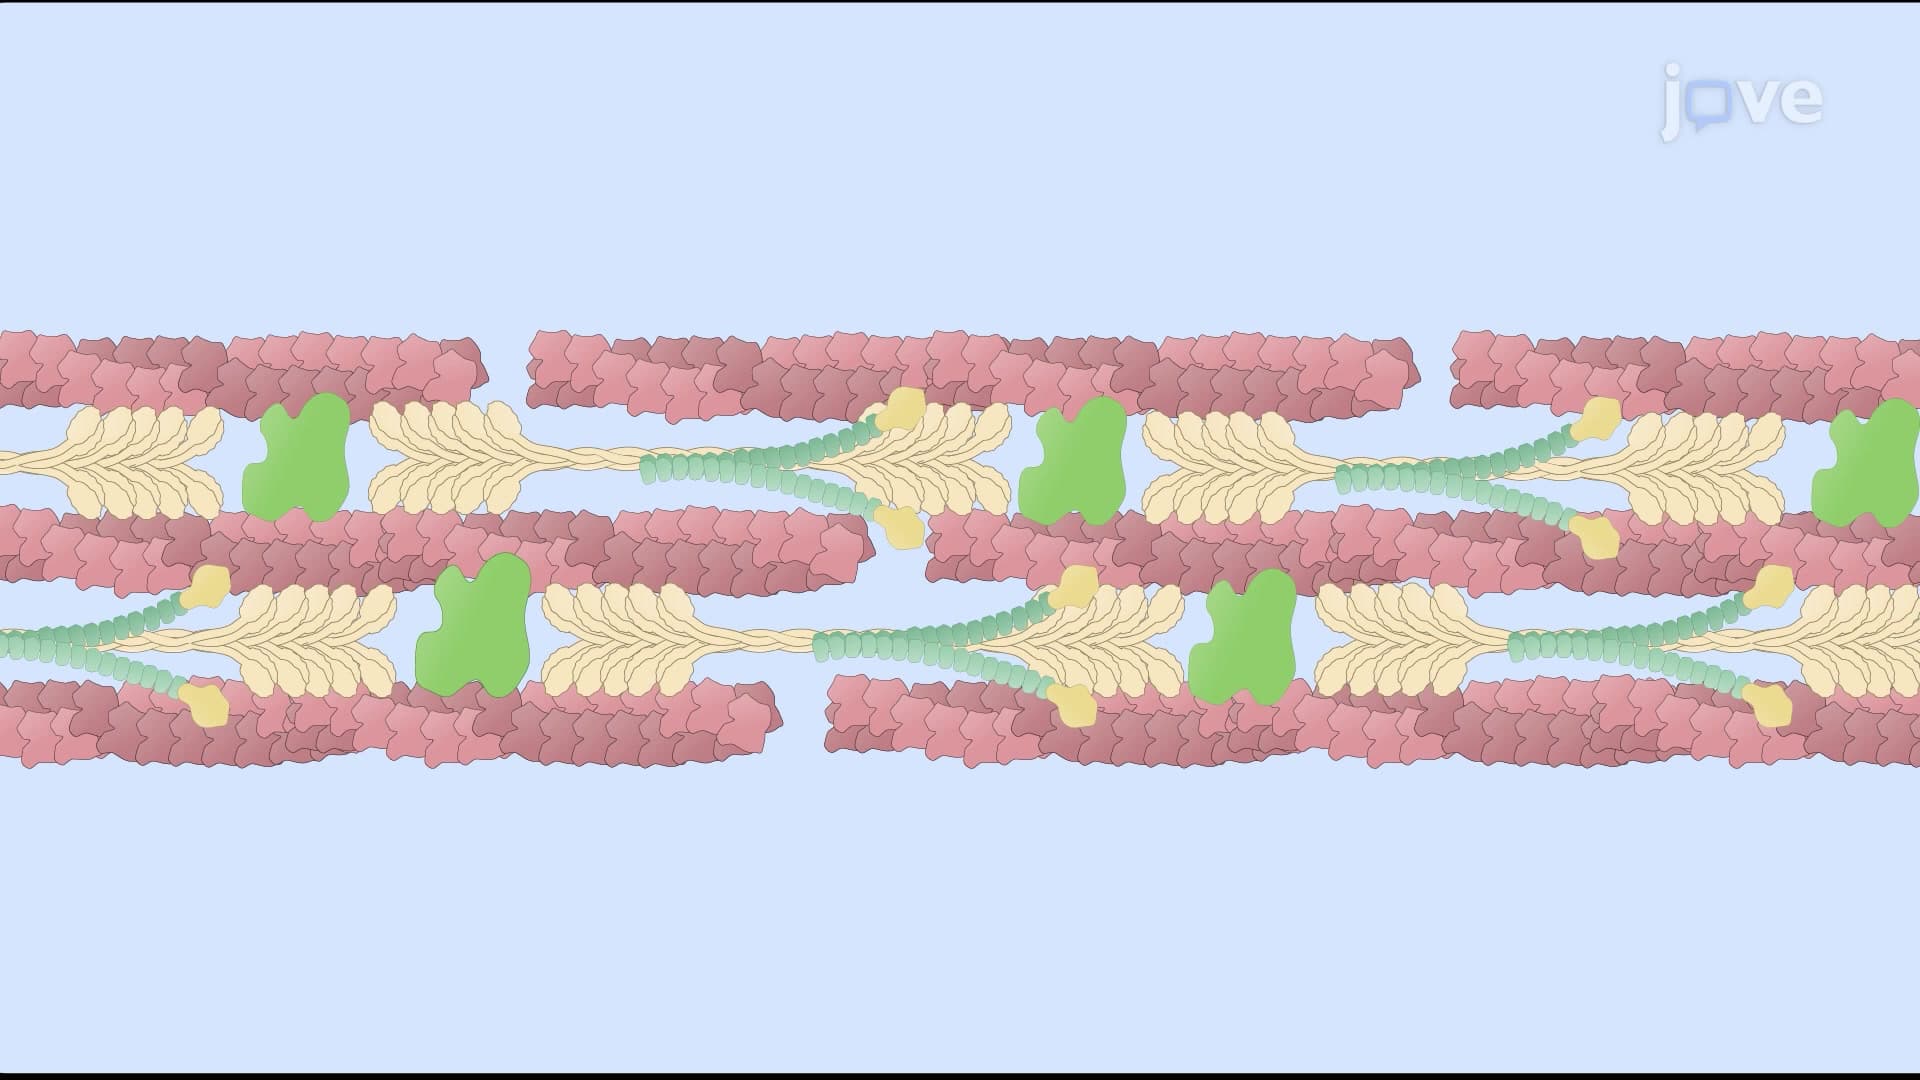
The Role of Actin and Myosin in Non-muscle Cells
3.5K
Actin and myosin or actomyosin filaments also play a significant role in cells other than those involved in muscle contraction (which occurs within the sarcomere of muscle cells). The mechanism of non-muscle cell contractile bundles was first observed in Dictyostelium and Acanthamoeba. In non-muscle cells, two bundles are commonly found: stress fibers and actomyosin adherence belts. These contractile bundles are smaller and less organized than the ones found in muscle cells. They are held...
3.5K