评估一种新的实时自适应辅助控制器,用于中风后的机器人辅助上肢康复
Ana P Arantes1, Nadja Bressan2, Ludymila R Borges3
1Hotchkiss Brain Institute (HBI), Cumming School of Medicine, University of Calgary, Calgary, Canada.
PloS one
|October 11, 2023

概括
这项研究引入了使用电肌学 (EMG) 的自适应控制器,以防止在机器人辅助中风康复中出现松. 该系统有效地监控用户参与,并挑战患者,改善治疗结果.
科学领域:
- 神经康复疗法 神经康复疗法
- 机器人在医学中的机器人
- 生物医学工程 生物医学工程
背景情况:
- 机器人辅助治疗可以提高中风后的上肢功能.
- 放松行为,患者被动地允许机器人指导,限制了康复潜力.
- 需要新的控制策略来确保患者的积极参与.
研究的目的:
- 研究基于电肌图 (EMG) 的自适应辅助控制器,以减轻接受机器人治疗的中风患者的松.
- 评估控制器在上肢康复任务期间促进积极参与的有效性.
主要方法:
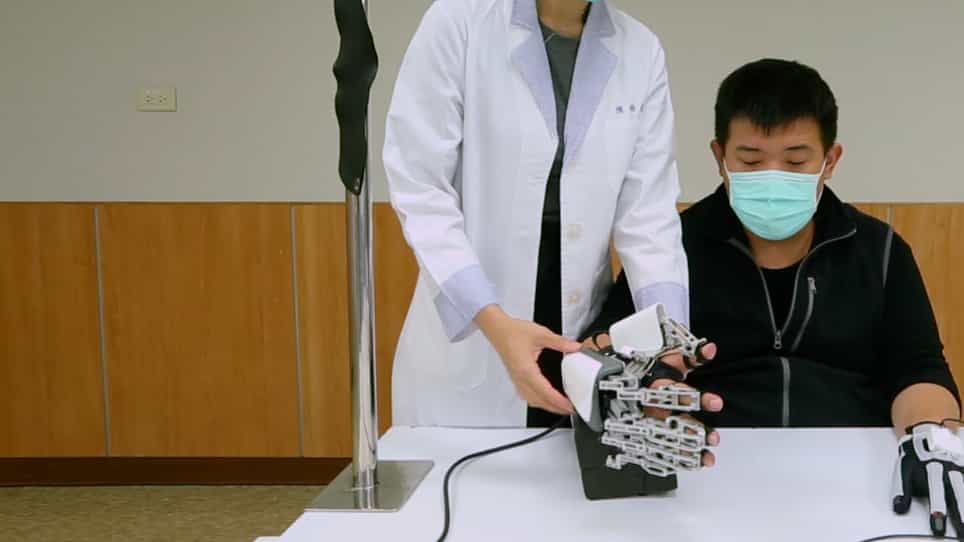
- 在5名慢性中风患者的试点研究中,使用机器人系统进行水平手臂任务.
- 实现了使用表面电磁图和电脑图 (EEG) 信号的自适应控制器.
- 测量运动障碍 (Fugl-Meyer评估),性能指标 (速度,时间,位置) 和传感器数据.
主要成果:
- 性能指标 (路径长度,准确性) 与较低的功能状态 (FM分数) 相相关.
- 速度,EMG和EEG指标对高功能个体的变化更敏感.
- 增加的EEG信号幅度表明患者对挑战的感知提高.
结论:
- 基于EMG的自适应控制是一种有希望的策略,可以减少机器人辅助中风康复中的拖延.
- 多传感器集成 (EMG,EEG) 对于监测和优化机器人治疗至关重要.
- 控制器对不同功能水平的敏感性表明了个性化康复的潜力.