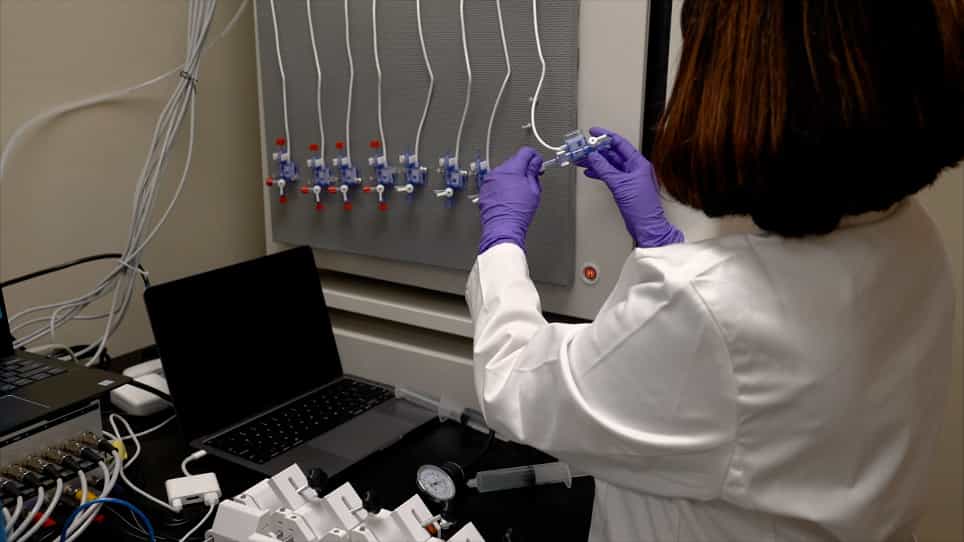

一个软软的机器人执行系统用于正常压力水脑的实体模型
IEEE transactions on bio-medical engineering
|October 17, 2023

概括
一个新的软机器人执行系统可以操纵内压力 (ICP) 波形. 这项技术可以在体内建模头症,并测试分流系统,以改善患者治疗.
科学领域:
- 生物医学工程 生物医学工程
- 机器人技术 机器人技术 机器人技术
- 神经外科 神经外科
背景情况:
- 内压力 (ICP) 动态和脑脊液 (CSF) 波形在水中至关重要.
- 了解CSF的动态是调查和治疗头的关键.
研究的目的:
- 开发一种软机器人执行系统,用于内脉冲压力放大.
- 为了在体内模拟正常压力头症.
- 为了研究,使ICP波形能够被积极操纵.
主要方法:
- 设计和制造用于心室内植入的软机器人终端执行器.
- 研究了机械性能,并为最大的脉冲压放大选择了执行器.
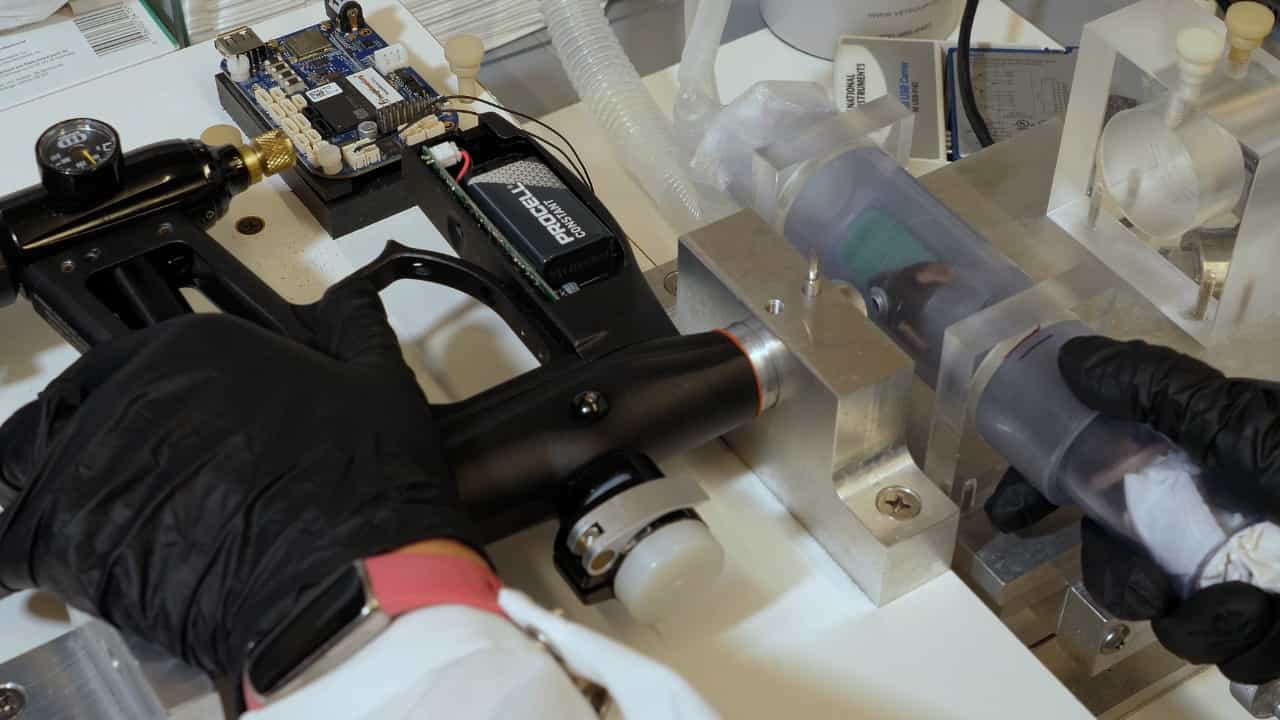
- 开发了一种用于自动操作的液压驱动装置,并在羊模型中验证了该系统.
主要成果:
- 实验室试验显示,材料和制造变化影响了执行器动态特性.
- 在体内,0.125毫升的激活体积在每分钟62击时,平均峰值到峰值幅度增加了205%.
- 在体内模型中,平均ICP仅增加了1.3%.
结论:
- 开发的软机器人执行系统可以有效地操纵ICP波形.
- 该系统为体内脑研究提供了一个新的工具.
- 对改进的分流系统测试和水脑治疗开发的潜力.
更多相关视频
 04:02
Author Spotlight: Developing Precise and Clinically Relevant Models for Studying Secondary Degeneration in Traumatic Optic Neuropathy
Published on: November 29, 2024
1.2K
 08:18
Intracranial Pressure Monitoring In Nontraumatic Intraventricular Hemorrhage Rodent Model
Published on: February 8, 2022
2.4K