
磁性软机器人用于最小侵入性尿道导管生物膜清除
Polina I Baburova1, Daniil V Kladko1, Alina Lokteva1
1International Institute "Solution Chemistry of Advanced Materials and Technologies", ITMO University, 191002 Saint Petersburg, Russia.
ACS nano
|October 23, 2023

概括
软磁性机器人提供了一种最小侵入性的解决方案,以消除与导管相关的生物膜感染. 一个八角形形的机器人从尿道导管中完全消除了生物膜,减少了更换的需要.
科学领域:
- 生物医学工程 生物医学工程
- 材料科学 材料科学 材料科学
- 传染性疾病 传染性疾病
背景情况:
- 导管相关的生物膜感染对患者的健康构成重大风险,增加了发病率和死亡率.
- 目前的预防方法是不够的,需要昂贵和侵入性的导管更换.
- 软磁机器人为有针对性的医疗干预提供了一种新的方法.
研究的目的:
- 为了研究软磁机器人在从尿道导管中消除生物膜的有效性.
- 开发和测试各种磁性软机器人设计用于生物膜去除.
- 建立一种最小的侵入性方法来治疗导管相关的生物膜污染.
主要方法:
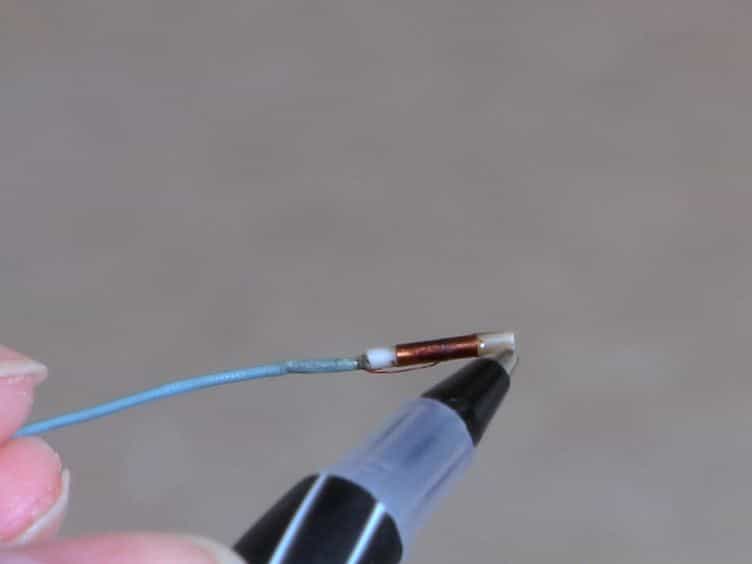
- 制造和表征七个不同的软磁机器人设计 (4.5 × 15毫米).
- 在旋转磁场下的20 Fr尿道导管模型中测试机器人的生物膜去除性能.
- 根据机器人设计,频率 (15 Hz) 和磁场振幅 (10 mT) 来评估生物膜根除效率.
主要成果:
- 八角形形状的磁性软机器人展示了卓越的生物膜去除效率.
- 通过以2.88±0.6mm/s的速度运行的八角形机器人,实现了生物膜的完全根除.
- 磁力机器人方法被证明是最小侵入性,安全和有效的,用于导管生物膜的消除.
结论:
- 软磁机器人是一种有前途的,微创性技术,用于治疗导管相关的生物膜感染.
- 这种方法可能会延长导管使用时间,并减少更换和治疗的频率.
- 进一步开发可能会改善患者的治疗结果,并降低与导管并发症相关的医疗保健费用.