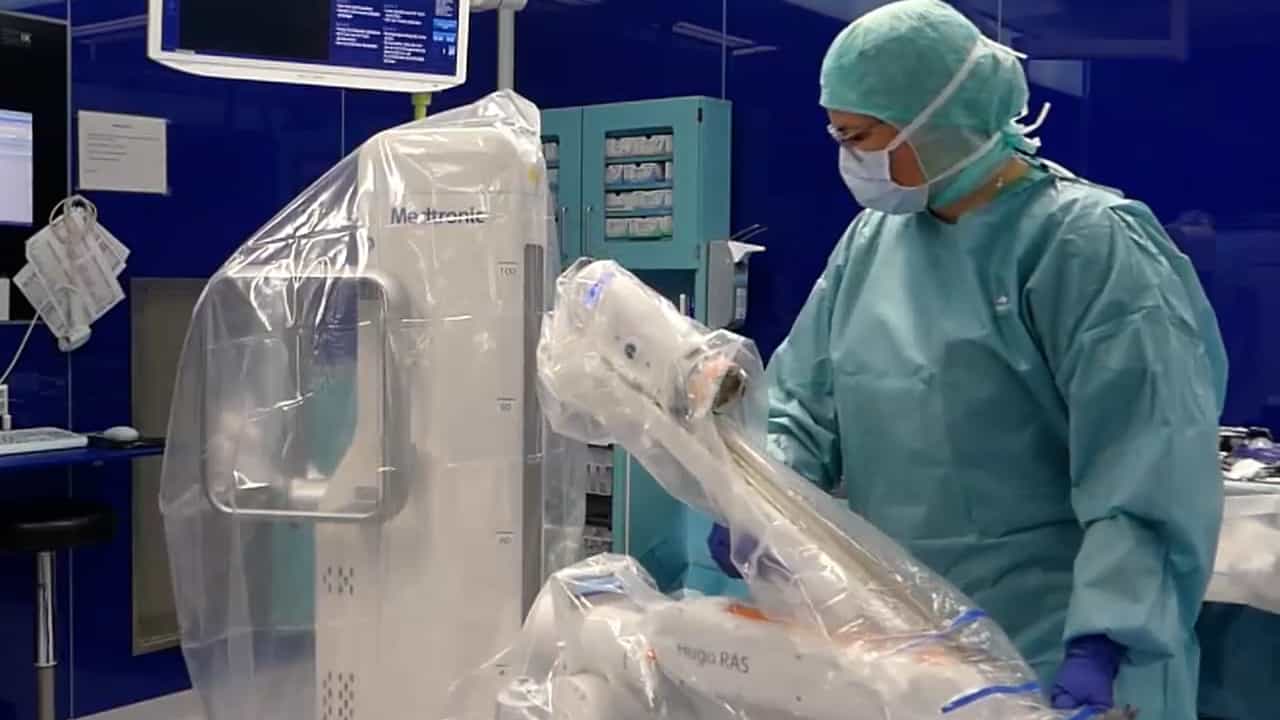

使用SURGICEL NU-KNIT和手术的多方向引方法,用于用于子宫内膜癌的机器人辅助腹腔镜手术
Kota Yamauchi1, Kentaro Sekiyama1, Miki Otsuki1
1Department of Obstetrics and Gynecology, Medical Research Institute KITANO HOSPITAL, PIIF Tazuke-Kofukai, Osaka, Japan.
Journal of minimally invasive gynecology
|October 24, 2023

概括
这项研究引入了一种新的多方向引方法,用于在子宫内膜癌患者中进行机器人辅助子宫切除. 这种技术提高了手术现场的稳定性,并最大限度地减少了手术期间癌细胞的泄露.
科学领域:
- 妇科瘤学 妇科瘤学
- 最少侵入性的手术
- 手术技术 手术技术
背景情况:
- 对于子宫内膜癌的机器人辅助切除术 (RH) 显示了与传统的腹腔镜切除术 (LH) 相似的短期结果.
- 由于子宫操纵器和机器人压缩等因素,人们对RH的长期预后存在担忧.
- 目前还没有一种标准化的技术来缓解RH中的这些风险.
研究的目的:
- 为机器人辅助整体子宫切除提供一种新的多方向引方法.
- 为了展示一种能最大限度地减少癌细胞泄露的技术.
- 在对子宫内膜癌进行机器人辅助子宫切除术时实现稳定的外科场.
主要方法:
- 使用手术和静血剂 (SURGICEL NU-KNIT) 开发了一种多方向的引方法.
- 通过腹膜和腹壁进行 sutures,以创建引点.
- 一个操纵接被附在子宫上,以减少机器人子的直接压缩.
主要成果:
- 多向引法促进了稳定的外科领域的可重现的发展.
- 这种技术有效地减少了癌细胞的泄露,减少了用机器人子抓住子宫的需要.
- 这种方法避免使用子宫操纵器,解决了RH的一个关键问题.
结论:
- 多向引方法提供了一种可重复的方式,在机器人辅助子宫切除术中创建一个稳定的外科领域.
- 这种技术显著减少了子宫内膜癌手术期间癌细胞的泄漏.
- 它提供了一个新的解决方案,以减轻与RH的子宫操纵和压缩相关的风险.
更多相关视频
 12:45
Robot-assisted Total Mesorectal Excision and Lateral Pelvic Lymph Node Dissection for Locally Advanced Middle-low Rectal Cancer
Published on: February 12, 2022
5.7K
 09:48
An Orthotopic Endometrial Cancer Model with Retroperitoneal Lymphadenopathy Made From In Vivo Propagated and Cultured VX2 Cells
Published on: September 12, 2019
8.1K