
用尸体模型验证混合现实手术导航,用于在肩膀关节整形手术中放置状骨轴针,使用尸体模型
Joaquin Sanchez-Sotelo1, Julien Berhouet2, Jean Chaoui3
1Department of Orthopedic Surgery, Mayo Clinic, Rochester, MN, USA.
Journal of shoulder and elbow surgery
|October 27, 2023

概括
混合现实导航准确地引导外科医生在模拟肩部置换手术期间放置状腺轴针. 这项技术在入口点的精度为2毫米,版本和倾斜的精度为2度,提高了全肩关节整形术的精度.
科学领域:
- 整形外科手术 整形外科手术
- 手术导航技术 手术导航技术
- 医疗成像医学成像
背景情况:
- 混合现实 (MR) 在肩关节整形中为计算机辅助导航提供了潜在的进步.
- 精确的状关节元件放置对于成功的全肩关节整形术结果至关重要.
- 这项研究评估了MR指导对于关键的状腺轴针插入步骤的精度.
研究的目的:
- 评估混合现实 (MR) 外科导航的准确性和精度.
- 为了确定MR指导在尸体标本中对状腺轴针位置的有效性.
- 评估MR导航的可行性,以改善肩关节整形手术中的状腺元件定位.
主要方法:
- 七位经验丰富的肩部外科医生对14个尸体肩部进行了模拟的肩部整形术.
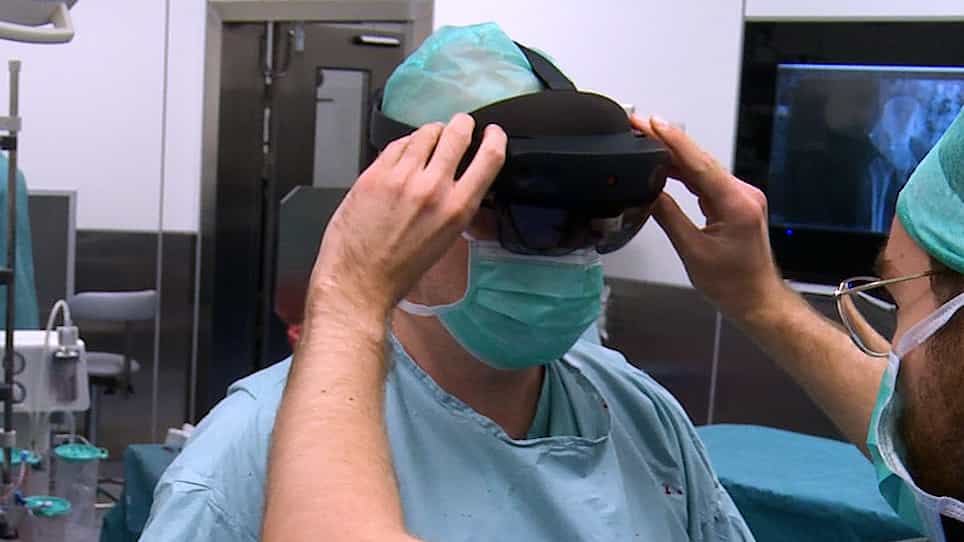
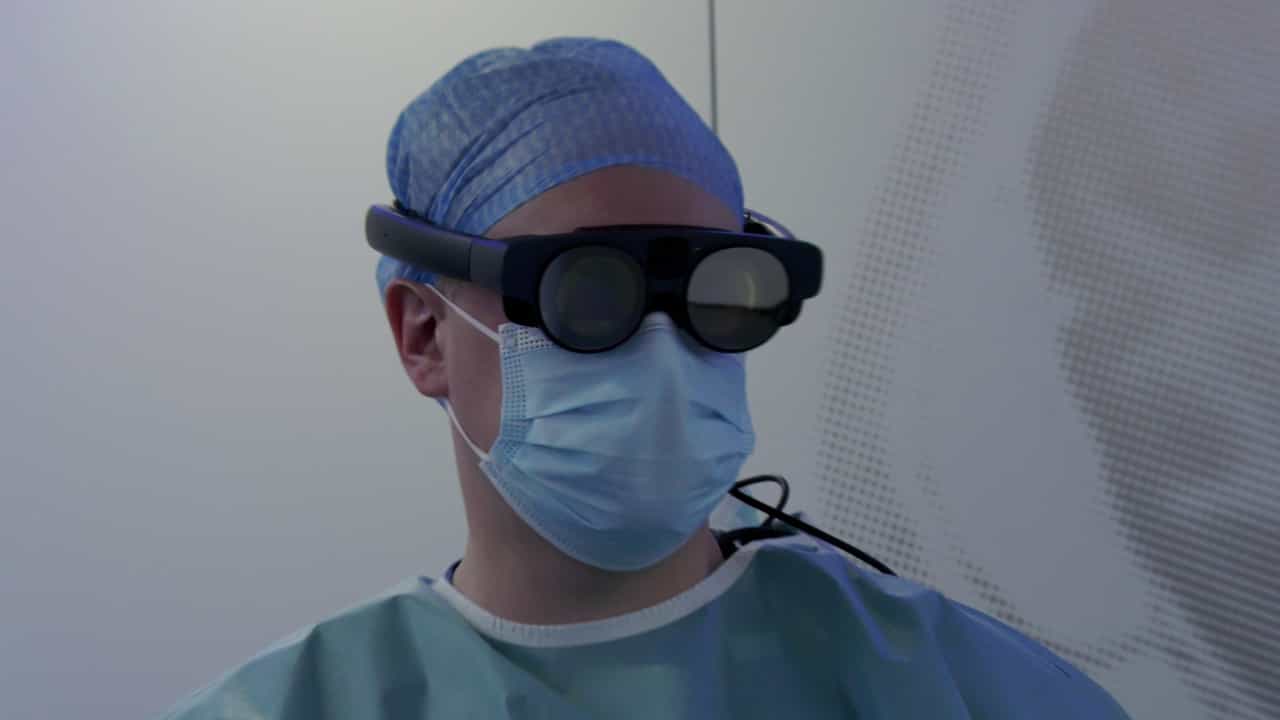
- 一个混合现实系统 (微软 Hololens 2) 用于导航的状腺轴引脚插入.
- 术前和术后的CT扫描量化了针位置关于入口点,版本和倾斜的准确性.
主要成果:
- 计划和执行的状腺入口点之间的平均差异为1.7 ± 0.8毫米 (最大偏差为3.1毫米).
- 版本和倾斜的平均角偏差分别为1.6°±1.2°和1.7°±1.5° (最大偏差为4.1°和5°).
- 该系统表现出高精度,导航引脚始终接近计划位置.
结论:
- 混合现实导航系统能够在计划目标的2毫米和2度范围内准确地放置状腺轴针.
- 在所有样本中,系统的导航值保持在可接受的外科手术公差范围内 (≤3毫米,≤5°).
- 核磁共振导航显示,它有望提高在全肩关节整形手术中状腺元件放置的准确性.