相关实验视频
Updated: Jul 12, 2026
09:36

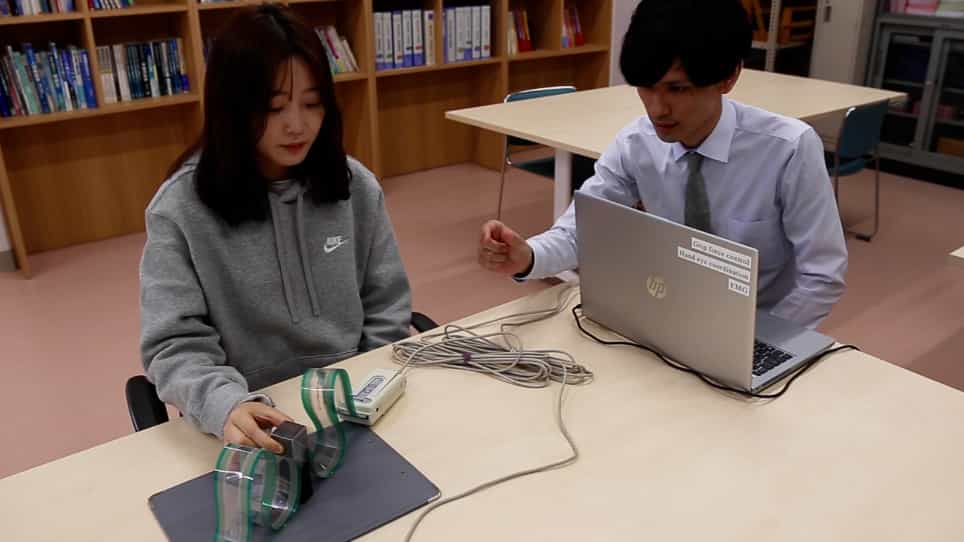
Measurement of Spatial Stability in Precision Grip
Published on: June 4, 2020
3.2K
舒适度和测量精确度为基础的多目标优化方法用于手势交互的交互
Wenjie Wang1, Yongai Hou2, Shuangwen Tian3
1School of Mechanical Engineering, Inner Mongolia University of Science and Technology, Baotou 014010, China.
Bioengineering (Basel, Switzerland)
|October 28, 2023

概括
这项研究引入了一种新的方法来优化人机交互 (HCI) 的手势设计,平衡舒适性和精度. 该方法提高了手势工程学和操作效率,通过可用性测试进行验证.
科学领域:
- 人与计算机的交互 (HCI)
- 人体工程学就是人体工程学.
- 生物机械建模 生物机械建模
背景情况:
- 手势是HCI中一个关键的交互模式.
- 现有的手势交互方法面临着平衡用户舒适性和测量精度的挑战.
- 优化手势对于提高用户体验和效率至关重要.
研究的目的:
- 提出一个多目标优化方法,以解决手势舒适度和测量精度之间的冲突.
- 开发一种舒适模型 (CS),模拟能量消耗,并预测疲劳/受伤风险.
- 引入一个测量精度模型 (ΔPH) 来评估相互作用效率.
主要方法:
- 开发了一种使用目标函数 JCP.的多目标优化方法.
- 创建了一个舒适模型 (CS),考虑了17个肌肉和6个自由度.
- 根据校准错误计算了一种测量精度模型 (ΔPH).
- 执行建模和模拟以分析优化方法的有效性.
主要成果:
- 拟议的舒适模型 (CS) 有效地模拟了能源支出,并识别了高风险的运动.
- 测量精度模型 (ΔPH) 提供了对手势交互效率的评估.
- 目标函数JCP成功地解决了舒适度 (JCS) 和精度 (JPH) 之间的不一致性.
结论:
- 多目标优化方法通过提高人体工程学和操作效率来改善手势设计.
- 可用性测试证实了拟议的手势优化方法的有效性.
- 这种方法为设计更舒适,更精确的手势交互提供了有价值的工具.