相关实验视频
Updated: Jul 11, 2025
06:31
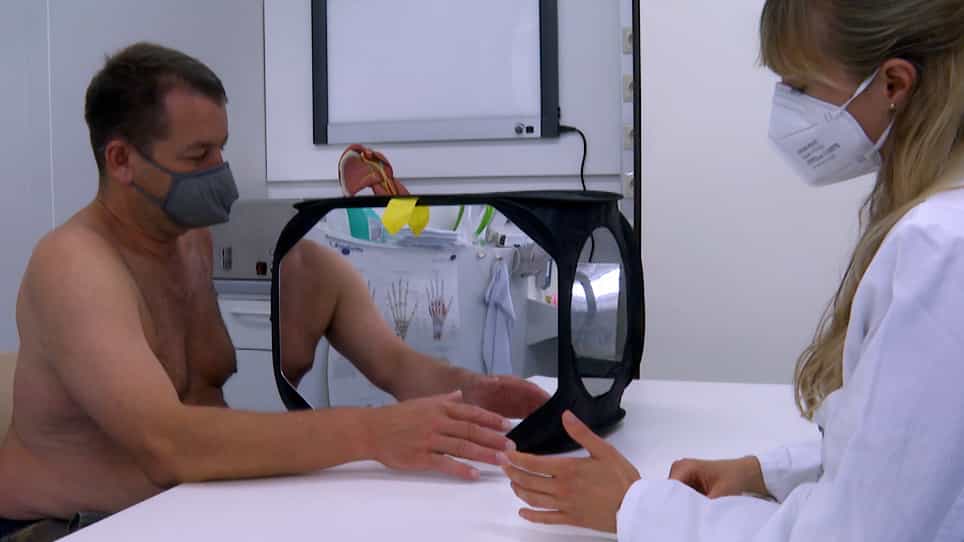
Force and Position Control in Humans - The Role of Augmented Feedback
Published on: June 19, 2016
7.9K
一种新的感官反方法,以促进肌电假肢中抓取力的预测和纠正控制

概括
这项研究引入了用于肌电假肢的新型感官反系统,增强了抓取控制. 结合电肌图 (EMG) 和力反显著改善了用户的假肢性能.
科学领域:
- 生物医学工程 生物医学工程
- 神经科学是一个神经科学.
- 康复技术 康复技术 康复技术
背景情况:
- 有效的力量控制对于肌电上肢假肢至关重要,以防止物体损伤或掉落.
- 人类的运动控制依赖于预测和反机制的组合来掌握.
- 目前的肌电假肢往往缺乏直观的感官反,限制了用户的控制.
研究的目的:
- 开发和评估用于肌电假肢的新型人工感官反系统.
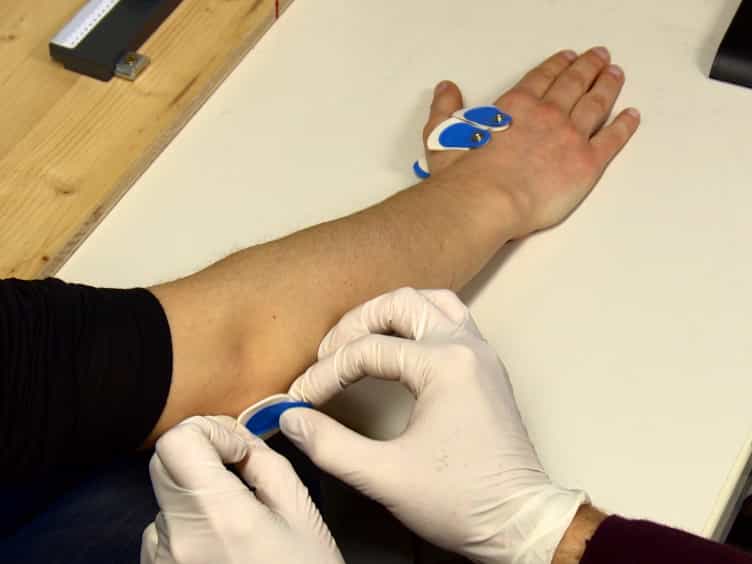
- 为预测性 (EMG) 和纠正性 (力) 抓取策略整合振动刺激.
- 评估综合反对假肢掌握性能的影响.
主要方法:
- 16名非残疾人和3名跨辐射截肢受试者参与了这项研究.
- 试验对象在三个反条件下执行了不同力级的功能任务:没有,只有EMG,以及组合EMG/力.
- 绩效是根据任务完成和准确性来评估的.
主要成果:
- 组合EMG和力反在非残疾人受试者中产生了最高的整体表现 (79.6±9.9%),明显超过没有反 (53±11.5%).
- 在截肢受试者中观察到类似的积极趋势.
- 综合反条件稍微增加了任务完成时间.
结论:
- 拟议的振动反系统,灵感来自于人类的运动控制,有效地改善肌电假肢的抓取.
- 这种方法通过促进预测和纠正掌握过程来增强控制.
- 这些发现表明了先进假肢控制的有希望的方向,即使可获得视觉和听觉反.