在机器人康复期间估计关节动力学和肌肉力量,以检测和抵消脚运动减少

概括
这项研究引入了一种使用加速度计和肌肉骨模型来跟踪机器人下肢治疗期间脚和膝盖运动的新方法. 它可以准确地跟踪关节动力学和肌肉力量估计,以获得更好的康复见解.
科学领域:
- 生物力学 生物力学
- 康复工程 康复工程
- 医疗器械 医疗器械 医疗器械
背景情况:
- 机器人下肢康复设备往往缺乏对患者活跃关节运动的详细监测.
- 精确跟踪关节动力学和肌肉力量对于有效的治疗评估和个性化至关重要.
研究的目的:
- 开发和验证一种方法来检测机器人治疗期间的活跃脚关节运动.
- 通过启用膝盖和脚运动跟踪和肌肉力量估计来扩展之前的工作.
主要方法:
- 两个加速度计传感器与机器人下肢装置的集成.
- 用前向动力学和反向动力学运用肌肉骨模型.
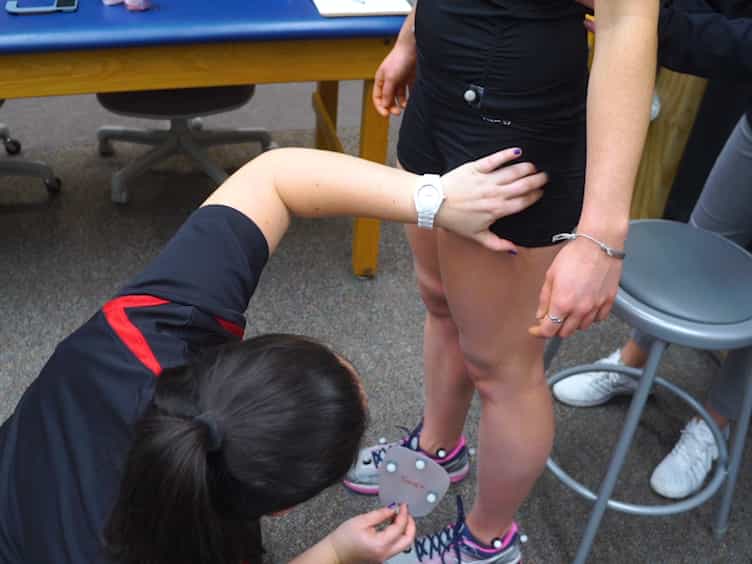
- 使用黄金标准的运动捕捉系统和电肌图测量的验证.
主要成果:
- 对于部,膝盖和脚关节的估计和黄金标准动力学之间的高相关性 (R=0.88±0.09).
- 对估计的小腿前肌肉力量与EMG的有希望的相关性 (R=0.62±0.27).
- 成功地对患者数据进行初步应用.
结论:
- 拟议的方法在机器人治疗期间准确跟踪下肢关节动力学.
- 它使可靠的肌肉力量估计成为可能,为临床应用提供了宝贵的见解.
- 这一进步具有显著的潜力,可以提高患者康复和监测.