
准被动脚-脚整形的设计,可定制,可变度

概括
可变刚性骨架 (VSO) 为各种活动提供可调节的脚刚性,与被动脚脚架 (AFO) 不同. 这种准被动设备平衡了性能和复杂性,以改善移动性.
科学领域:
- 生物力学 生物力学
- 康复工程 康复工程
- 整形器械和假肢
背景情况:
- 商用脚脚 (AFOs) 通常是被动的,缺乏可调节的刚度,限制了它们在爬楼梯等各种活动中的有效性.
- 现有的被动AFO无法复制生物模拟非线性扭矩-角度关系,并且在使用过程中很难调整.
- 虽然电动脚外骨显示出希望,但可靠性,质量和成本方面的挑战阻碍了它们的商业化.
研究的目的:
- 介绍了可变刚性整形 (VSO),这是一种新型的准被动脚足整形.
- 评估VSO提供可定制和动态调节的脚硬度的能力.
- 评估VSO的潜力,以平衡被动和动力整形系统之间的平衡.
主要方法:
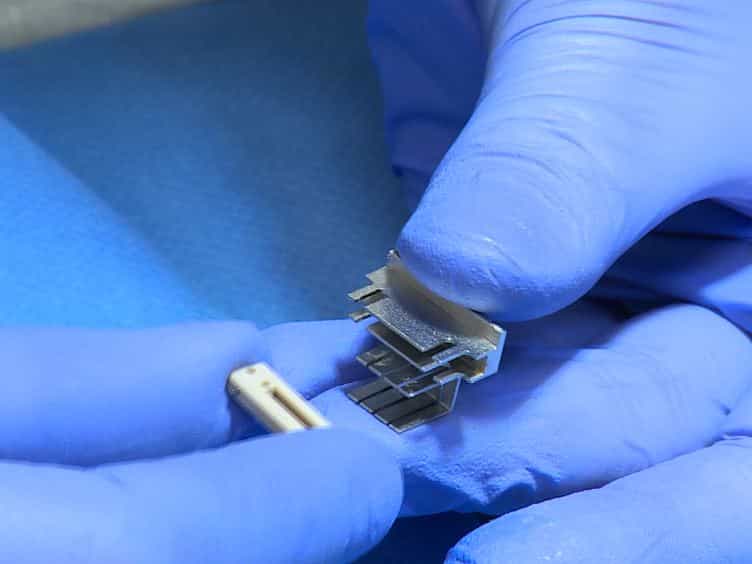
- 开发了两个VSO原型 (名义和硬) 配备了可定制扭矩-角度关系的凸轮传动.
- 实现了一种电动化的螺丝机制,用于逐步调整刚度.
- 使用定制动力计测量扭矩-角度关系,以验证模型预测.
主要成果:
- 汽车运行系统原型展示了可定制的扭矩-角度关系,与模型预测密切匹配.
- 该VSO实现了从9到330Nm/rad.的脚硬度系数.
- 该VSO设计平衡了质量,复杂性和智能控制,为当前的AFOs提供了可行的替代方案.
结论:
- 可变刚性整形 (VSO) 成功提供可调节的脚刚性,解决被动AFOs的局限性.
- VSO的设计提供了一个有前途的,近乎被动的脚和脚整形的方法,弥合了被动和动力系统之间的差距.
- 进一步开发VSO可以提高需要脚脚支的个体的流动性和治疗结果.