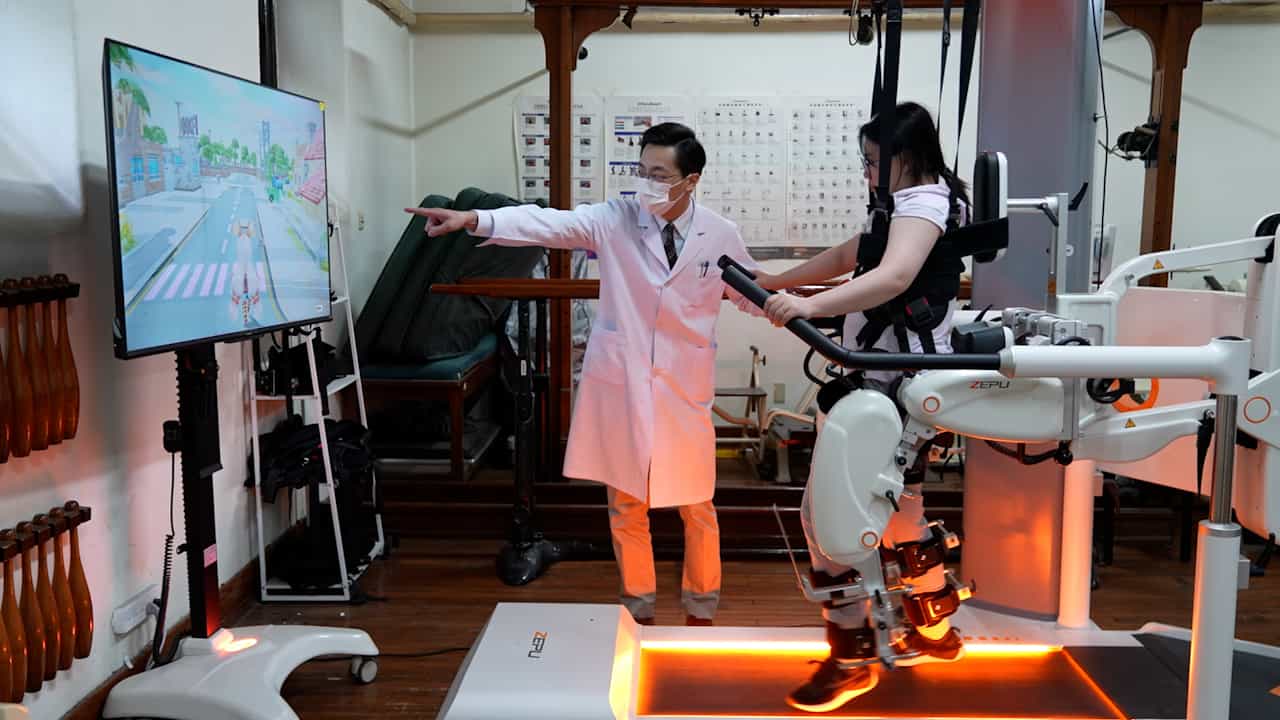

步行导向性中风后康复任务 在线轨迹生成为1-DOF部下肢外骨架

概括
这项研究介绍了在线轨迹生成 (OTG) 算法,用于下肢外骨架在中风后的步行康复中. 该算法在康复任务期间成功复制了治疗师指导的运动轨迹.
科学领域:
- 康复工程 康复工程
- 生物力学 生物力学
- 机器人技术 机器人技术 机器人技术
背景情况:
- 下肢外骨越来越多地用于中风后康复,以补充物理治疗.
- 为步行训练生成准确的参考轨迹是一个重大挑战.
- 目前的方法通常依赖于平均健康的步态模式,这可能不符合个体患者的需求.
研究的目的:
- 为以步行为导向的康复任务提供在线轨迹生成 (OTG) 算法.
- 为了使外骨能够产生模仿治疗师运动的参考轨迹.
- 在实时康复场景中验证OTG算法的性能.
主要方法:
- 开发基于传统物理治疗原则的在线轨迹生成 (OTG) 算法.
- 在 500μs 周期时间的运行时系统中实现 OTG 算法.
- 对两项康复任务的OTG生成轨迹与治疗师指导轨迹的实验比较,使用能够模拟患者互动的长椅.
主要成果:
- OTG算法展示了在500μs周期时间有效运行的能力.
- 由OTG算法生成的轨迹与在测试的康复任务中由人类治疗师生成的轨迹密切匹配.
- 该系统成功模拟了早期和晚期中风患者的相互作用.
结论:
- 开发的OTG算法是一种可行的工具,用于生成个性化的参考轨迹,用于基于下肢外骨架的步行康复.
- 算法的复制治疗师运动的能力提高了更自然和更有效的步态训练的潜力.
- 在高循环时间实时实施证实了该系统适用于中风恢复的临床应用.

