相关实验视频
Updated: Jul 11, 2025
15:04

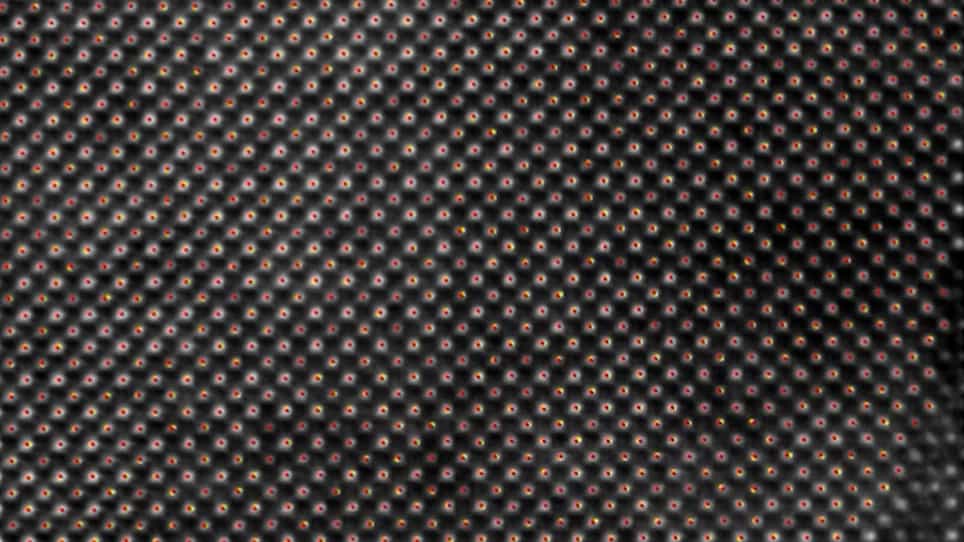
Picometer-Precision Atomic Position Tracking through Electron Microscopy
Published on: July 3, 2021
7.4K
通过点注释概率图在密集物体计数中容忍注释位移

概括
本研究引入了一种新的方法来计算拥挤场景中的物体,通过解决注释位移. 基于广义高斯分布 (GGD) 的点注释概率图 (PAPM) 提高了计数准确性和稳定性.
科学领域:
- 计算机视觉 计算机视觉
- 机器学习 机器学习
背景情况:
- 在拥挤的场景中计数物体是计算机视觉的一个重大挑战.
- 当前的深度学习方法经常使用高斯密度回归,这可能无法正确处理人类注释者的注释位移.
研究的目的:
- 通过明确考虑注释位移,开发一种更强大的密度对象计数方法.
- 在复杂,拥挤的环境中提高对象计数的准确性和可靠性.
主要方法:
- 提出了一般化的高斯分布 (GGD),以创建学习目标的点注释概率图 (PAPM).
- 引入了一种手工设计的PAPM (HD-PAPM) 和一种自适应学习的PAPM (AL-PAPM),以容忍注释位移.
- 整合了PAPM方法与现有方法,如P2PNet,创建P2P-PAPM以提高稳定性.
主要成果:
- 与传统方法相比,拟议的PAPM方法在对注释位移方面表现出优越的稳定性.
- 实验表明,使用基于GGD的PAPM时,密集物体计数准确度显著提高.
- 与P2PNet (P2P-PAPM) 的集成也提高了注释变化的稳定性.
结论:
- 考虑注释位移对于提高密集对象计数性能至关重要.
- 基于GGD的PAPM提供了一个灵活和有效的解决方案,用于强大的对象计数.
- 提出的方法对需要精确人群计数的现实应用具有前景.