
基于自旋的量子传感器的机器人矢量场对齐
Joe A Smith1, Dandan Zhang2, Krishna C Balram1
1Quantum Engineering Technology Labs and Department of Electrical and Electronic Engineering, University of Bristol, Bristol, BS8 1FD, UK.
Advanced science (Weinheim, Baden-Wurttemberg, Germany)
|November 17, 2023

概括
机器人技术通过使用机器人手臂来精确控制空 (NV) 中心磁力计来增强量子传感. 这允许在具有挑战性的,受限制的环境中进行精确的矢量磁场测量,改善量子技术的发展.
科学领域:
- 量子技术就是量子技术.
- 机器人技术 机器人技术 机器人技术
- 量子传感器是一种量子传感器.
背景情况:
- 实际的量子技术需要精确地操纵微妙的量子系统.
- 量子应用中的越来越复杂的实验需要先进的控制技术.
- 机器人技术为复杂的操纵任务提供了智能,自主和灵巧的解决方案.
研究的目的:
- 展示机器人与量子传感的整合,以实现增强的控制.
- 克服标准技术在限制环境中操纵量子传感器的局限性.
- 为了使基于自旋的量子传感器能够精确地产生矢量磁场.
主要方法:
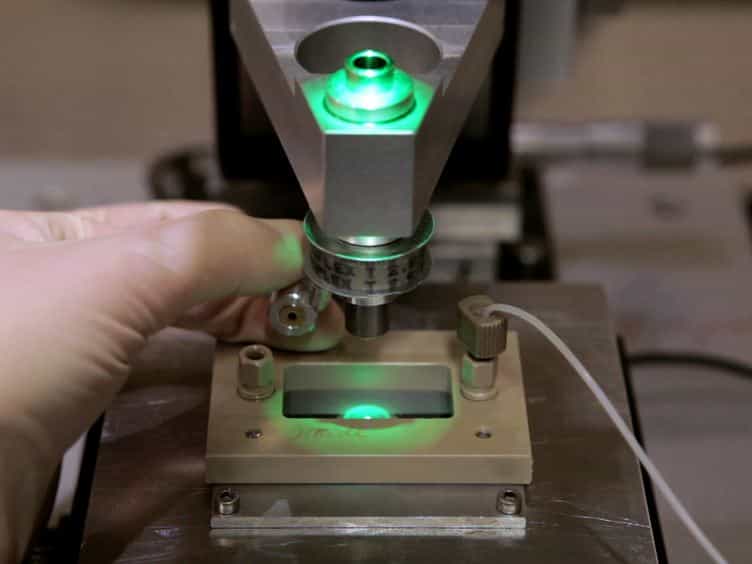
- 使用配备磁铁的机器人手臂与空 (NV) 中心量子磁力计相互作用.
- 产生具有高角度 (1°) 和振幅 (0.1 mT) 精度的矢量磁场.
- 在一个狭窄的空间内确定单个,随机对齐的基于旋转的传感器的方向.
主要成果:
- 在具有挑战性的条件下使用机器人手臂成功使NV中心量子磁力计敏感.
- 实现了精确的矢量磁场生成和传感器方向的确定.
- 在受限制的物理环境中证明了量子传感器机器人操纵的可行性.
结论:
- 机器人可以在受限制的环境中与各种量子自由度集成.
- 这种集成增强了量子技术应用的原型化速度,控制和稳定性.
- 通过先进的机器人操纵,为开发实用的量子技术开辟了新的途径.