相关实验视频
Updated: Jul 10, 2025
09:11

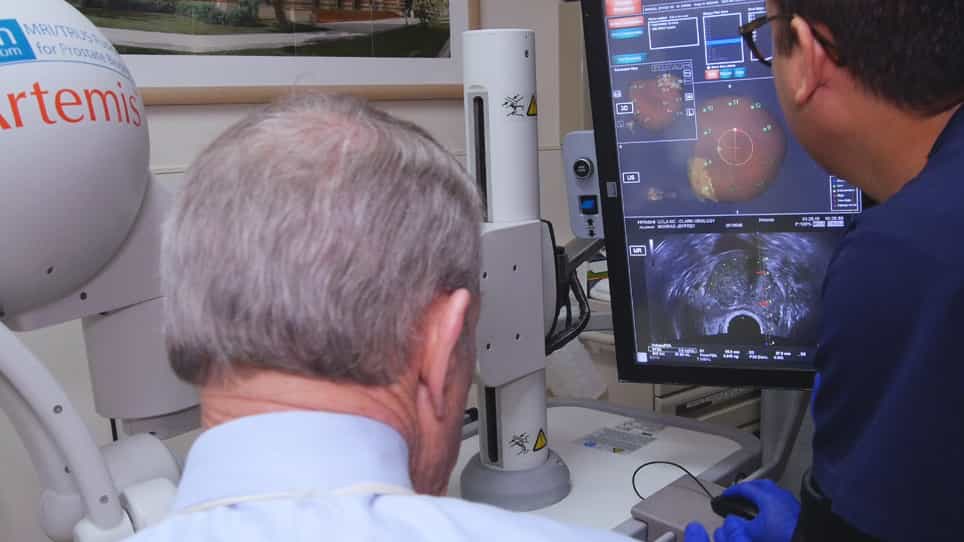
Use of MRI-ultrasound Fusion to Achieve Targeted Prostate Biopsy
Published on: April 9, 2019
21.5K
使用便携式手术机器人进行超声波引导的向性前列腺活检的初步评估:ex vivo结果
Wenhe Jiang1, Yongzhuo Gao1, Mingwei Wen2
1State Key Laboratory of Robotics and System, Harbin Institute of Technology, Harbin, China.

概括
这项研究验证了用于前列腺干预的便携式机器人. 机器人辅助穿刺比自由手提高了准确性,显示了机器人辅助和机器人向程序的临床适用性.
科学领域:
- 医疗机器人 医疗机器人
- 手术导航 手术导航
- 前列腺干预技术前列腺干预技术
背景情况:
- 机器人系统越来越多地被用于改善前列腺干预的临床结果.
- 评估新型便携式机器人的临床实用性对于这些程序至关重要.
研究的目的:
- 实验验证一个便携式机器人系统的性能,用于机器人辅助和机器人准前列腺穿孔.
- 为了比较机器人辅助,机器人准和自由手穿孔技术的准确性.
主要方法:
- 机器人注册使用电磁追踪器从超声波 (US) 图像转换到机器人系统的坐标.
- 进行了跨直肠超声波 (TRUS) 引导的幻影试验,以评估三种穿刺方法:机器人辅助,自由手和机器人准.
主要成果:
- 机器人注册准确度被确定为0.95毫米.
- 穿孔精度:机器人辅助 (2.38 ± 0.64毫米),自由手 (3.11 ± 0.72毫米) 和机器人准 (3.29 ± 0.83毫米).
- 与自由手穿刺相比,机器人辅助穿刺的准确性有所提高.
结论:
- 开发的注册方法对于机器人准的穿刺是有效的.
- 机器人准的穿孔精度略低于手动操作,而机器人辅助的穿孔提高了自由手的精度.
- 机器人辅助和机器人准的穿孔都实现了超过3.5毫米的精度,表明了临床适用性.