自动驾驶汽车乘客在城市共享空间中的主观风险和相关电皮活动
Jeffery Petit1, Camilo Charron1,2, Franck Mars1
1École Centrale Nantes, CNRS, LS2N, UMR 6004, Nantes Université, Nantes, France.
PloS one
|November 30, 2023

概括
在城市共享空间的自动驾驶汽车需要了解行人互动. 乘客对碰撞风险的看法主要受到车辆与行人之间的距离和相对位置的影响,而不仅仅是局势因素.
科学领域:
- 人与计算机的互动.
- 城市规划是城市规划.
- 自动驾驶汽车的安全问题
背景情况:
- 共享的城市空间缺乏车辆和行人之间的物理隔离.
- 自动驾驶汽车 (AV) 可能会使这些环境中的互动变得复杂.
- 了解用户的感知对于AV的接受至关重要.
研究的目的:
- 调查乘客认为与自动驾驶汽车和行人发生碰撞的风险.
- 在动态交叉场景中分析影响风险感知的因素.
- 确定在混合交通环境中促进AV接受的条件.
主要方法:
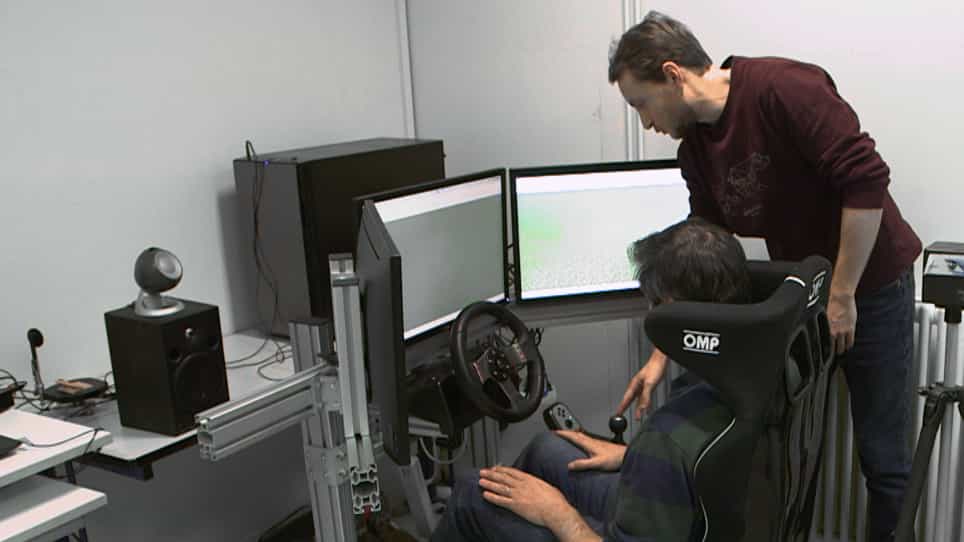
- 使用驾驶模拟器进行实验.
- 操纵了与车辆和行人交叉路口动态相关的七个因素.
- 测量了明确的 (主观评估) 和隐含的 (皮肤导电性) 风险感知.
主要成果:
- 主观的碰撞风险主要受到车辆与行人之间的距离和相对位置的影响.
- 隐含的风险感知 (皮肤导电性) 与主观评估比操纵因素更相关.
- 贝叶斯网络模拟了因素和风险指标之间的关系.
结论:
- 在AV中,乘客的风险感知对与行人一起的空间配置敏感.
- 在这种情况下,隐含的生理反应是显式风险判断的次要因素.
- 这些发现可以为AV导航系统的设计提供信息,以改善行人互动和安全.