
姿势依赖性对高血压手臂中风后被动移位的抵抗的空间映射
Priyanka Kanade-Mehta1, Maria Bengtson1, Tina Stoeckmann2
1Joint Department of Biomedical Engineering, Marquette University and the Medical College of Wisconsin, Engineering Hall, Rm 342, P.O. Box 1881, Milwaukee, WI, 53201-1881, USA.
Journal of neuroengineering and rehabilitation
|December 2, 2023

概括
卒中幸存者表现出异常的手臂反射和抵抗运动. 这项研究量化了这些机械变化,发现它们在运动停止后迅速减少,为中风后的手臂控制提供了洞察力.
科学领域:
- 神经科学是一个神经科学.
- 生物力学 生物力学
- 康复医学 康复医学 康复医学
背景情况:
- 脑卒中后的手臂肌肉往往表现出异常的反射,导致运动阻力增加.
- 量化这些机械后果对于理解半侧手臂功能至关重要.
研究的目的:
- 开发一种可靠的方法来量化半侧手臂中异常神经肌肉机制的机械后果.
- 分析中风后个体运动速度和阻力之间的关系.
主要方法:
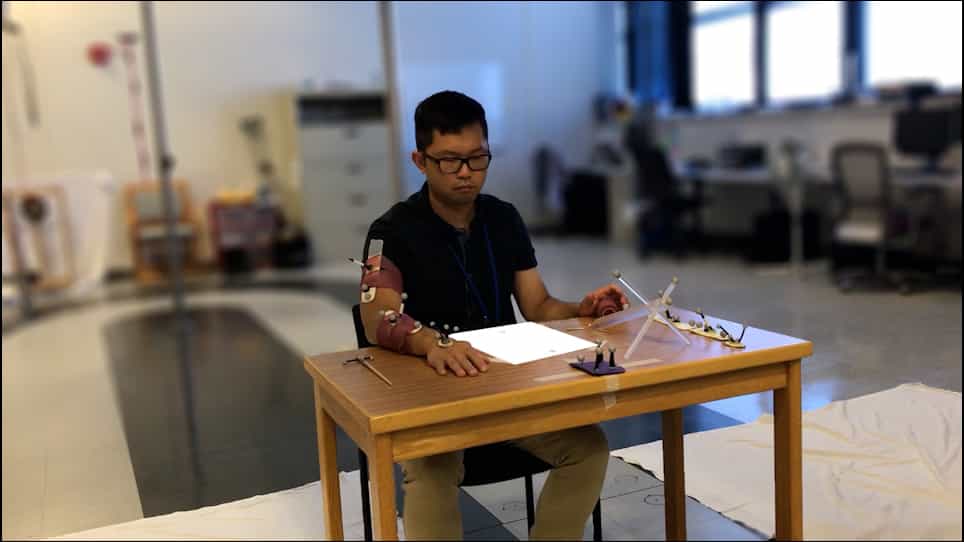
- 一个机器人设备重新定位了中风幸存者 (HS) 和神经完整 (NI) 试验对象的半腕.
- 在各种速度 (6°/s,30°/s,90°/s) 的被动手臂运动期间和之后记录了手力和电肌图 (EMG) 激活.
主要成果:
- 在运动过程中和运动后不久,HS受试者表现出速度依赖的阻力,这种阻力在2秒内减弱.
- 与NI对照组相比,HS受试者在工作空间边界处的平稳状态力更大.
- 在HS患者中,EMG激活与中风相关的伸展反射值下降一致.
结论:
- 开发的机器人方法可靠量化了中风后手臂的机械变化.
- 研究结果表明,在运动停止后,异常反射会迅速适应.
- 这种方法可以促进对中风后上肢运动神经控制的未来研究.