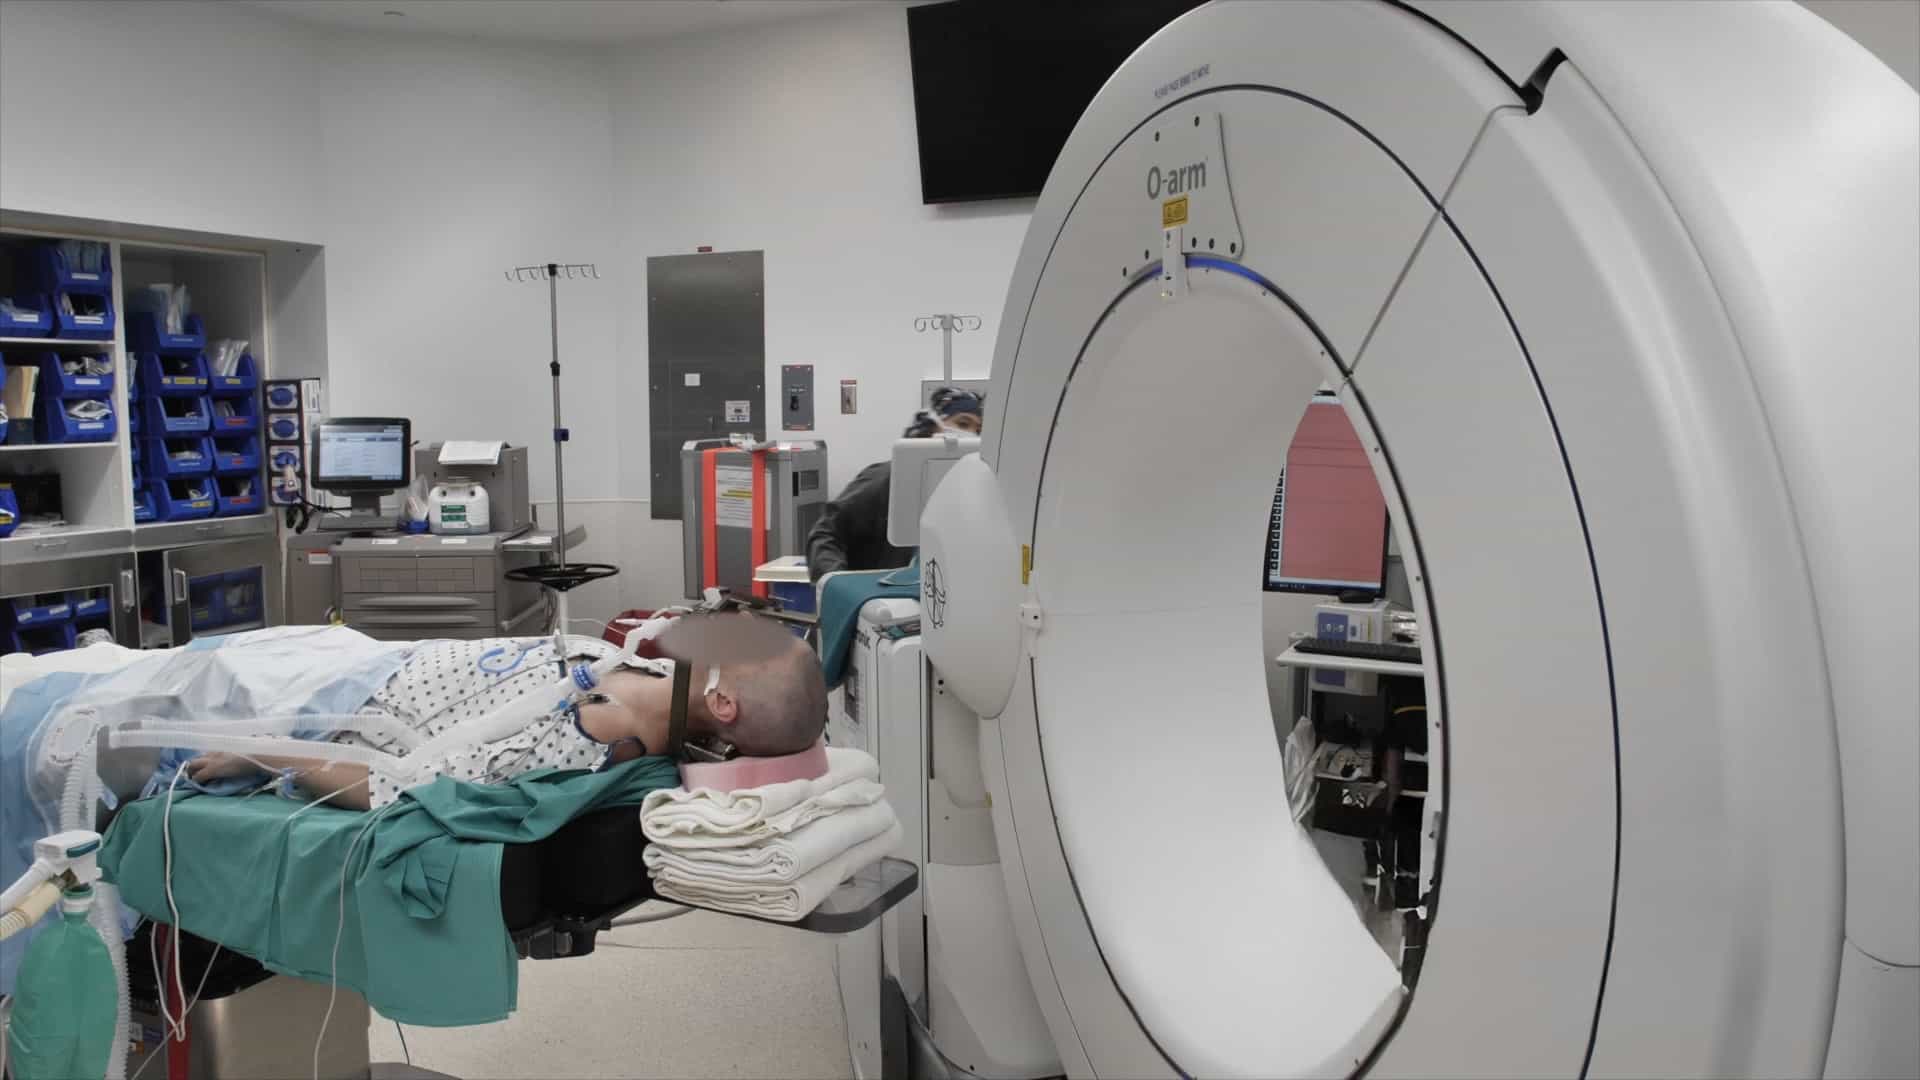

两种用于儿科立体电脑摄影植入装置的机器人系统的比较
Robert W Sickler1, Arjun S Chandran1, Michael E Funke2
1Department of Pediatric Surgery, Division of Pediatric Neurosurgery, McGovern Medical School, Houston, Texas, USA.
World neurosurgery
|December 2, 2023

概括
使用立体电脑图 (SEEG) 的机器人辅助手术在ROSA和隐形自动引导系统之间进行了比较. 罗萨显示出明显较低的入口和目标点误差,表明儿科SEEG植入的精度提高.
科学领域:
- 神经外科 神经外科
- 机器人在医学中的机器人
- 的研究研究.
背景情况:
- 立体电脑图 (SEEG) 对于手术规划至关重要.
- 机器人辅助系统为SEEG植入提供了潜在的改进.
- 儿童SEEG机器人系统之间的直接比较是有限的.
研究的目的:
- 为了比较ROSA和StealthAutoGuide机器人系统在儿科SEEG植入中的性能.
- 为了评估操作时间,注册错误和电极放置的准确性.
- 评估这两种机器人系统的安全性和可靠性.
主要方法:
- 对21个儿科SEEG植入物的回顾性审查 (6 ROSA, 15 自动指南).
- 分析平均运行时间,每个电极的时间和RMS注册错误.
- 从计划轨迹计算入口和目标点错误的3D辐射距离的计算.
主要成果:
- 与AutoGuide (126.1分钟) 相比,ROSA的整体操作时间显著缩短 (73.5分钟).
- 在ROSA (0.77毫米) 和AutoGuide (0.6毫米) 之间,RMS注册错误没有显著差异.
- 罗萨显示出明显较低的入口点误差 (1.23毫米) 和目标点误差 (1.86毫米) 比AutoGuide (2.65毫米和3.25毫米,分别).
结论:
- 无论是ROSA还是隐形自动导航都对儿科SEEG植入安全可靠.
- 机器人ROSA在电极放置方面表现出卓越的准确性,输入和目标点误差明显降低.
- 虽然AutoGuide的运行时间较长,但这两种系统都是神经外科手术中的有效工具.
更多相关视频
 04:50
Operative Technique and Nuances for the Stereoelectroencephalographic SEEG Methodology Utilizing a Robotic Stereotactic Guidance System
Published on: June 9, 2023
3.6K
 05:54
Stereo-Electro-Encephalo-Graphy SEEG With Robotic Assistance in the Presurgical Evaluation of Medical Refractory Epilepsy: A Technical Note
Published on: June 13, 2016
17.2K