
一种新型机器人系统的可行性研究,用于跨腹膜部分切除术:一种体内实验动物研究
Solon Faitatziadis1, Vasileios Tatanis2, Paraskevi Katsakiori3
1Department of Urology, University of Patras, Patras. solonasfait@gmail.com.

概括
这项研究表明,在猪模型中,机器人部分切除术是安全有效的. 这种新型机器人系统优化了手术结果,减少了设置,手术时间和温暖缺血时间,没有并发症.
科学领域:
- 泌尿器科 泌尿器科 泌尿器科 泌尿器科
- 手术机器人手术机器人手术机器人手术机器人
- 最少侵入性的手术
背景情况:
- 部分切除术是针对小小的质量的标准手术.
- 机器人辅助手术在精度和控制方面提供了潜在的优势.
- 在临床前模型中评估新型机器人系统对于临床翻译至关重要.
研究的目的:
- 评估使用新机器人系统进行机器人部分切除术的安全性和可行性.
- 在体内动物模型中评估系统的性能.
主要方法:
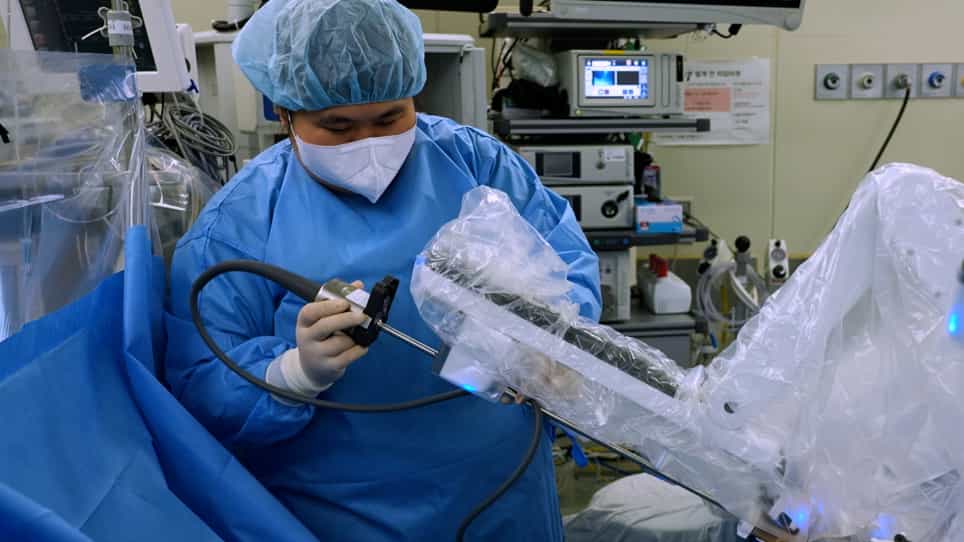
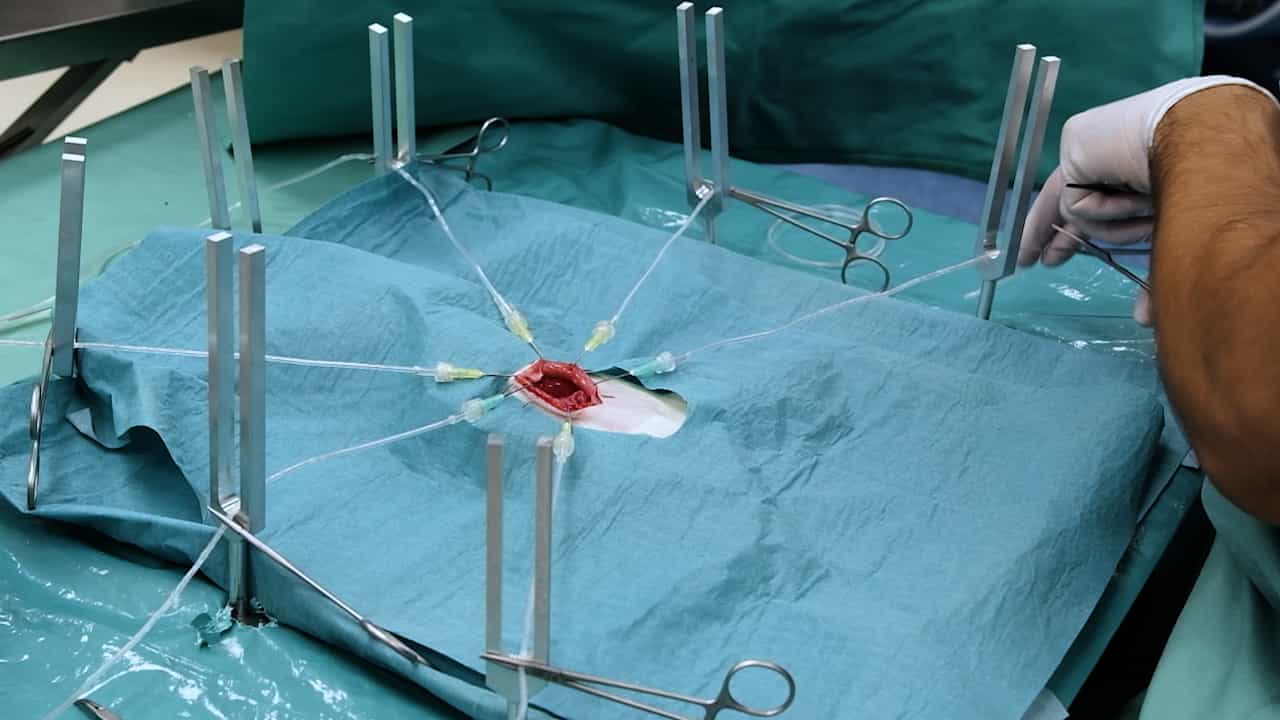
- 右部分切除术是在受过训练的外科小组对母猪进行的.
- 使用了一种新的机器人系统,有四个托卡.
- 关键指标包括设置时间,手术时间,温暖缺血时间 (WIT) 和并发症被记录和分析.
主要成果:
- 所有八个机器人部分切除术都成功完成,没有手术前或术后的并发症.
- 在连续的程序中,中位设置时间减少了15分钟,操作时间减少了55分钟,WIT减少了15分钟.
- 所有测量变量的显著减少表明了学习曲线和效率的提高.
结论:
- 这种新型机器人系统在动物模型中促进了安全有效的部分切除术.
- 该系统似乎优化了机器人手术对脏手术的好处.
- 这项临床前评估支持这个机器人平台的潜在临床应用.