我是如何做到的:机器人椎间盘的修复与接转换从尼森到图佩特基复合
Maysen E Calzon1, Bilal Koussayer2, Joseph Sujka3
1USF Health Morsani College of Medicine, 560 Channelside Dr, Tampa, FL, 33602, USA. mcalzon@usf.edu.
Updates in surgery
|December 9, 2023

概括
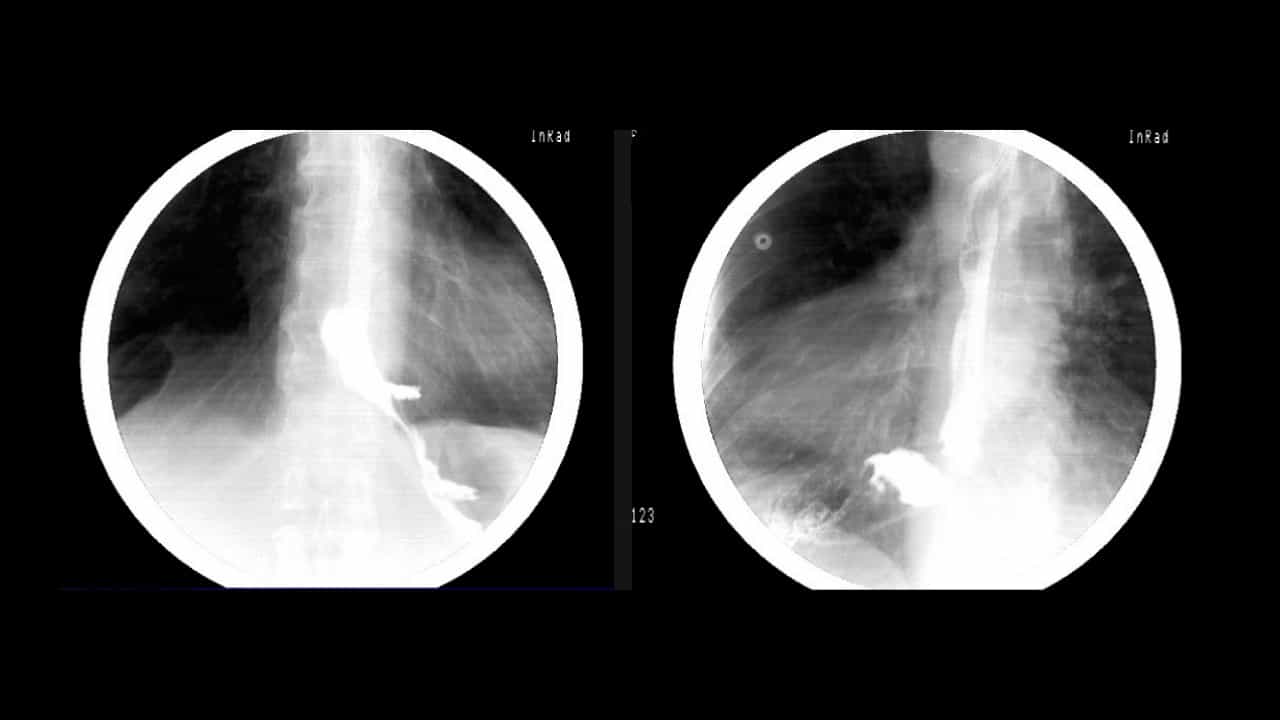
这项研究详细介绍了一种机器人手术方法,将滑落的尼森基底复合转换为Toupet基底复合. 这种机器人方法可能会减少接受基囊复合手术的患者的重新手术和并发症.
科学领域:
- 最少侵入性的手术
- 胃肠道手术 胃肠道手术
- 机器人手术 机器人手术
背景情况:
- 尼森基囊复合是胃食道逆流性疾病的常见程序.
- 滑落的尼森基底复合可以导致需要修复手术的并发症.
- 图佩特基底复合是一种替代性反流流的手术.
研究的目的:
- 描述一种新的机器人手术技术,用于将滑落的尼森基底复合转换为图佩特基底复合.
- 概述机器人转换过程中使用的具体步骤和仪器.
主要方法:
- 使用四个8毫米的机器人端口在上方的水平模式.
- 采用机器人仪器,包括一个容器密封器,双极子和卡迪尔子.
- 使用食道胃管腺镜 (EGD) 作为一个 bougie 断裂关闭和包裹评估.
主要成果:
- 机器人成功地将360°的尼森基底复合转换为270°的图佩基底复合.
- 确认了使用EGD和"硬币堆"标志的转换和包装功能.
- 动员了肌肉,并使用丝 sutures 修复了裂缺陷. 在Teflon pledges.
结论:
- 机器人辅助的Nissen-to-Toupet基金复合转换是一种可行的技术.
- 这种机器人方法可能会降低与基囊复合手术相关的重复手术和并发症.