在干预放射学中穿皮机器人学
相关实验视频
Updated: Aug 1, 2026
11:21
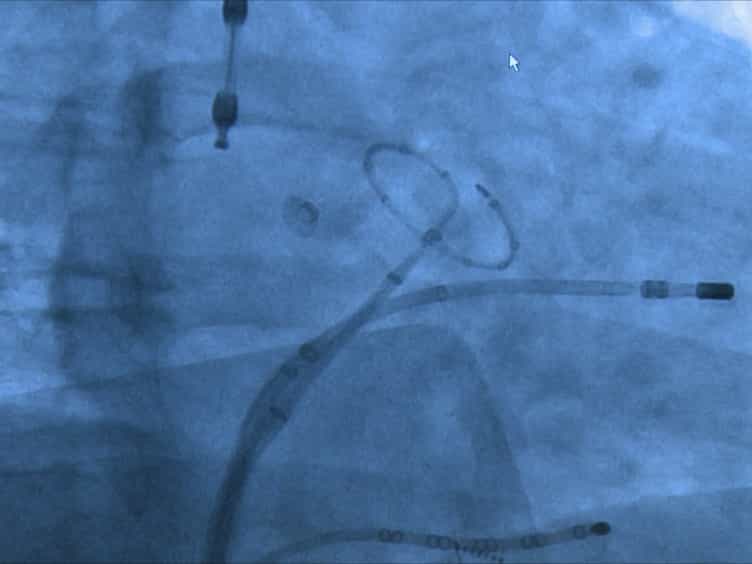
Robotic Ablation of Atrial Fibrillation
Published on: May 29, 2015
19.7K
Michael Swikehardt1, Janice Newsome2, Matthew Macey1
1Department of Radiology, Lahey Hospital and Medical Center, Tufts University Medical School, Burlington, MA.
Techniques in vascular and interventional radiology
|December 9, 2023

概括
这项研究表明,机器人设备可以准确地放置CT导向活检的针头,即使是移动的目标. 这个机器人,就是机器人.
科学领域:
- 医疗机器人 医疗机器人
- 以图像为指导的干预措施.
- 手术导航手术导航手术导航
背景情况:
- 机器人系统在最小侵入性手术中提供了提高精度的潜力.
- 通过CT指导的干预需要精确的针头放置才能有效诊断和治疗.
- 在手术过程中,目标运动可能会损害针的准确性.
研究的目的:
- 为了评估一个机器人装置的准确性,用于在CT指导程序中插入三角针.
- 评估目标运动校正对针位置准确性的影响.
- 探索非线性轨迹在机器人辅助干预中的实用性.
主要方法:
- 报告了用于CT引导的三角针插入机器人设备的经验.
- 程序包括胸部,腹部和骨盆的器官活检.
- 在目标调整后分析了针位置的准确性,并与线性轨迹进行了比较.
主要成果:
- 机器人设备在CT引导的活检中展示了精确的针位置.
- 与线性路径相比,目标调整和非线性轨迹并没有显著降低准确性.
- 机器人转向功能使目标运动的实时校正成为可能.
结论:
- 机器人设备对于CT指导的针头插入,包括活检是准确的.
- 能够纠正目标运动和偏离线性路径的能力提高了机器人的程序准确性.
- 机器人辅助在目标运动存在时促进了精确的干预.