
评估辅助机器人操纵器的模式切换策略,使用新型非侵入性语言-计算机接口的初步版本

概括
按是四肢患者在舌头计算机接口上切换模式以控制辅助设备的最有效方法. 像滑动和双击这样的替代方法显著增加了任务完成时间.
科学领域:
- 生物医学工程 生物医学工程
- 康复工程 康复工程
- 人与计算机的交互
背景情况:
- 患有四肢的人经常使用舌头-计算机接口来控制辅助设备.
- 控制复杂的辅助机器人手臂需要许多命令,超过单个布局的容量.
- 之前的研究将命令分为模式,但缺乏对有效模式切换策略的调查.
研究的目的:
- 为了比较不同模式切换策略 (按,滑动手势,双击) 的效率,用于非侵入性舌头-计算机接口.
- 确定在辅助技术控制中切换模式的最可靠和最有效的方法.
- 为了改善可用性,为未来的舌头-计算机接口的设计提供信息.
主要方法:
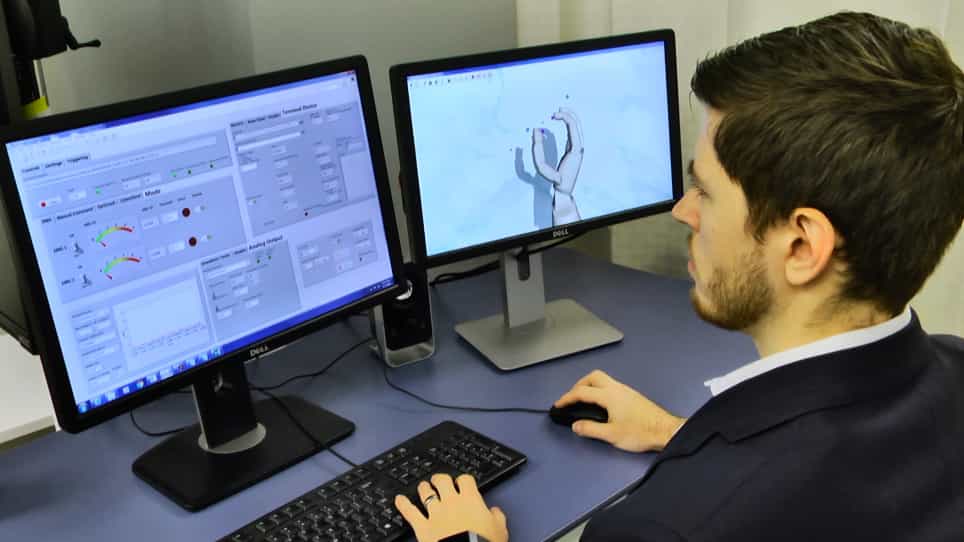
- 一项可行性研究,涉及三名参与者控制JACO辅助机器人.
- 使用初步的非侵入性口腔单元 (nMPU) 与集成激活单元和单个传感器板.
- 使用按,滑动手势和双击来切换模式的任务完成时间进行了比较.
主要成果:
- 使用按切换模式比滑动手势和双击更有效.
- 与按相比,滑动手势增加了21%的任务完成时间.
- 与按相比,双击将任务完成时间增加了58%.
结论:
- 按被推作为非侵入性的多种模式的舌头-计算机接口的首选模式切换策略.
- 繁的模式切换可以降低接口响应,并导致用户放弃辅助技术.
- 这项研究为开发更可用和更有效的辅助控制系统提供了关键的见解.