开发一种生物阻抗和sEMG融合传感器,用于步行阶段检测:通过跨截肢的验证

概括
这项研究引入了一种新型传感器,将生物阻抗和表面电肌学 (sEMG) 融合起来,用于在下肢截肢者中精确检测步态阶段. 将这些信号结合起来,可以达到95.1%的精度,从而提高了机器人假肢的控制.
科学领域:
- 生物医学工程 生物医学工程
- 康复技术 康复技术 康复技术
- 可穿戴式传感器 穿戴式传感器
背景情况:
- 精确的步态相位检测对于有效控制下肢机器人假肢至关重要.
- 现有的传感方式在实现高检测精度方面存在局限性.
- 下肢截肢者需要先进的解决方案来改善移动性和安全性.
研究的目的:
- 开发和评估一种用于高精度步态相位检测的新型传感器.
- 为了研究融合生物阻抗和表面电肌学 (sEMG) 信号的有效性.
- 为了增强对下肢截肢者的机器人假肢的控制.
主要方法:
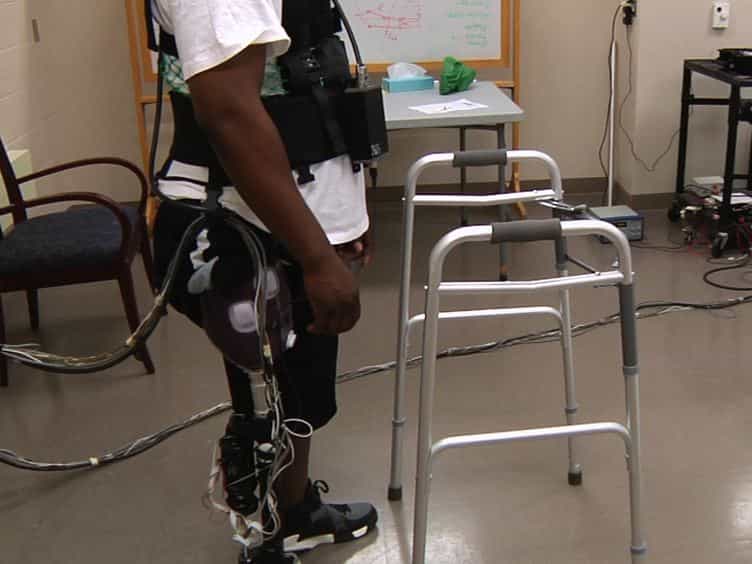
- 制造可穿戴带式传感器,用于多通道生物阻抗和sEMG测量.
- 在跨肢截肢患者的步行实验中收集生物信号数据.
- 开发和评估一种深度学习算法,用于使用融合和单个信号检测步行阶段.
主要成果:
- 合并的生物阻抗和sEMG传感器实现了最高的步态相位检测准确率95.1%.
- 个体信号分析显示,sEMG (90.9%) 的性能优于生物阻抗 (85.1%).
- 与使用单一模式相比,融合方法显著提高了检测准确性.
结论:
- 同时使用生物阻抗和sEMG信号对于提高步态相位检测精度是非常有益的.
- 拟议的传感器技术在各种应用中提供了增强运动意图检测的潜力.
- 这一进步可以为截肢者带来更安全,更有效的机器人假肢控制.