
使用Neuromate机器人引导深度大脑刺激程序的应用准确性使用非侵入性无框Neurolocate注册系统
Denys Fontaine1,2, Fabien Almairac1,2, Bruno Chiapello3
1Department of Neurosurgery, Université Côte d'Azur, CHU de Nice, FHU INOVPAIN, Nice, France.

概括
神经定位注册方法为机器人辅助深度大脑刺激 (DBS) 程序提供了高精度. 这种非侵入性技术适用于精确的DBS应用,确保患者的安全和治疗的有效性.
科学领域:
- 神经外科 神经外科
- 医疗机器人 医疗机器人
- 图像指导疗法是指导图像的疗法.
背景情况:
- 深度大脑刺激 (DBS) 需要精确的电极放置.
- 现有的机器人辅助DBS的注册方法可能是侵入性的或复杂的.
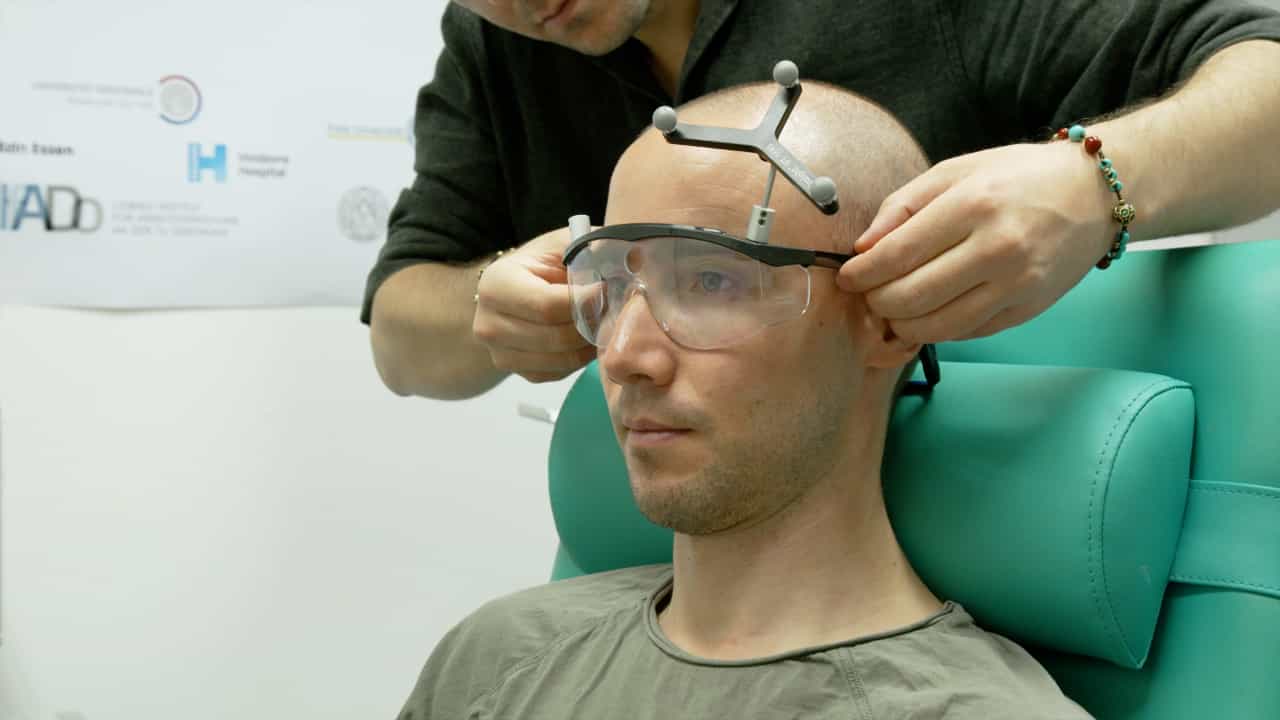
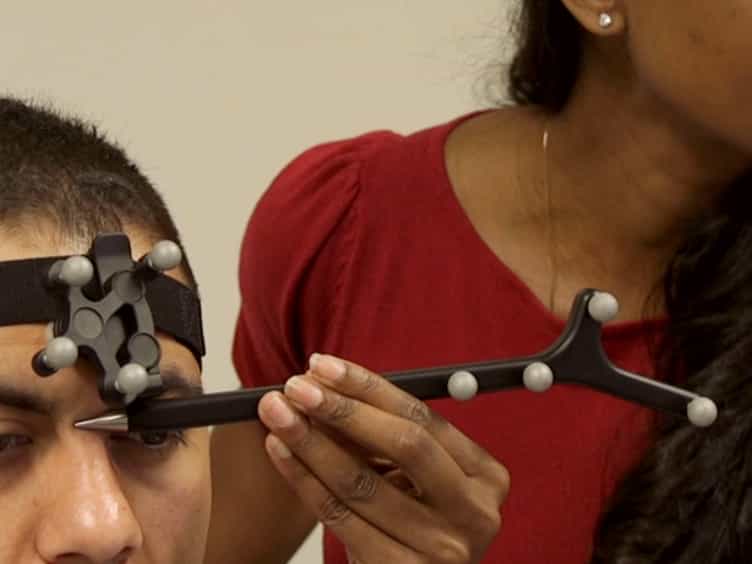
- 神经定位系统为神经外科导航提供了一种新的,无框架的方法.
研究的目的:
- 为了评估Neuromate机器人辅助DBS系统的体内应用准确性.
- 评估新的,非侵入性的,无框架的Neurolocate注册方法的有效性.
- 为了确定Neurolocate的准确性是否符合DBS程序的要求.
主要方法:
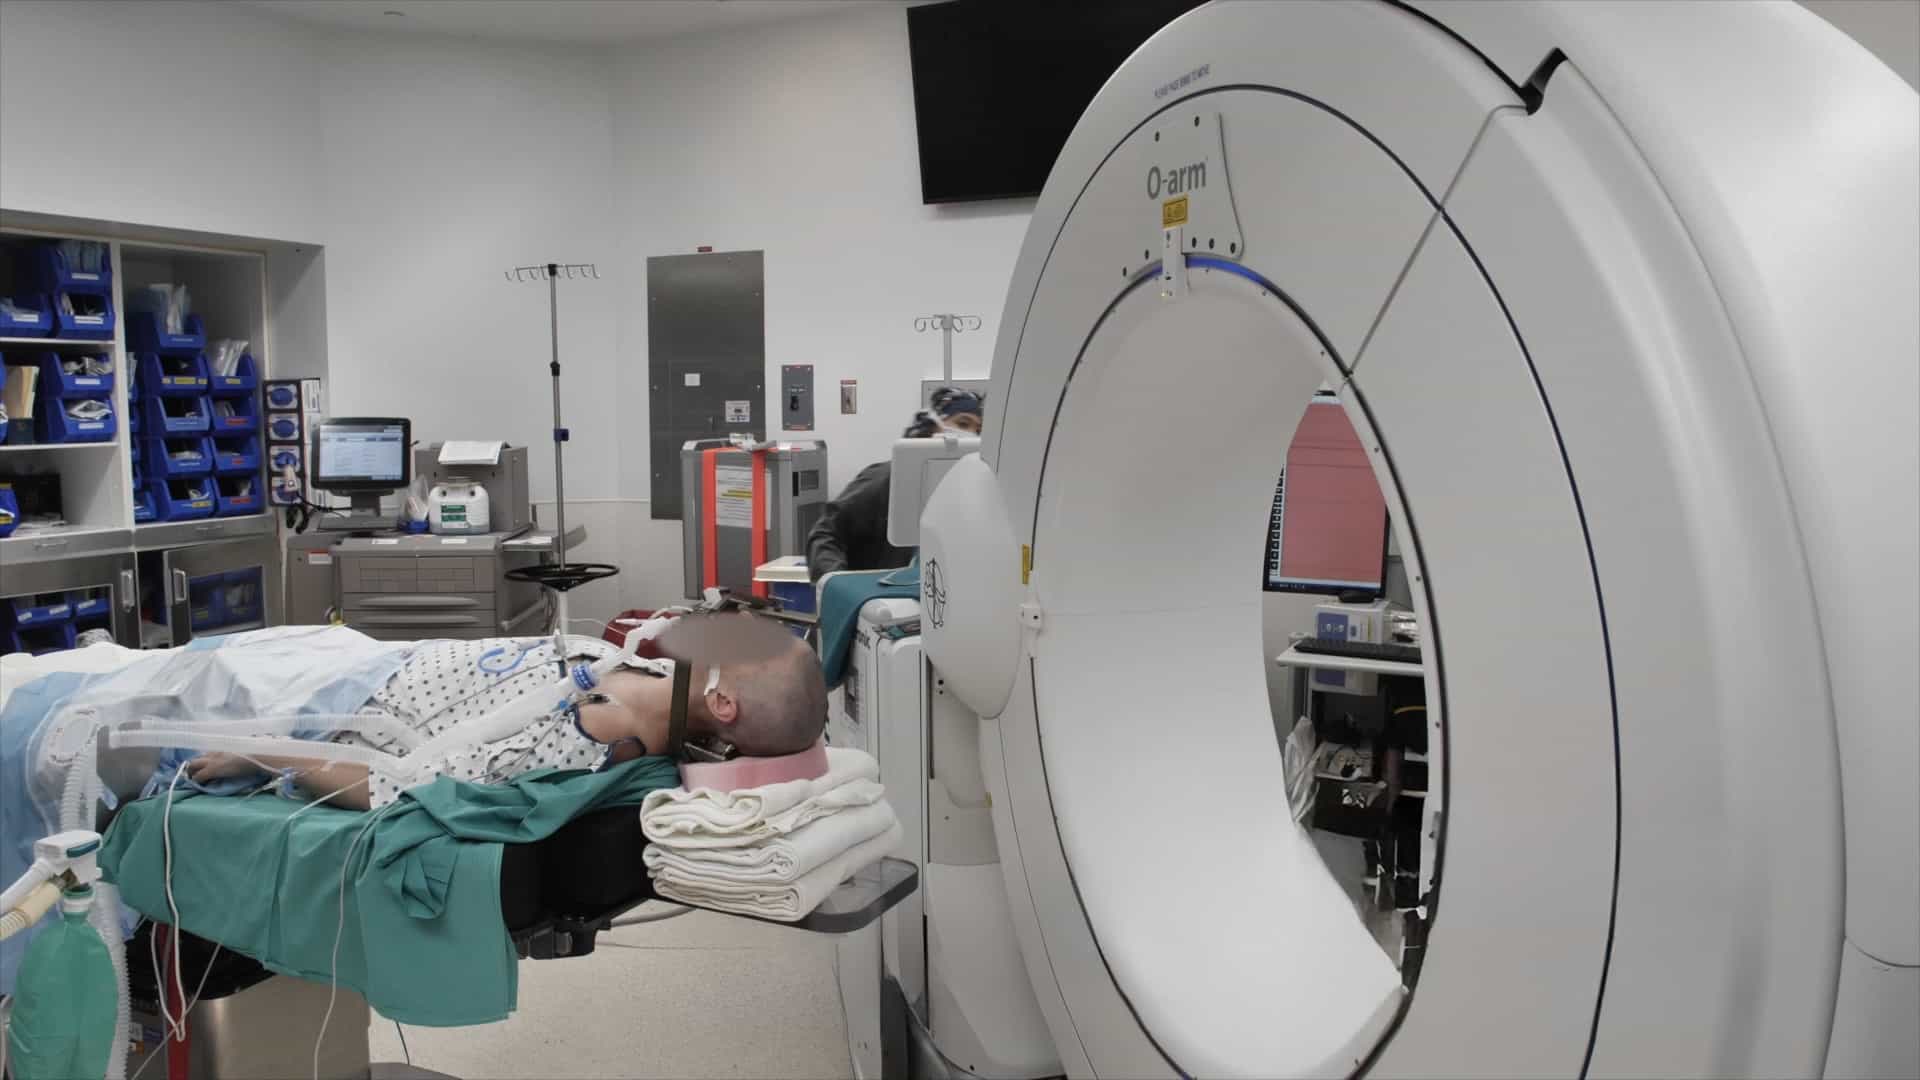
- 神经定位系统的准确性在接受DBS的17名患者 (32名领先者) 中进行了评估.
- 注册涉及自动识别Neurolocate信托在手术内CT扫描相对于头骨轮的自动识别.
- 应用准确性是通过测量计划和实际的轨迹之间的欧几里德距离来量化.
主要成果:
- 机器人的平均不准确率为0.72mm (SD 0.40mm),范围为0.2-1.7mm.
- 在32个线索中,仅在2个线索中观察到显著的不准确 (≥1.5毫米).
- 这些结果表明,该系统的应用具有很高的精度.
结论:
- 这项研究证实,神经定位注册方法在体内实现了高准确度.
- 证明的准确性符合对深度大脑刺激程序的严格要求.
- 神经定位代表了机器人辅助DBS的可行和准确的非侵入性选择.