
在增强现实中飞行的多索菲拉揭示了光运动反应的基于视觉的控制自主性
Benjamin Cellini1, Marioalberto Ferrero2, Jean-Michel Mongeau2
1Department of Mechanical Engineering, The Pennsylvania State University, University Park, PA 16802, USA; Department of Mechanical Engineering, University of Nevada, Reno, NV 89557, USA.
Current biology : CB
|December 19, 2023

概括
的飞行 的飞行
科学领域:
- 神经科学是一个神经科学.
- 动物行为 动物行为
- 机器人技术 机器人技术 机器人技术
背景情况:
- 光运动反应稳定了动物在移动过程中的目光.
- 之前的研究表明,在棒固定期间,Drosophila的自适应性飞行控制.
- 反射光运动反应对长期视觉反的适应性尚未得到充分理解.
研究的目的:
- 研究在增强现实条件下在飞行中Drosophila的转向光运动反应的自主性.
- 为了确定光运动反应是否在长时间内适应改变的视觉反.
主要方法:
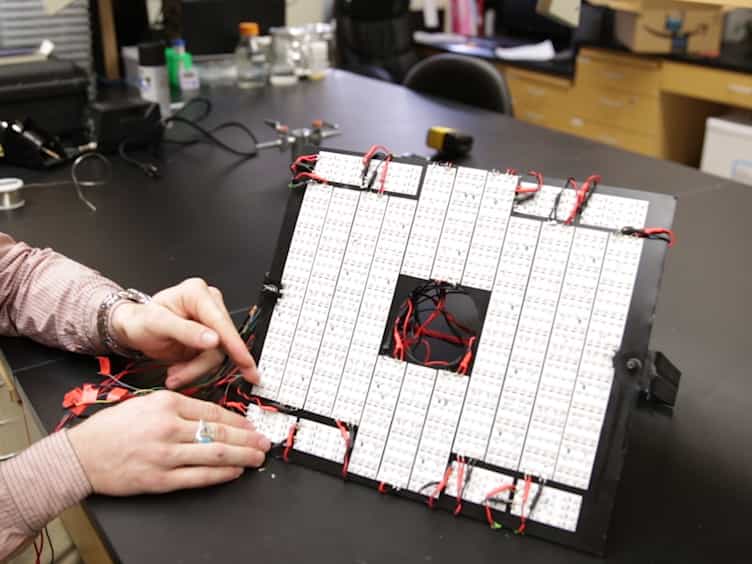
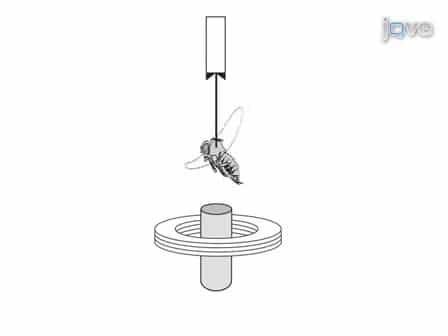
- 在飞行模拟器中开发了一个增强现实范式,用于飞行果 (Drosophila).
- 通过增强和逆转实时身体运动来操纵视觉反.
- 结合实验数据与控制理论,特别是线性系统理论.
主要成果:
- 在增强现实飞行期间,光运动反应在长达30分钟的时间内保持自主.
- 这一持续时间超过了之前报告的类似任务的学习时代.
- 即使在破坏稳定的正视反条件下,反应也是自主性的.
结论:
- 的光运动反应是一种快速的,自主反射,暗示了一种分层的运动控制系统.
- 这种反射表现出对长时间视觉反变化的适应能力有限.
- 研究结果支持一种具有自主低级反射和灵活的高级控制的模型.