
机器人辅助全膝关节整形技术提供了一种可重复和可重复的方法来评估软组织平衡
Laura Y Scholl1, Emily L Hampp1, Melanie Caba1
1Stryker, Mahwah, New Jersey.
The journal of knee surgery
|December 19, 2023

概括
机器人辅助全膝关节整形术 (RATKA) 在软组织平衡中显示出出色的重复性和可重复性. 这种数字紧张器方法提高了带松动性评估的准确性,可能提高膝关节置换手术患者的结果.
科学领域:
- 整形外科手术 整形外科手术
- 机器人在医学中的机器人
- 生物机械分析 生物机械分析
背景情况:
- 在全膝关节整形术 (TKA) 中,软组织平衡至关重要,技术错误导致30-50%的修复手术.
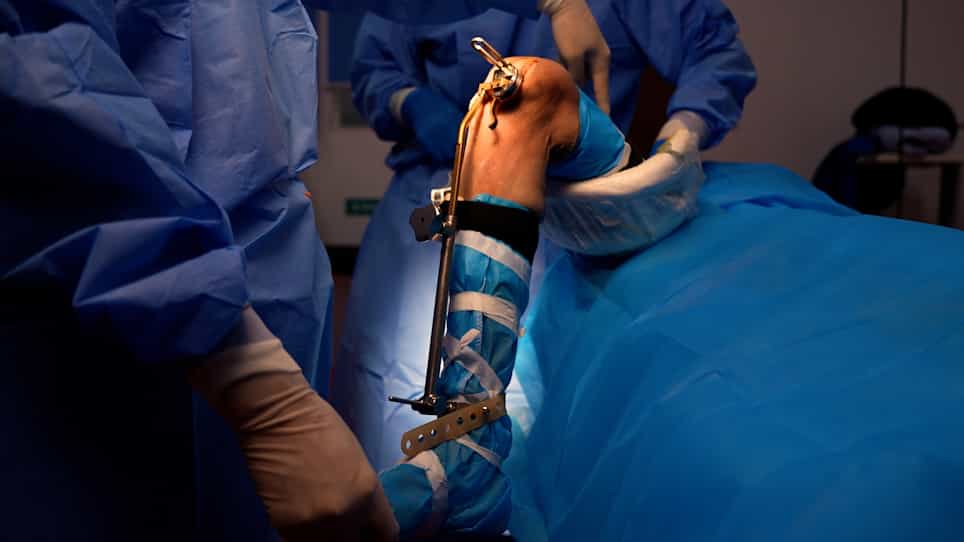
- 机器人辅助TKA (RATKA) 为改进软组织平衡技术提供了机会,以提高准确性.
研究的目的:
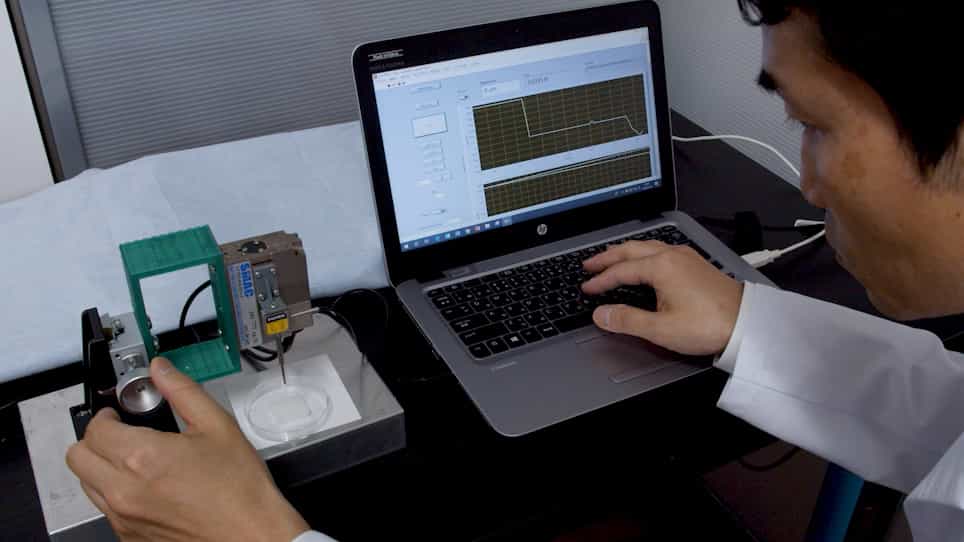
- 在RATKA期间使用数字张力器评估带松评估的可重复性和可重复性.
- 为了确定机器人辅助在膝关节置换过程中实现一致的软组织平衡的可靠性.
主要方法:
- 经验丰富的RATKA外科医生评估了12个尸体膝盖的带松 (预切割和试验阶段).
- 在延伸和曲方面施加了手动的瓦鲁斯/瓦尔古斯应力,使用数字张力仪测量松位移.
- 类内相关系数 (ICC) 分析量化了外科医生内部的重复性和外科医生之间的可重复性.
主要成果:
- 在RATKA的带松评估中观察到出色的重复性和可重复性.
- 外科医生表现出很高的一致性,在预切割和试验阶段都有1-1.5毫米的变化.
- 外科医生之间的可重复性显示平均变化小于0.7毫米,表明强烈的协议.
结论:
- 在TKA中,机器人辅助软组织平衡技术是可靠和可重复的.
- 数字紧张器可方便对带松评估进行精确控制,从而有可能改善TKA的结果.
- 将机器人技术纳入TKA程序为软组织管理提供了显著的优势.