设计一个Trichogramma球无人机交付系统和交付操作的质量分析
Hang Xing1, Mengjie Li1, Yijuan Qin1
1College of Engineering, South China Agricultural University, Guangzhou, China.
Frontiers in plant science
|December 20, 2023

概括
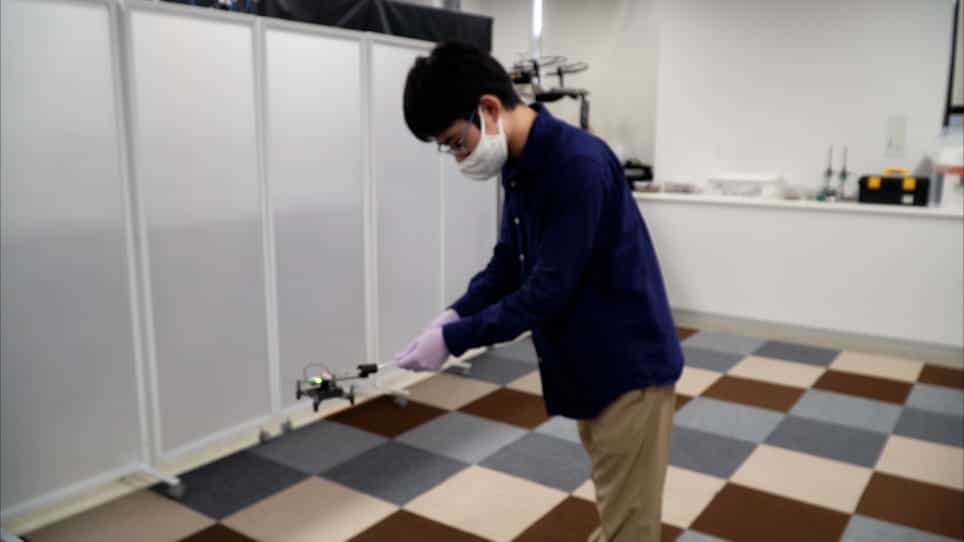
无人驾驶飞行器 (UAV) 通过在复杂的领域准确地发射三图形球来改善害虫控制. 梯形的田间划分最大限度地提高了运营效率,并为可持续农业利用有益的昆虫.
科学领域:
- 农业工程 农业工程
- 昆虫学 昆虫学是一门学科.
- 机器人技术 机器人技术 机器人技术
背景情况:
- 手动释放三角图表用于害虫控制是低效的,并且阻碍了可持续的农业.
- 无人驾驶飞行器 (UAV) 系统用于三图形球传递正在出现,但需要提高稳定性和准确性.
- 缺乏基于无人机的生物控制传递系统的全面运行质量评估标准.
研究的目的:
- 使用四轴植物保护无人机开发一个稳定而准确的三度图球输送系统.
- 引入一个全面的评估方法,以评估无人机的运行质量.
- 为复杂的现场边界优化无人机操作策略.
主要方法:
- 一个四轴植物保护无人机的系统设计和实施,用于三角图形球的输送.
- 开发一个全面的运营质量评估方法.
- 在复杂的边界中进行无人机操作时,对不同领域划分形状 (矩形,梯形,阶梯形) 的比较分析.
主要成果:
- 拟议的无人机系统实现了高达4158m2/min的传送面积.
- 释放的三角图形球的覆盖率超过97%.
- 梯形场区分被确定为平衡复杂场中的操作效率和三角形球利用率的最佳形状.
结论:
- 开发的无人机交付系统为三图形球部署提供了更高的稳定性和准确性.
- 拟议的评估方法为评估和改进基于无人机的生物控制系统提供了科学基础.
- 建议在复杂的田地实施梯形子区域划分,以最大限度地提高无人机辅助害虫防治的有效性,支持高质量的农业发展.