
从异质混合物中选择性声学捕获,翻译,旋转和定向生物体
IEEE transactions on bio-medical engineering
|December 20, 2023

概括
本研究引入了一种声学操纵系统,用于精确,无接触地控制混合物中的单个生物体. 该技术可用于微生物学和生物医学应用的选择性捕获,翻译,旋转和定位.
科学领域:
- 生物医学工程 生物医学工程
- 微生物学 微生物学
- 声学操纵是一种声学操纵.
背景情况:
- 在生物医学工程和微生物学中,从混合物中选择性操纵运动生物是至关重要的.
- 与其他方法相比,声学操纵提供了优越的生物相容性和无添加物的特性.
研究的目的:
- 提出一种声学操纵系统,用于在异质混合物中的单个生物体的选择性,非接触式控制.
- 为了证明声场的动态转向用于精确的操纵任务.
主要方法:
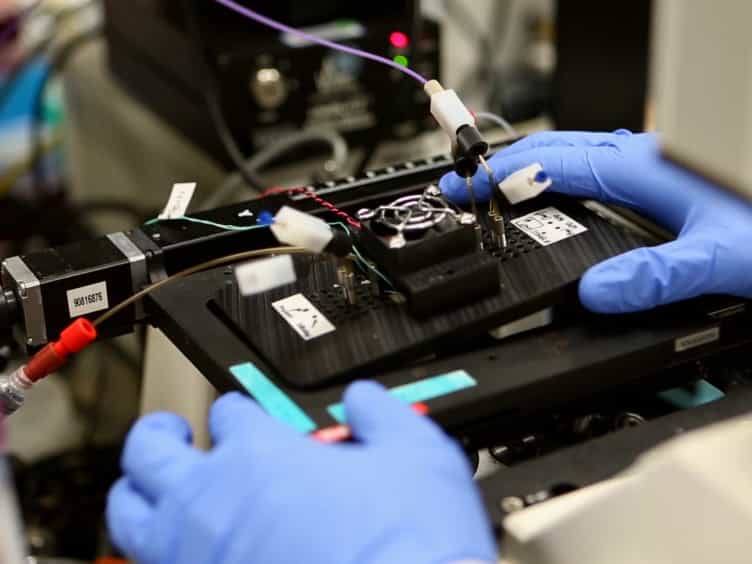
- 使用分相传感器阵列和显微镜来动态引导声场.
- 实施基于多个焦点的声场方向方法,用于选择性捕捉生物.
- 采用闭环定位和实时运动计划来实现自动控制.
主要成果:
- 该系统成功地从异质混合物中捕获,翻译,旋转和定向单个生物 (盐水和斑马鱼).
- 在培养皿中展示了选择性,稳定,精确和实时的操纵.
- 突出了系统在各种操作任务中的自动化和准确性.
结论:
- 开发的声学操纵系统和转向方法使单个生物体的精确,实时和现场控制成为可能.
- 这种技术提高了在生物研究和工程中处理移动生物的能力.