
"车不好":触觉反和电车司机经验对紧急制动性能的影响
Tiziana C Callari1, Louise Moody2, Michael Mortimer3
1Socio-Technical Centre, Leeds University Business School, University of Leeds, Leeds, UK; Centre for Arts, Memory and Communities, Coventry University, Coventry, UK.
Applied ergonomics
|December 23, 2023

概括
电车主控制器中的触觉反可以提高制动性能,减少新手和经验丰富的司机之间的差异. 这项技术在混合交通环境中提高了安全性,这对于可持续的城市交通至关重要.
科学领域:
- 运输工程 运输工程
- 人类因素 人类因素
- 可持续的城市流动性
背景情况:
- 电车正在全球范围内扩大可持续城市,但在混合交通中运行,这引发了安全问题.
- 电车司机控制,特别是主控制器,对于安全和舒适的乘客体验至关重要.
- 现有的安全协议通常依赖于驾驶员的经验,特别是紧急制动.
研究的目的:
- 为了调查如何增强的主控制系统与触觉反提高电车司机的制动性能.
- 评估驾驶员在关键场景中对安全和控制的看法,并提供触觉反.
- 为了减少新手和经验丰富的电车司机之间的绩效差异.
主要方法:
- 国际混合方法方法与墨尔本和伯明翰的研究.
- 与电车司机进行定性采访,以了解车策略.
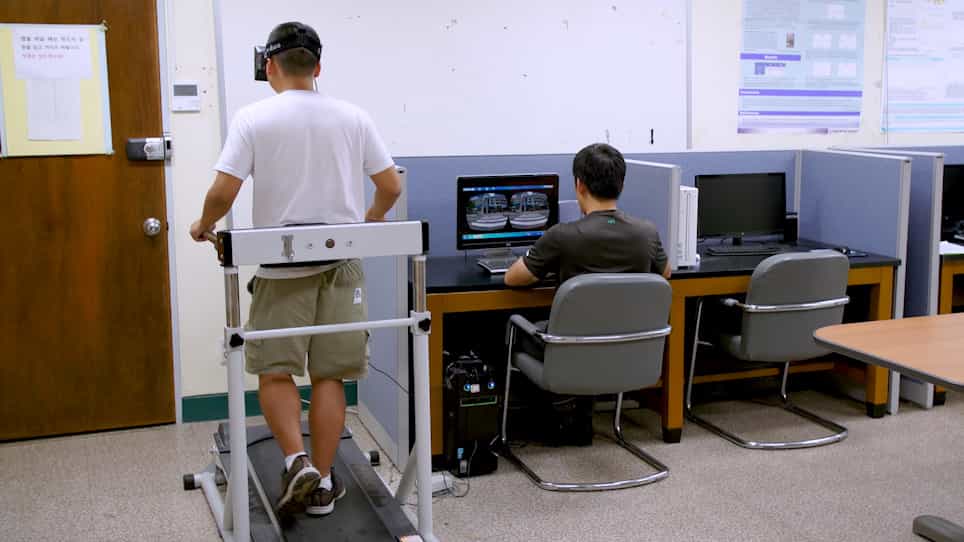
- 使用虚拟现实 (VR) 模拟器和触觉主控制器进行实验研究.
主要成果:
- 驾驶员的经验对应急车的应用有很大的影响.
- 主控制器中的触觉反显示了提高制动性能的潜力.
- 在使用触觉系统的新手和经验丰富的司机之间观察到较小的性能差距.
结论:
- 在电车主控制器中实施触觉反可以显著提高安全性和一致性.
- 这项技术提供了一种可行的解决方案,以减轻混合交通电车运营中的风险.
- 触觉反提高了驾驶员的性能,特别是对于经验较少的操作员,促进了更安全的城市交通.