使用新的HugoTM RAS系统进行机器人辅助部分切除术:第一个离系列的可行性,设置和术后结果
F Prata1, A Ragusa1, A Civitella1
1Fondazione Policlinico Universitario Campus Bio-Medico, Department of Urology, Rome, Italy.
Urologia
|January 4, 2024

概括
雨果机器人辅助手术 (RAS) 系统用于七名患者的机器人辅助部分切除术 (RAPN). 这种新的系统在简单的三臂配置下显示出优异的外科手术后期结果.
科学领域:
- 泌尿器科 泌尿器科 泌尿器科 泌尿器科
- 手术技术 手术技术
- 机器人技术 机器人技术 机器人技术
背景情况:
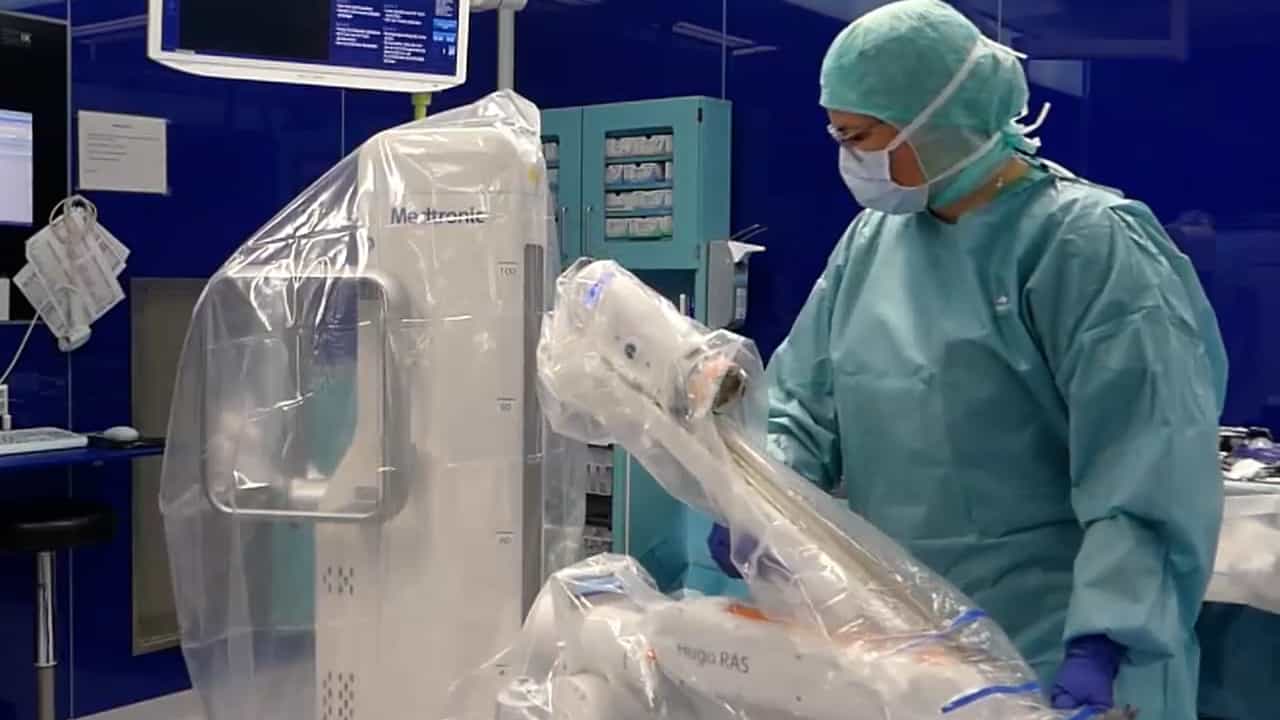
- 雨果机器人辅助手术 (RAS) 系统提供了增强的模块化.
- 它在节手术中的应用,特别是离机器人辅助部分切除术 (RAPN),并未得到充分记录.
研究的目的:
- 评估使用新型三臂雨果RAS系统的离RAPN的初始经验和术后结果.
主要方法:
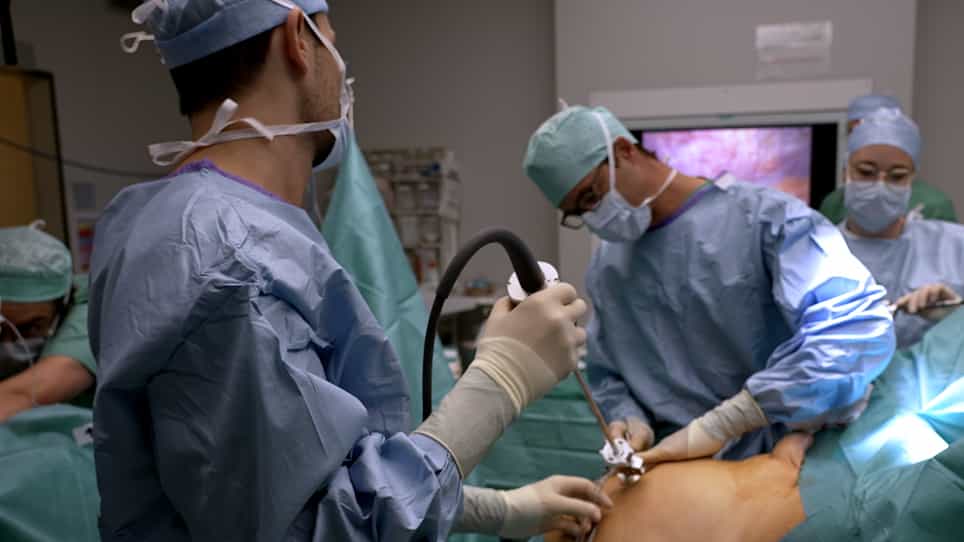
- 七名患有cT1质的患者通过跨腹膜方法进行了离RAPN.
- 在Hugo RAS系统中使用了标准的三种仪器机器人配置.
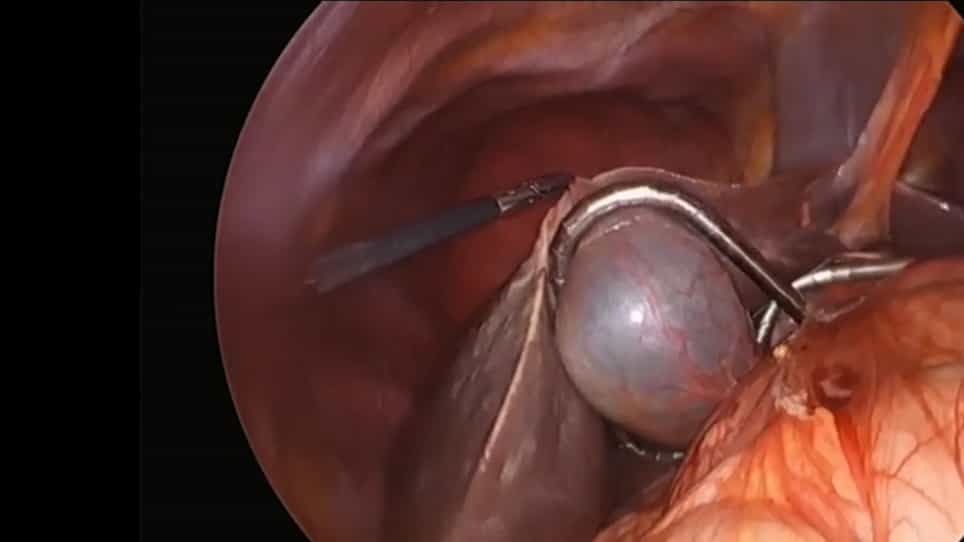
- 血液静止是通过使用单个穿针与滑动剪贴来实现的.
主要成果:
- 端口的中间位置和对接时间为6分钟.
- 没有发生手术内并发症,仪器碰撞或系统故障.
- 控制台中位时间为83分钟,估计中位失血量为200毫升.
- 所有患者在术后2-3天内出院,在30天内没有报告的并发症.
结论:
- 雨果RAS系统促进了第一个系列的关闭 RAPN.
- 该系统展示了一个易于使用的对接机制,并提供了优秀的外科外科结果.
- 一个简单的三臂配置证明了这个程序的有效性.