对未定义对象进行EEG控制的远程捕获

Minki Kim1, Myoung-Su Choi2, Ga-Ram Jang2
1Department of Mechanical Engineering, Korea Advanced Institute of Science and Technology (KAIST), Daejeon, Republic of Korea.
Frontiers in neurorobotics
|January 8, 2024

概括
这项研究介绍了一个使用实时电脑图 (EEG) 和共享自主性的机器人抓取系统. 它使人类操作员能够做出关键决策,以抓住不确定的物体,增强非结构化环境中的机器人能力.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 神经科学是一个神经科学.
- 人与计算机的交互
背景情况:
- 完全自主抓取在非结构化的环境中与未定义的对象进行斗争.
- 实时的人类决策对于不确定的机器人任务至关重要.
- 远程操作系统需要直观的人类控制接口.
研究的目的:
- 开发一种远程操作系统,用于机器人抓住未定义对象.
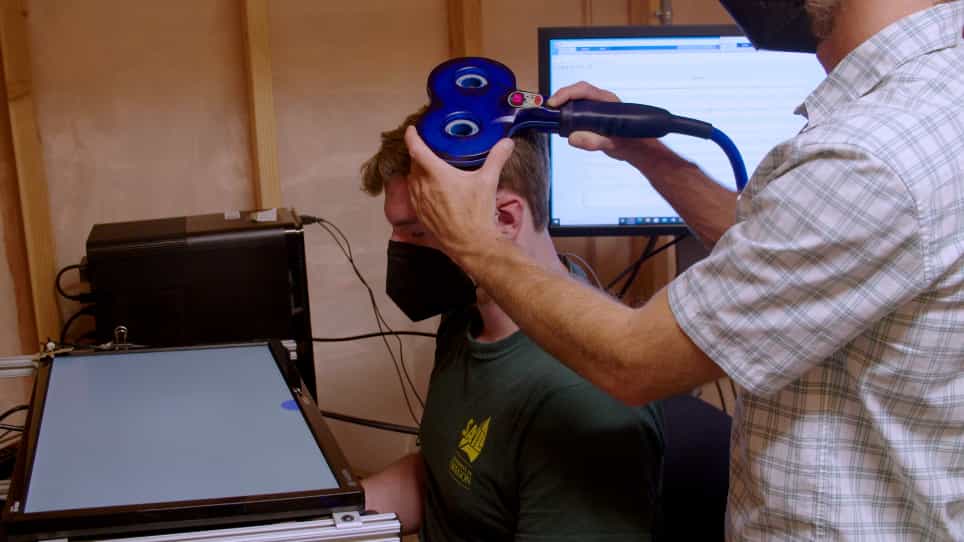
- 整合实时电脑电图 (EEG) 测量用于人类控制.
- 实现共享自主权,允许人类在整个掌握过程中做出决定.
主要方法:
- 一个使用共享自主性和实时EEG的远程操作系统.
- 稳定状态视觉唤起潜力 (SSVEP) 由六个闪块生成,用于人类输入.
- 将抓取任务划分为预先定义的子步骤 (接近,姿势/力量选择,抓取,运输,释放).
- 一个图形用户界面 (GUI),显示任务状态和控制选项.
主要成果:
- 通过EEG通过人类决定成功地展示了各种对象的远程捕捉.
- 启用人为控制抓手的3D运动,抓握姿势 (4个选项) 和抓握力 (3个级别).
- 该系统有效地将人类决策集成到连续的机器人任务中.
结论:
- 开发的基于EEG的远程操作系统增强了机器人对未定义对象的把握能力.
- 共享自主性允许在复杂的机器人任务中灵活地进行人类干预.
- 这种方法可以适应其他需要复杂的人类决策的顺序远程操作任务.