超快的双向曲湿度响应软执行器通过超细丝杆修改生物仿真等级层次结构结构
Jing Yu1, Zongpu Xu1, Quan Wan1
1Key Laboratory of Silkworm and Bee Resource Utilization and Innovation of Zhejiang Province, Institute of Applied Bioresource Research, College of Animal Science, Zhejiang University, Hangzhou, 310058, P. R. China.
Small (Weinheim an der Bergstrasse, Germany)
|January 15, 2024

概括
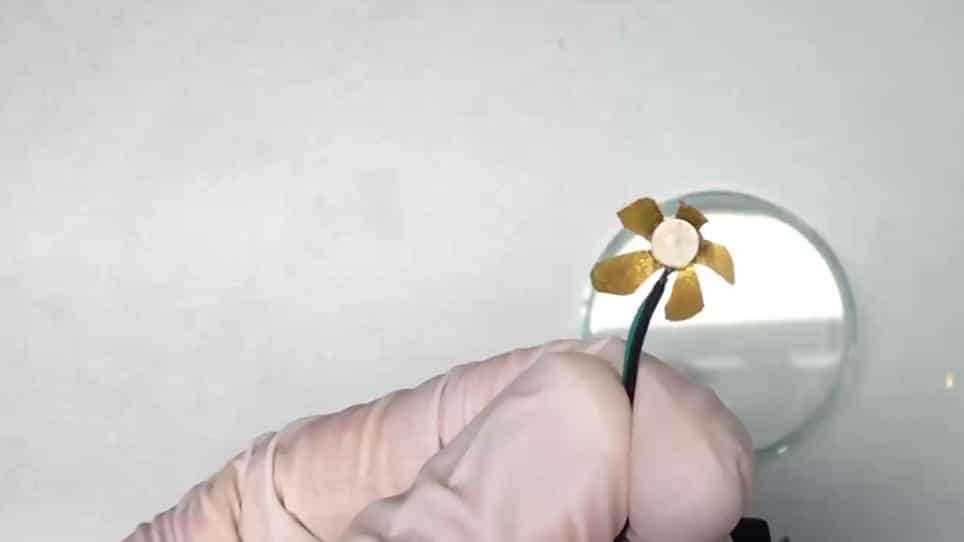
研究人员开发了灵感来自植物结构的超快,双向曲的湿度响应软执行器. 这些执行器使用丝纤维素棒改性石墨烯氧化物进行快速的水传输,使软机器人技术的应用成为可能.
科学领域:
- 材料科学 材料科学 材料科学
- 软机器人软机器人 软机器人软机器人
- 生物模拟学是一种生物模拟学.
背景情况:
- 响应刺激的材料是先进软执行器的关键.
- 适应湿度的软执行器 (MRSA) 提供环保和可访问的性能.
- 一个重大挑战是快速实现高曲率.
研究的目的:
- 为了制造超快的,双向曲的MRSA,灵感来自Delosperma nakurense种子囊.
- 为了提高MRSA的曲曲率和响应时间.
- 探索智能设备和软机器人的应用.
主要方法:
- 一个双层执行器的制造,它结合了超细丝纤维棒 (SFR) 改性石墨烯氧化物 (GO) 湿度响应层和减少石墨烯氧化物 (RGO) 湿度惰性层.
- 利用D. nakurense种子囊的生物结构作为设计灵感.
- 将SFR纳入适应水分的层,以增强水的传输.
主要成果:
- 经过证明的大型双向曲变形 (-4.06 ± 0.09到10.44 ± 0.00厘米-1).
- 实现了7.06厘米-1s-1.1的超快速曲速度.
- 确认了复杂但可预测的执行器变形.
结论:
- 开发的SFR修改方法简单,多功能,并增强了层级执行器的功能.
- 超快的双向曲MRSA显示出智能开关,机器人手臂和行走设备的潜力.
- 这项技术可以为有限的环境推进智能软机器人.