
功能电刺激的闭环控制使用选择性记录和双向神经袖口接口

概括
这项研究表明,深度学习可以解码功能电刺激的神经信号,恢复四肢的运动. 这种方法使闭环控制系统的实时感应反成为可能.
科学领域:
- 神经科学是一个神经科学.
- 生物医学工程 生物医学工程
- 机器学习 机器学习
背景情况:
- 感官反对于功能电刺激 (FES) 的闭环控制至关重要,以恢复四肢的运动.
- 之前的研究利用了来自多接触神经袖电极的时空神经模式的深度学习来进行离线分类.
研究的目的:
- 为了证明在闭环FES系统中使用深度学习进行实时神经信号分类的可行性.
- 为了使感官反能够恢复四肢的运动.
主要方法:
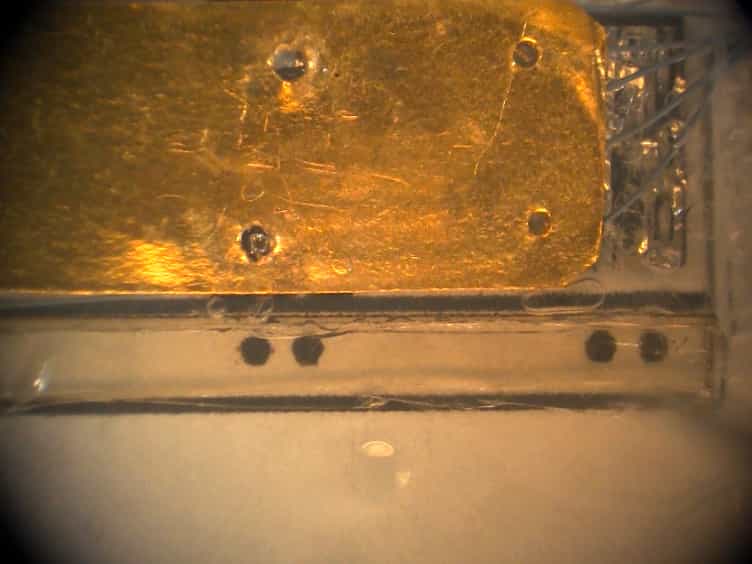
- 在11只老鼠的急性体内实验中,使用在坐骨神经上植入的64通道神经袖口电极.
- 在时空神经记录上训练一个卷积神经网络 (CNN) 用于分类后腿状态 (后腿屈曲,脚屈曲,脚跟刺).
- 实现基于规则的闭环控制器,以根据CNN输出和神经刺激产生脚运动.
主要成果:
- 在11名受试者中,成功的闭环功能电刺激在6名受试者中得到证明.
- 每个受试者实现了1-17次成功的运动序列试验.
- 每个试验记录了3-53个正确的状态转换,表明有效的神经信号解码和FES控制.
结论:
- 应用于多接触神经袖口记录的卷积神经网络可用于实时闭环控制功能电刺激.
- 这种方法对开发先进的神经假肢和恢复运动功能的发展有希望.