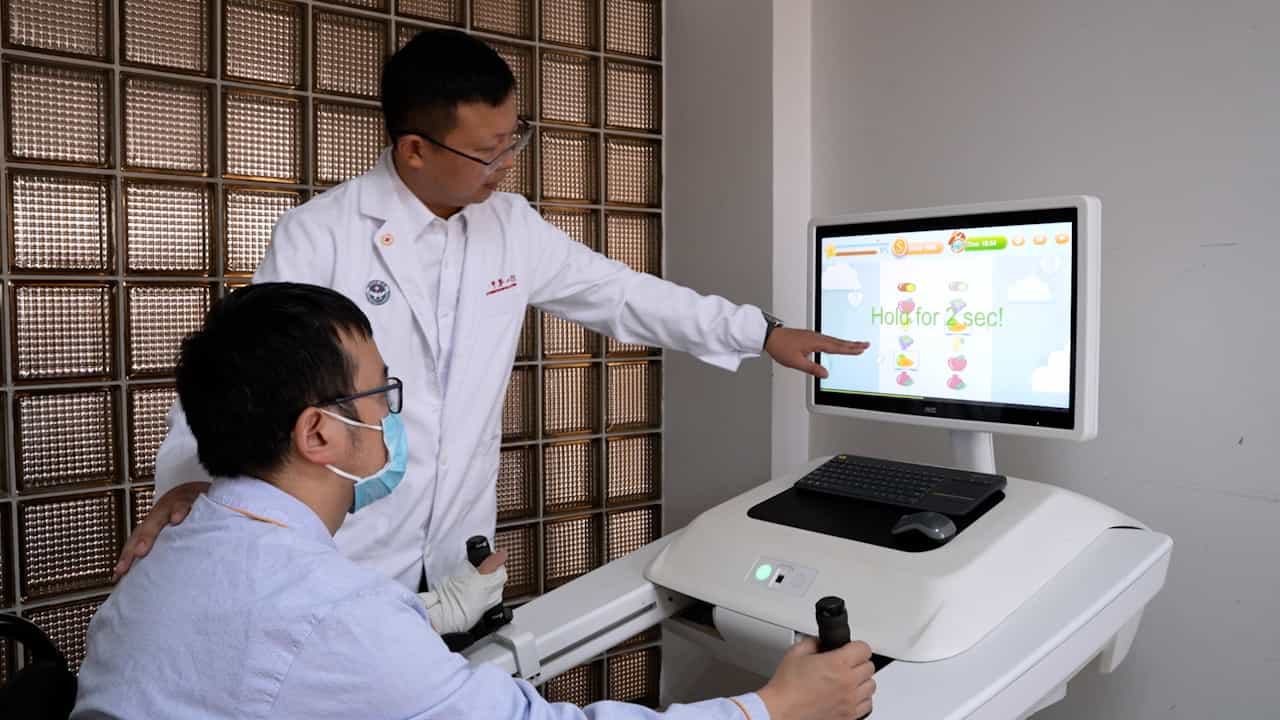
基于阻抗参数预测的上肢康复机器人的自适应阻抗控制技术的研究
Yuling Zhang1,2, Tong Li1,2, Haoran Tao1,2
1School of Health Science and Engineering, University of Shanghai for Science and Technology, Shanghai, China.
Frontiers in bioengineering and biotechnology
|January 18, 2024

概括
这项研究介绍了康复机器人适应性阻抗控制策略,增强中风幸存者的上肢训练. 机器人根据患者状态调整辅助水平,提高康复的有效性.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 康复工程 康复工程
- 生物医学工程 生物医学工程
背景情况:
- 人口老龄化和中风发病率增加需要先进的康复解决方案.
- 传统的康复机器人缺乏适应性参数调整,以满足个体患者的需求.
- 有效的上肢康复需要个性化和响应的机器人协助.
研究的目的:
- 开发和验证用于上肢康复机器人的自适应阻抗控制策略.
- 为了使机器人能够根据患者的状态自动调整训练参数.
- 通过智能机器人系统提高中风康复的效率.
主要方法:
- 建造了一个具有两度自由度的灵活驱动关节康复机器人平台.
- 使用忘记因子递归最小方程方法 (FFRLS) 来估计人类上肢阻抗参数.
- 使用定义的奖励函数实现了最佳的刚度参数选择.
主要成果:
- 适应性阻抗控制策略在康复中被证明是有效的.
- 与恒定阻抗控制相比,自适应阻抗控制带来了显著更高的回报.
- 机器人辅助水平根据个体患者的参与和状态成功地进行了修改.
结论:
- 开发的策略允许康复机器人根据受影响的肢体的功能状态调整阻抗参数.
- 这种适应性控制有助于改善中风患者上肢功能恢复.
- 拟议的控制策略具有个性化临床治疗的潜力,以最大限度地提高康复结果.