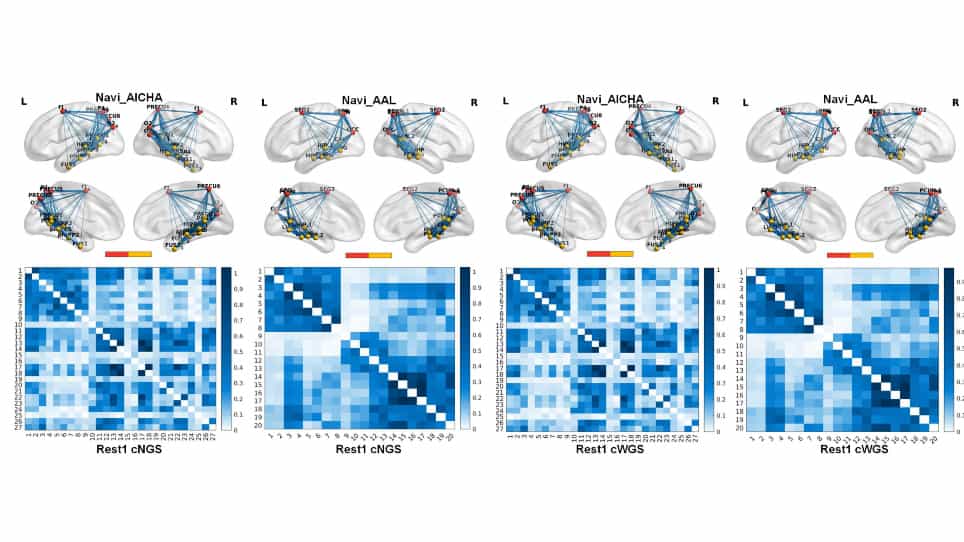

在微电网环境中使用主动推理进行自主导航的空间和时间层次结构
Daria de Tinguy1, Toon Van de Maele2, Tim Verbelen2
1IMEC, Ghent University, 9000 Gent, Belgium.

这项研究引入了一种新的等级主动推理模型,用于自主导航,灵感来自人类探索策略. 该模型有效地将好奇心驱动的探索与以目标为导向的行为相结合,以便在新环境中有效导航.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 认知科学 认知科学
- 人工智能的人工智能
背景情况:
- 人类使用拓标志和路径集成来导航,形成分层认知地图以进行高效的规划.
- 现有的自主导航模型往往缺乏在人类行为中看到的等级结构和综合探索策略.
研究的目的:
- 为自主导航,探索和以目标为导向的行为提供一个可扩展的层次化主动推理模型.
- 将类似人类的导航策略集成到人工智能模型中,包括好奇心驱动的探索和层次化的环境表示.
主要方法:
- 开发了一种使用视觉和运动感知的等级主动推理模型.
- 实施了导航的多层次运动规划方法 (上下文,位置,运动).
- 在迷你电网环境中通过模拟验证模型.
主要成果:
- 该模型成功地将好奇心驱动的探索与以目标为导向的行为结合在一起.
- 在新型环境中展示了高效的导航能力,并迅速向目标进步.
- 层次结构促进了有效的规划和导航策略.
结论:
- 拟议的模型通过结合类似人类的等级策略,为自主导航和探索提供了一个新的解决方案.
- 这种方法提高了自主系统在复杂环境中的效率和适应性.
- 进一步的研究可以探索现实世界的应用和更复杂的导航任务.
更多相关视频
 06:28
A Networked Desktop Virtual Reality Setup for Decision Science and Navigation Experiments with Multiple Participants
Published on: August 26, 2018
 04:41
Utilizing a Reconfigurable Maze System to Enhance the Reproducibility of Spatial Navigation Tests in Rodents
Published on: December 2, 2022
相关概念视频
 01:18
Hierarchy of Motor Control
 01:30
Types of Global Positioning System Surveys
 01:25
Selected Data About Geographic Locations
 01:30
Design Example: Identifying the Locations of Monuments in the Field Using Global Positioning System Device
 01:29
Levels of Use of a GIS
 01:26
Errors in Global Positioning System