
无GPS无线精确定位系统用于自动飞行和降落,用于船载无人机的应用
Tsu-Yu Lo1, Je-Yao Chang1, Tan-Zhi Wei1
1Graduate Institute of Commutation Engineering, National Taiwan University, Taipei 106, Taiwan.

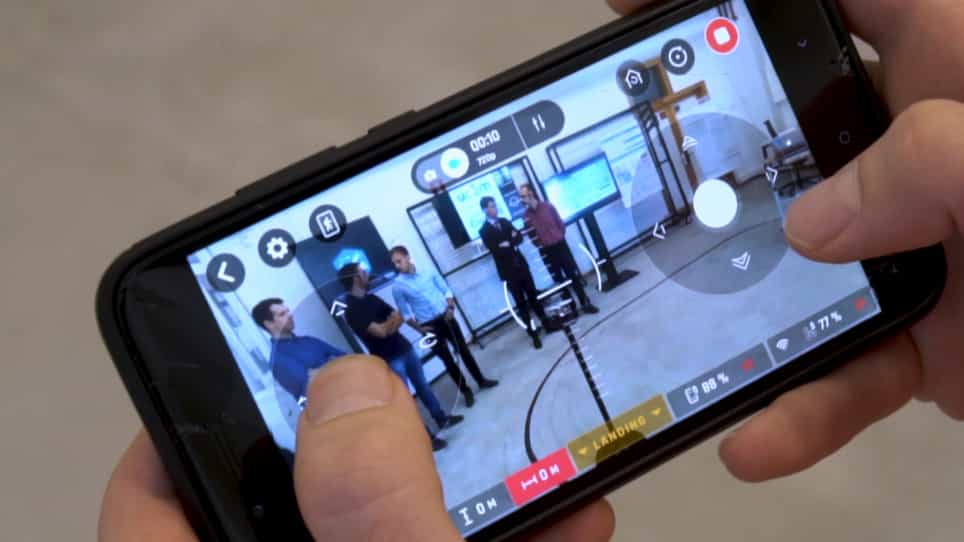
本研究介绍了无人机在移动船只上的自动着陆系统,利用超宽带 (UWB) 无线定位. 该系统能够实现无GPS自主着陆,这对于具有挑战性的海上环境至关重要.
科学领域:
- 机器人技术和自主系统
- 导航和控制系统 导航和控制系统
- 无线通信技术无线通信技术
背景情况:
- 全球定位系统 (GPS) 在充满挑战的环境中的局限性,例如战时,需要替代导航解决方案.
- 船载无人机 (UAV) 需要在动态平台上强大的自动着陆能力.
- 现有的系统通常依赖于GPS,限制了它们在GPS被拒绝的场景中的适用性.
研究的目的:
- 开发和验证GPS独立的UAV在船载平台上的自动着陆系统.
- 建立一个精确的,实时的动态无线定位系统,用于自主无人机操作.
- 提高无人机在复杂的海上条件下着陆的可靠性和性能.
主要方法:
- 实现一个超宽带 (UWB) 电路模块,配有专门的天线和射频前端,用于增强信号接收和定位.
- 开发基于UWB的无线定位算法,以指导自主降落.
- 集成和测试UWB模块在船载平台和UAV在户外开放水环境,考虑到平台波振动.
主要成果:
- 成功演示无人机自主飞行200米和精确着陆在一个移动的船载平台没有GPS.
- 验证UWB定位系统在现实海上条件下的功能,精度和适应性.
- 通过优化的UWB模块设计实现了增强的无线信号接收和定位精度.
结论:
- 开发的基于UWB的无线精确定位系统有效地实现了船载无人机的GPS独立自动着陆.
- 该系统为无人机在没有GPS的环境中运行提供了可行的解决方案,增强了海上自主权.
- 该研究验证了船载无人机拟议系统的实际应用和适应性.
更多相关视频
 09:13
Remote Magnetic Navigation for Accurate, Real-time Catheter Positioning and Ablation in Cardiac Electrophysiology Procedures
Published on: April 21, 2013
 16:01
An Experimental Protocol for Assessing the Performance of New Ultrasound Probes Based on CMUT Technology in Application to Brain Imaging
Published on: September 24, 2017
相关概念视频
 01:28
Field Application of Global Positioning System
 01:30
Introduction to Global Positioning System
 01:26
Errors in Global Positioning System
 01:30
Types of Global Positioning System Surveys
 01:30
Design Example: Identifying the Locations of Monuments in the Field Using Global Positioning System Device
 01:30
Electronic Distance Measuring Instruments