
机器人:用于自动成像和操纵草的系统
Blair Subbaraman1, Orlando de Lange1,2, Sam Ferguson1
1Department of Human Centered Design & Engineering, University of Washington, Seattle, Washington, United States of America.
PloS one
|January 23, 2024

概括
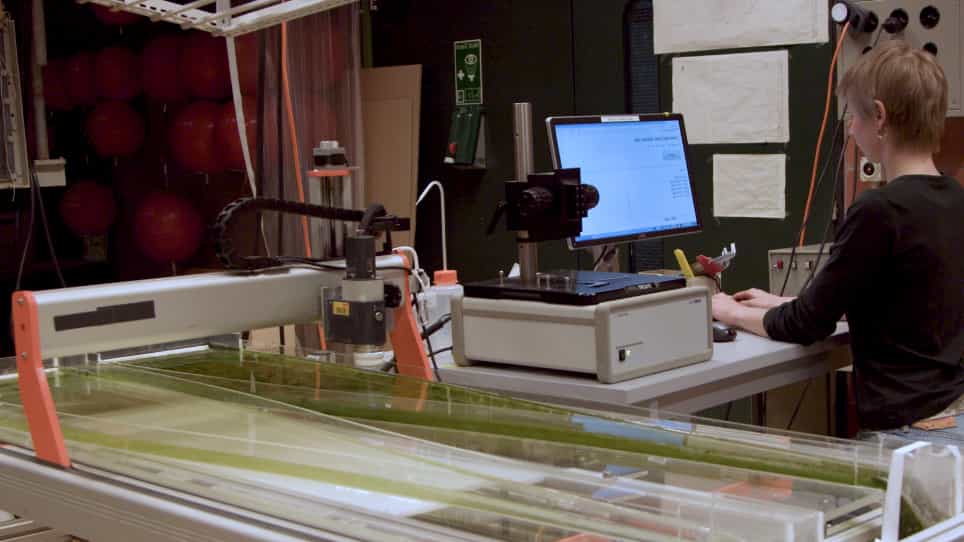
本研究介绍了Duckbot,一个可定制的实验室自动化系统,用于植物生物学研究. 它简化了使用开源软件和通用运动平台对草进行实验的自动化.
科学领域:
- 植物生物学 植物生物学
- 实验室自动化 实验室自动化
- 机器人技术 机器人技术 机器人技术
背景情况:
- 目前的实验室自动化系统缺乏针对定制应用的灵活性,阻碍了新实验工作流程的开发.
- 自动化新的工作流通常需要大量的时间,资源和专业知识来构建定制的研究平台.
研究的目的:
- 降低植物生物学实验室自动化进入门.
- 为植物研究开发一个可定制和可访问的自动化系统.
主要方法:
- 利用开源的,可以改变工具的运动平台Jubilee,通过Jupyter笔记本控制.
- 开发了Duckbot,一个集成植物生物学相关终端效应器和软件模块的专用机器.
- 创建了计算笔记本,用于自动化草实验.
主要成果:
- 成功自动化了子生长测试工作流程,包括样本准备,图像采集和数据分析.
- 展示了Duckbot能够支持植物研究工作流程的各个阶段的能力.
- 提供了一个灵活控制和定制实验室自动化的框架.
结论:
- 在植物生物学中,Duckbot为定制实验室自动化提供了一个可行的解决方案.
- 这种方法简化了使用可访问的计算工具进行实验开发和执行.
- 进一步开发可以扩大这个平台的应用到各种植物科学研究.