在完全机器人化西格莫切除术期间保持血管完整性:释放血管节约精度的力量
C G S Huscher1, F Cobellis2, G Lazzarin3
1Department of Surgical Oncology, Robotic and New Technology, Casa Di Cura Cobellis, Vallo Della Lucania, SA, Italy.
Langenbeck's archives of surgery
|January 24, 2024

概括
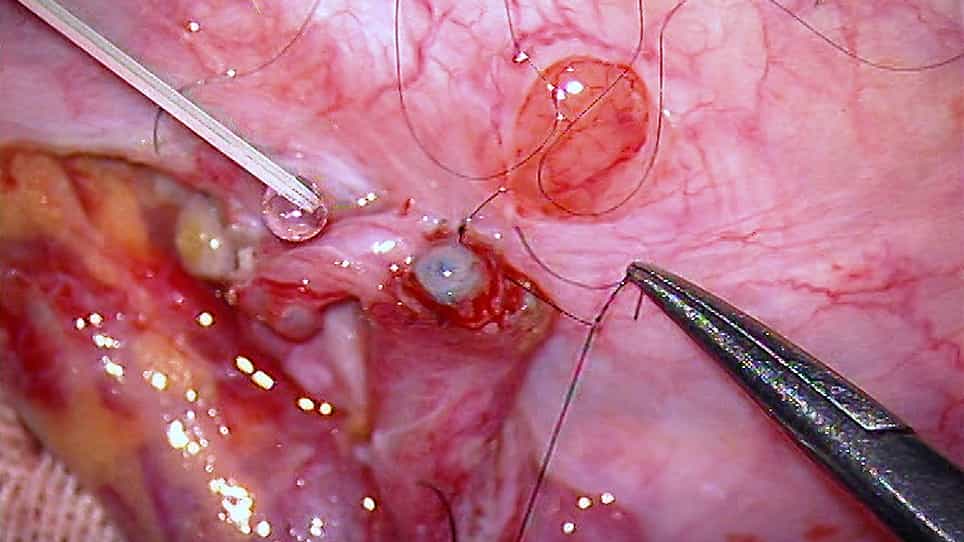
这项研究表明,完全节约血管的机器人半导体切除术 (VsRS) 是对腺癌的安全和可行的方法. 手术后的治疗结果与标准治疗结果相似,这表明在保存血管系统的情况下,瘤学激进的可能性很大.
科学领域:
- 手术瘤学手术瘤学
- 机器人手术 机器人手术
- 结肠直肠癌研究研究
背景情况:
- 评估针对腺癌的全机器人半导体切除术的血管节约方法.
- 评估这种创新的手术技术的可行性,安全性和临床实用性.
研究的目的:
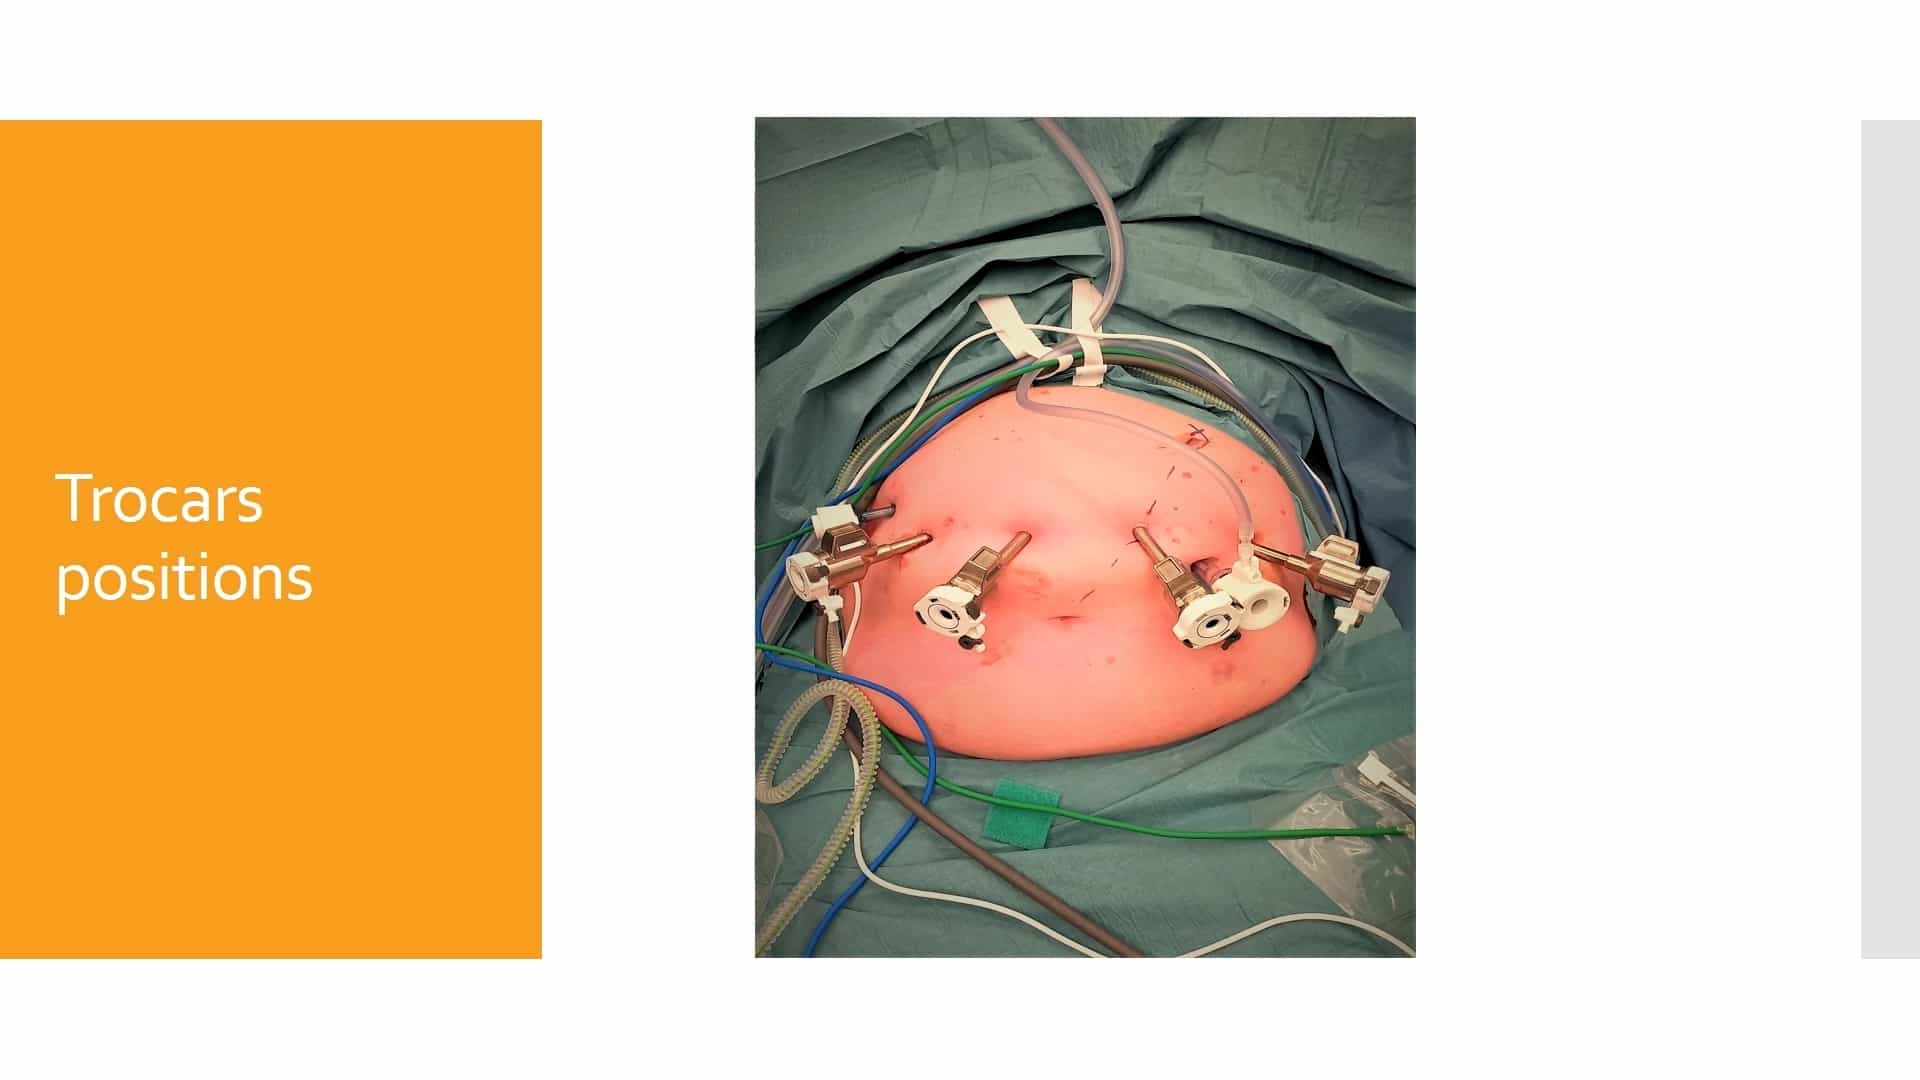
- 建立和评估一个全面的协议,完全节省血管的机器人半导体切除术 (VsRS).
- 将VSRS的外科和病理结果与现有文献进行比较.
主要方法:
- 从2019年1月到2020年12月实施VsRS协议.
- 研究了34名患者的手术和病理结局.
- 结果与标准护理的当前文献进行了比较.
主要成果:
- 观察到零转换到开放性手术和零解剖口腔泄漏率.
- 中位数是21个检查的淋巴结 (ELN) 和0个阳性淋巴结 (PLN).
- 随访时间中位数为28个月,结果与标准护理相当.
结论:
- 这一试点系列证明了针对腺癌的完全血管节约性西格莫切除术的安全性和可行性.
- 该技术旨在在保持血管结构的同时,针对瘤的激进性.
- 需要进一步的前性研究才能完全实现临床整合.