
达芬奇手术机器人对临床环境中的电磁跟踪的影响
L Aguilera Saiz1, H C Groen2, W J Heerink2
1Department of Surgical Oncology, Netherlands Cancer Institute, 1066 CX, Amsterdam, The Netherlands. l.aguilera@nki.nl.
Journal of robotic surgery
|January 27, 2024

概括
使用电磁跟踪 (EMT) 的机器人辅助手术导航是准确的. 引入手术机器人极小地扭曲了EMT领域,确保了癌症手术的可靠准确性.
科学领域:
- 医学技术 医学技术 医学技术
- 手术机器人手术机器人手术机器人手术机器人
- 以图像为指导的导航.
背景情况:
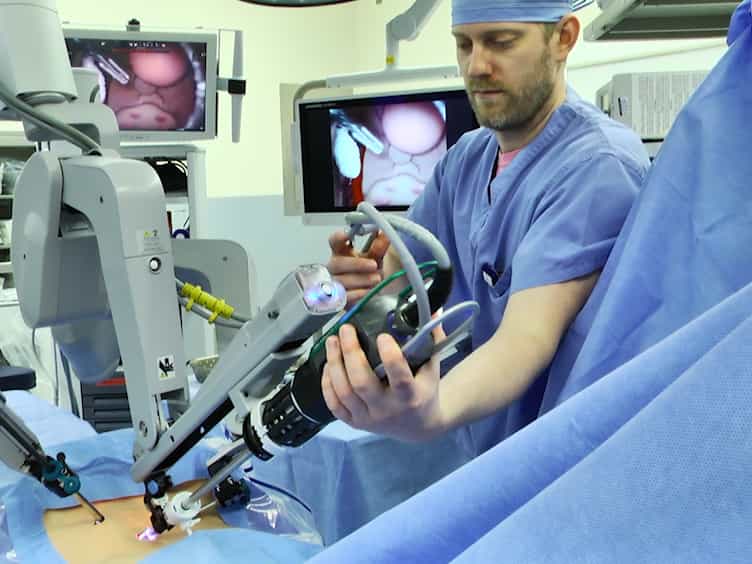
- 机器人辅助手术 (RAS) 在癌症治疗中很普遍.
- 在RAS的挑战包括减少外科医生概述和解剖学失调.
- 图像引导的外科导航,特别是电磁跟踪 (EMT),有可能解决这些挑战.
研究的目的:
- 评估手术机器人存在对电磁跟踪 (EMT) 准确性的影响.
- 在临床环境中使用不同的电磁场发生器来评估EMT的准确性.
主要方法:
- 使用了两个电磁场发生器 (桌面顶部场发生器 - TTFG,平面场发生器 - PFG).
- 一个内部的3D板测量了传感器的位置和定位准确度.
- 准确性在基线和在引入手术机器人和仪器后进行评估.
主要成果:
- 对于TTFG (0.9毫米,0.3°) 和PFG (1.1毫米,0.4°) 的基线精度都很高.
- TTFG没有显示与机器人的精度有显著变化 (p=0.60).
- 随着机器人的使用,PFG的精度下降了 (1.5mm,0.7°,p<0.001),但在临床工作体积中仍然准确 (0.7mm,0.3°对于TTFG;1.1mm,0.7°对于PFG).
结论:
- 手术机器人和仪器对EMT场造成有限的扭曲.
- 在机器人手术中,EMT 保持了足够的准确度,用于手术导航.
- 在机器人辅助癌症手术中,EMT是一种可行的工具,可以提高导航能力.