一个具有可调节空间复杂性的机器人-动物交互舞台,用于以伦理学相关的行为研究
Alexander T Lai1, German Espinosa2, Gabrielle E Wink3
1Department of Biomedical Engineering, Technological Institute E311, Northwestern University, 2145 Sheridan Road, Evanston, IL 60208, USA.
Cell reports
|January 27, 2024

概括
研究人员开发了一种新的实验室系统,用于研究动态,复杂的环境中的动物行为. 这种方法允许可控制,可重复的相互作用,增强观察到的行为的行为学相关性.
科学领域:
- 伦理学 伦理学 伦理学
- 行为神经科学 行为神经科学
- 机器人技术 机器人技术 机器人技术
背景情况:
- 实验室中的动物行为研究通常使用简化,静态的环境,限制了种族学相关性.
- 目前的方法难以复制开放空间和遮盖之间的自然主义转变条件.
- 静态范式可能无法完全参与诸如计划和决策等认知过程.
研究的目的:
- 开发一种可控制和可重复的方法,用于研究可重新配置空间中的动物相互作用.
- 增加基于实验室的动物行为研究的行为学相关性.
- 在复杂的社会和环境相互作用期间调查认知过程.
主要方法:
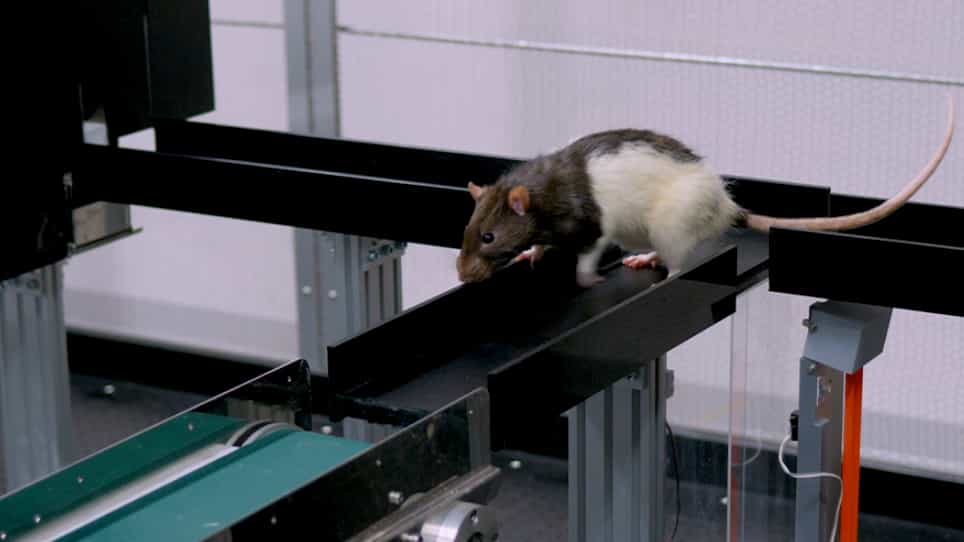
- 鼠标通过可调节的障碍物在蜂巢格子中进行导航.
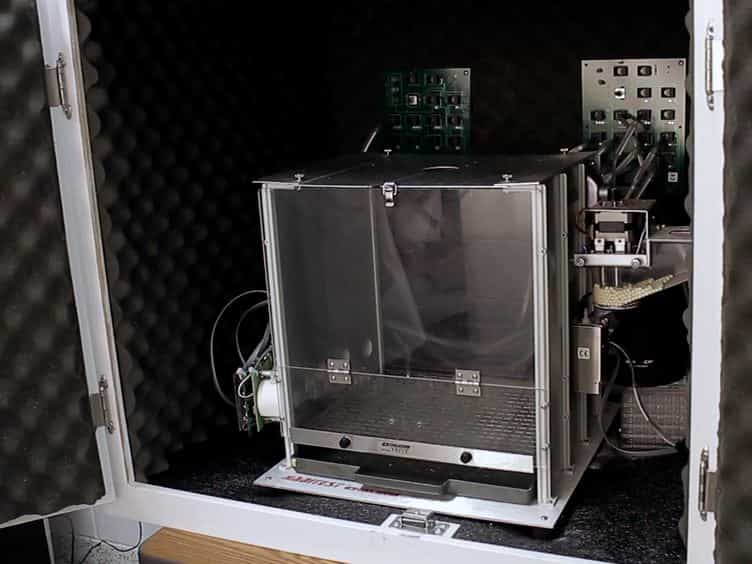
- 一个自主机器人与老鼠互动,并与他们的行为结合起来.
- 机器人充当伪捕食者,发出气泡以引起反应.
主要成果:
- 该系统引发了各种各样的种族相关行为.
- 观察到的行为包括增加路径多样性,偷看和诱.
- 该方法允许探索复杂的决策和规划.
结论:
- 开发的系统提供了一个新的平台,用于在受控的实验室环境中研究复杂的动物行为.
- 这种方法增强了行为研究的生态有效性.
- 它为理解动态环境中的认知提供了新的可能性.
关键词:
科普:神经科学是什么意思行为任务 行为任务.这是一个自然主义的自然主义者.计划 计划 计划 计划 计划 计划捕食者-猎物 捕食者-猎物可重新配置的竞技场.其他人的代表性.机器人机器人机器人机器人机器人机器人机器人空间认知 空间认知空间导航空间导航