相关实验视频
Updated: Jul 4, 2025
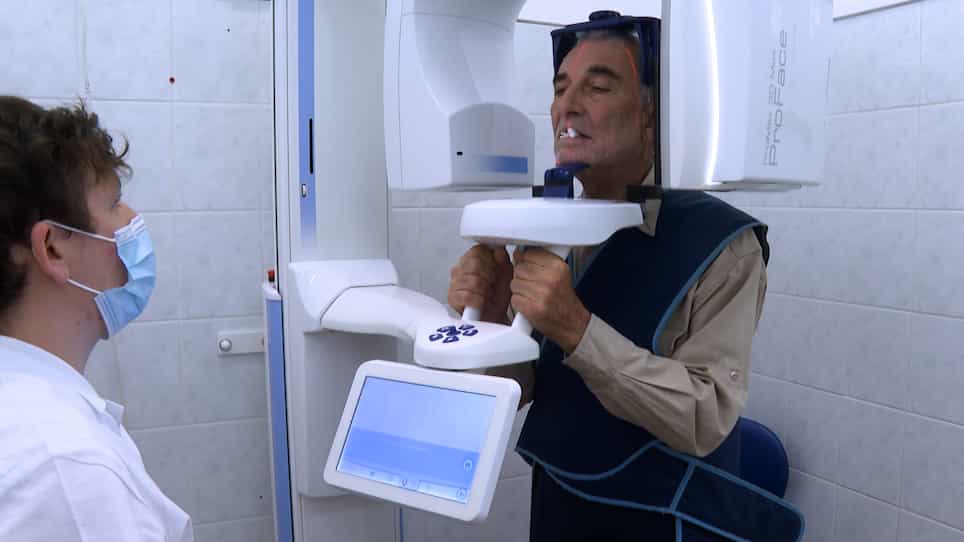

Dynamic Navigation for Dental Implant Placement
Published on: September 13, 2022
在植入物放置的动态导航中校准方法的准确性和效率:一个体外研究
Xiyan Pei1, Jinlong Weng1, Feng Sun1
1First Clinic Division, Peking University School and Hospital of Stomatology & National Center for Stomatology & National Clinical Research Center for Oral Diseases & National Engineering Research Center of Oral Biomaterials and Digital Medical Devices, Beijing, China.

一种新的反射晶片校准方法显著提高了牙植入物放置动态导航的效率,达到与传统的U形管方法相提并论的准确性.
科学领域:
- 牙科植入物学 牙科植入物学
- 手术导航技术 手术导航技术
- 医疗器械校准 医疗器械校准
背景情况:
- 计算机辅助的动态导航手术为精确的牙植入物放置提供了潜力.
- 当前动态导航系统的一个主要局限性是它们的低效率,这是牙科外科医生的担忧.
- 提高校准效率对于更广泛地采用植入物学中的动态导航至关重要.
研究的目的:
- 评估和比较一种新的反射晶片校准方法的准确性和效率,与用于牙科植入物放置的动态导航的传统U形管方法进行比较.
- 为了确定反射晶片方法是否可以保持或提高植入物放置的精度,同时减少手术时间.
主要方法:
- 80个植入物被放置在使用动态导航的聚氨下模型中.
- 确定了两个校准组:带有无线不透明标记的U形管 (UT) (n=40) 和带有3个圆标记的反射晶片 (RW) (n=40).
- 术后的形束计算断层扫描 (CBCT) 用于3D偏差分析;记录校准时间以评估效率.
主要成果:
- 反射晶圆 (RW) 校准方法的效率显著更高 (2.05 ± 0.55 分钟) 与U形管 (UT) 方法 (7.50 ± 0.71 分钟) 相比.
- 虽然UT组在植入物平台 (0.89 ± 0.28毫米) 和顶部 (0.79 ± 0.30毫米) 的3D偏差略小于RW组 (0.99 ± 0.28毫米和0.98 ± 0.30毫米),但UT组 (2.16 ± 1.12°) 的角度偏差大于RW组 (1.53 ± 0.88°).
- 统计分析显示,两组之间的真实性和效率存在显著差异 (P < 0.05).
结论:
- 反射晶片校准方法显著提高了牙植入物放置动态导航的效率.
- 这种RW方法的真实性与UT方法相当,使其成为改善外科手术工作流程的可行替代方案.
- 这些发现表明,反射晶圆校准可以优化动态导航系统,解决牙科植入物手术提高效率的关键需求.
更多相关视频
 05:54
Real-Time Dynamic Navigation System for the Precise Quad-Zygomatic Implant Placement in a Patient with a Severely Atrophic Maxilla
Published on: October 18, 2021
 07:03
Dynamic Navigation in Endodontics: Guided Access Cavity Preparation by Means of a Miniaturized Navigation System
Published on: May 5, 2022