
由控制台外科医生操作的可吸收球在机器人直肠手术期间克服了湿场景
Kaori Watanabe1, Hajime Ushigome1, Hiroki Takahashi1
1Department of Gastroenterological Surgery, Nagoya City University Graduate School of Medical Sciences, Nagoya, Japan.
Journal of the anus, rectum and colon
|February 5, 2024

概括
进行机器人直肠切除的外科医生现在可以使用简单的导管和带技术来更好地视觉化盆腔. 这种方法可以改善狭窄的外科领域的视野,即使有出血或溢血.
科学领域:
- 手术技术 手术技术
- 最少侵入性的手术
- 胃肠道手术 胃肠道手术
背景情况:
- 机器人直肠切除是常见的,但外科医生缺乏足够的吸工具,以清晰的盆腔可视化.
- 在这些程序中,输出和出血使视图复杂化,特别是在晚期癌症中.
研究的目的:
- 介绍一种新的,由外科医生控制的吸入和收回技术,用于机器人直肠手术.
- 为了应对在骨盆中保持一个清晰的操作场所的挑战.
主要方法:
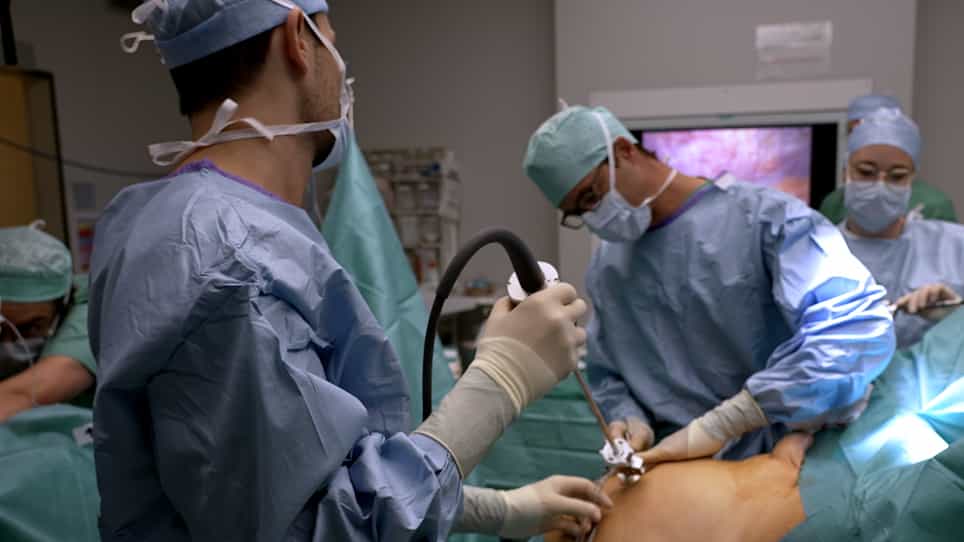
- 这是一种独特的技术,使用软导管与附着的布球通过助手端口插入.
- 该设备既可以作为收起器,也可以作为吸管工具,可由控制台外科医生使用.
主要成果:
- 该技术提供了一种可靠的方法,以确保在骨盆内清晰的视野.
- 它即使在狭窄的外科领域也有效,不需要外科医生助理.
结论:
- 这种简单,廉价的仪器可以在机器人直肠手术期间增强可视化.
- 该技术可能适用于需要改善视野的各种手术程序.