
基于光热诱导的气体-液体转换的小型化和无的麦基本肌肉
Wenfei Ai1,2, Kai Hou1, Jiaxin Wu1,2
1Key Laboratory of Bio-inspired Materials and Interfacial Science, Technical Institute of Physics and Chemistry, CAS, Beijing, 100190, P. R. China.
Nature communications
|February 13, 2024

概括
研究人员使用模具编辑开发了一个小型化的,光驱动的人造肌肉. 这种新型气动执行器实现曲和延伸,使其能够在狭窄的空间中运行,用于先进的机器人和探索.
科学领域:
- 材料科学 材料科学 材料科学
- 机器人技术 机器人技术 机器人技术
- 生物模拟学是一种生物模拟学.
背景情况:
- 气动人工肌肉为复杂的环境提供了连续运动和灵活性.
- 微型化对于人工肌肉在狭窄的空间中运行至关重要.
- 外部附件阻碍了人工肌肉的小型化和实际应用.
研究的目的:
- 提出一种以光驱动的方法来实现人工肌肉小型化,克服外部附件的局限性.
- 使用模具编辑开发一个微型纤维增强的人造肌肉.
- 通过可见光中的气体-液体转化来实现人工肌肉操作.
主要方法:
- 利用模具编辑来制造纤维增强的人工肌肉.
- 采用光驱动的方法来执行.
- 通过可见光诱导的气体-液体转换实现了启动.
主要成果:
- 成功创建了一个微型的人工肌肉,最小体积为15.7mm3 (2mm直径,5mm长).
- 制造的肌肉展示了曲和轴向延伸的能力.
- 开发出的人工肌肉比现有的纤维增强气动执行器要小.
结论:
- 这种由光驱动,模具编辑的人造肌肉代表了小型化的重大进步.
- 这项技术有助于开发用于救援和勘探的无气动力执行器.
- 这项研究为在各种应用中进一步小型化执行器开辟了可能性.
相关概念视频
 01:15
Muscle Contraction
 01:23
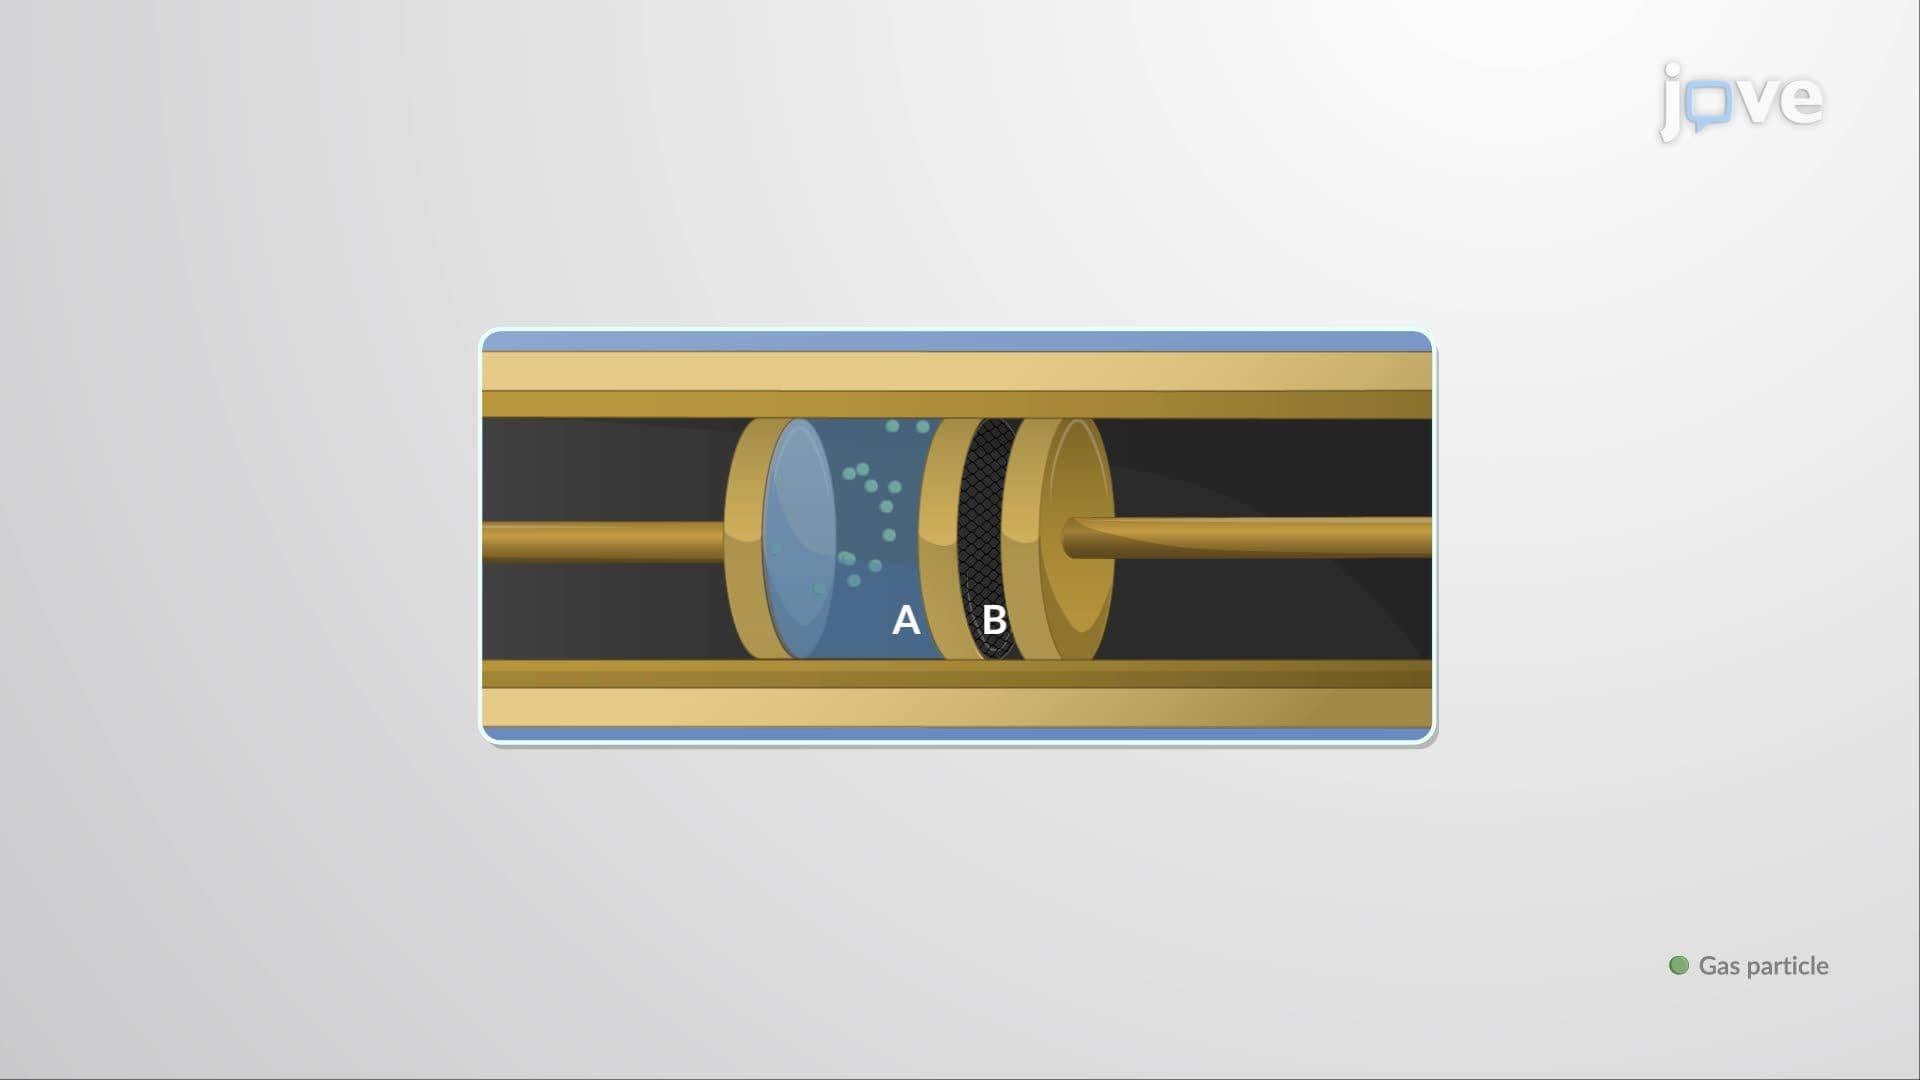
The Joule and Joule–Thomson Experiments
Consider an adiabatic system composed of two chambers, A and B, designed such that no heat flows into or out of the system. Initially, chamber A is filled with a gas at a fixed temperature T1, pressure p1, and volume V1, while chamber B is evacuated. The gas is then gradually forced through a rigid, porous barrier to chamber B, ultimately reaching temperature T2, pressure p2, and volume V2. A piston on the right side maintains a constant pressure (p2), which is lower than p1. The significant...