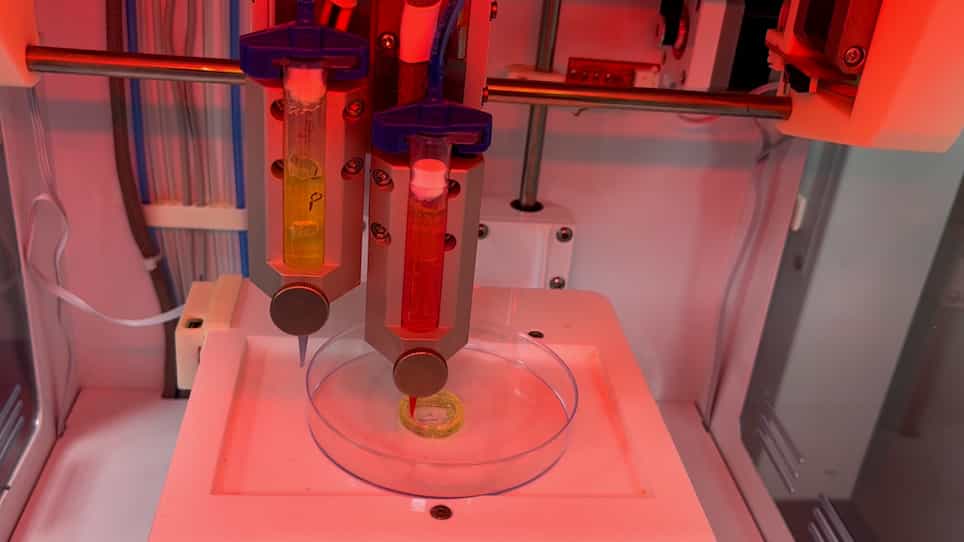

3D打印的坚固的水凝机器人快速和多式联动的摄影指导运动
Min Dong1, Weixuan Liu2, Chen Fei Dai1
1Ministry of Education Key Laboratory of Macromolecular Synthesis and Functionalization, Department of Polymer Science and Engineering, Zhejiang University, Hangzhou, 310058, China. wuziliang@zju.edu.cn.
Materials horizons
|February 20, 2024

概括
研究人员使用3D打印开发了强大,小型化的水凝机器人. 这些坚固的,对光线有反应的软机器人表现出各种应用的快速执行和多姿态运动.
科学领域:
- 材料科学 材料科学 材料科学
- 机器人技术 机器人技术 机器人技术
- 聚合物化学 聚合物化学
背景情况:
- 水凝对软机器人来说是有前途的,但在小型化,机械强度和执行速度方面面临挑战.
- 开发具有复杂运动和耐用性的水凝机器人仍然是一个重大障碍.
研究的目的:
- 通过3D打印呈现一个简单的策略,通过3D打印制造强大,微型化水凝机器人.
- 通过响应刺激的材料和设计,在水凝机器人中实现编程的变形和运动.
主要方法:
- 使用3D打印与粘性弹性聚烯酸-co-acrylamide) 和聚烯酸-co-N-异烯酸-acrylamide) 溶液.
- 通过氧基-Zr4+协调复合体形成坚固的金属-超分子凝纤维.
- 结合金纳米棒,用于光响应和远程控制.
主要成果:
- 成功制造了具有高机械强度和小直径的坚固的金属-超分子凝纤维.
- 通过动态光驱动的水凝机器人展示了快速启动和敏捷的运动 (行走,转动,翻转).
- 启用可编程轨迹和货物运输能力,使用时空光控制.
结论:
- 开发的3D打印水凝机器人提供了出色的机械性能,快速响应和多功能移动.
- 这种方法为推进生物医学和工程领域的软机器人提供了一个有前途的平台.
更多相关视频
 08:17
An Additive Manufacturing Technique for the Facile and Rapid Fabrication of Hydrogel-based Micromachines with Magnetically Responsive Components
Published on: July 18, 2018
7.2K
 10:14
Automated Robotic Dispensing Technique for Surface Guidance and Bioprinting of Cells
Published on: November 18, 2016
7.3K