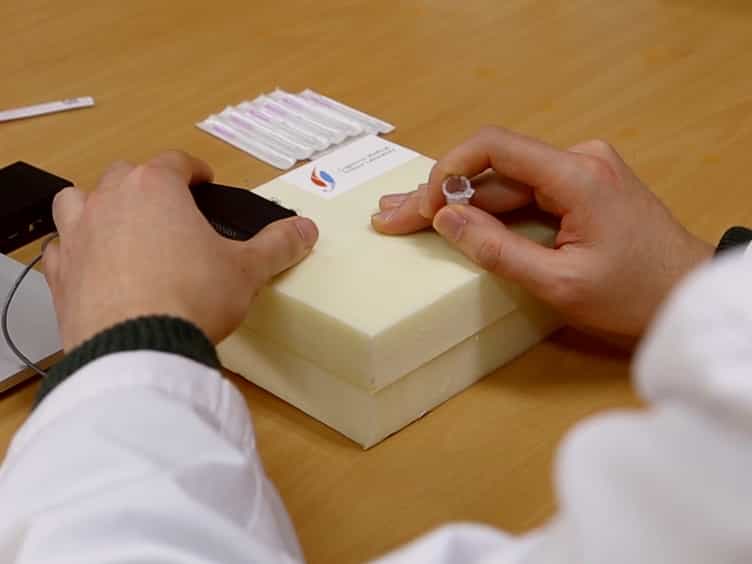
智能抓取器可以提供实时的力量反,以缩短腹腔镜训练中的学习曲线
Xuemei Huang1, Pingping Wang1, Jie Chen1
1Obstetrics and Gynecology Center, Department of Gynecology, Zhujiang Hospital, Southern Medical University, Guangzhou, 510280, China.
BMC medical education
|February 20, 2024

概括
腹腔镜外科训练中的强力反显著降低了新手的学习曲线. 这项技术有助于控制抓力,改善手术技能的学习,降低教育成本.
科学领域:
- 手术培训和模拟手术的培训和模拟
- 医疗器械技术 医疗器械技术
- 微创手术是最少的侵入性手术.
背景情况:
- 腹腔镜手术对新手来说是一个的学习曲线,因为缺乏力量反.
- 传统的训练系统与力量反是昂贵的.
- 开发用于腹腔镜技能获取的经济有效的解决方案至关重要.
研究的目的:
- 在初学者训练中评估腹腔镜抓握器与力反的有效性.
- 评估力量反对控制抓力的影响.
- 为了确定力量反是否缩短了腹腔镜手术的学习曲线.
主要方法:
- 在实验前,经验丰富的外科医生建立了安全的抓力值.
- 新手被分为两组:一个带有强力反 (B2组) 和一个没有 (A2组) 进行为期四周的培训计划.
- 在训练期间和随访期间记录了力量参数,以比较学习结果.
主要成果:
- 强力反显著减少了新手所施加的抓地力 (p < 0.005).
- 有力反的新手 (B2组) 与没有 (A2组) 相比,在较少的试验中 (6对11) 实现了目标抓地力.
- 力量反训练导致了更短的学习曲线和持续的技能保留,而不会显著下降.
结论:
- 使用强力反抓器进行腹腔镜训练,有效地控制抓力,加速技能获得.
- 开发的腹腔镜抓手,配备了FBG传感器,显示了改善外科训练的巨大潜力.
- 这项技术提供了一个有希望的,具有成本效益的解决方案,以提高新手在腹腔镜外科手术中的熟练程度.