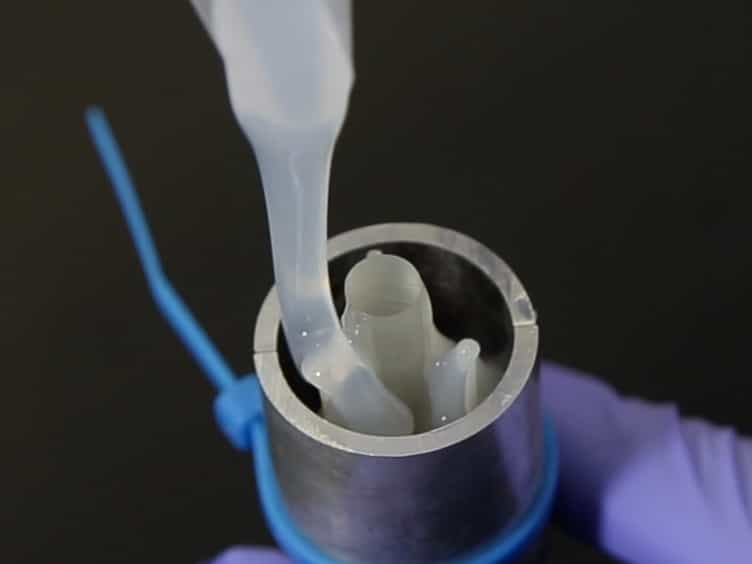
与障碍物互动使用生物灵感,灵活,低调的多链路操纵器

Amit Prigozin1, Amir Degani1,2
1Faculty of Civil and Environmental Engineering, Technion-Israel Institute of Technology, Haifa 3200003, Israel.
Biomimetics (Basel, Switzerland)
|February 23, 2024

概括
这项研究展示了一种生物灵感的机器人操纵器,能够在充满障碍的环境中导航. 使用单个执行器的多连接设计,在模拟和硬件实验中表现出强大的性能.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 生物启发工程 生物启发工程
- 控制系统 控制系统
背景情况:
- 在复杂的,充满障碍的环境中,对机器人操纵器的需求日益增加.
- 需要适应性设计,能够与障碍物进行导航和交互.
- 传统操纵器在非结构化的环境中的局限性.
研究的目的:
- 展示一个生物灵感,低效的多链接操纵器的能力.
- 在有固定和可移动障碍的环境中评估性能.
- 为此类系统提出建模和轨迹规划方法.
主要方法:
- 开发了一种模拟方法,用于具有障碍互动的灵活,低功率的多连接操纵器.
- 实施了固定障碍环境的轨迹规划.
- 分析了对状态和障碍物位置不确定性的操纵器强度.
- 模拟和实验验证的性能与可移动障碍物和物体拾取任务.
主要成果:
- 成功建模和模拟了操纵者与障碍物的相互作用.
- 在杂乱的工作空间中展示了有效的轨迹规划.
- 对不确定性进行验证的稳定性.
- 在充满障碍的环境中展示了成功的物体检索.
- 硬件实验证实了模拟结果.
结论:
- 这种生物灵感,低效的多连接操纵器在充满障碍的环境中是有效的.
- 提出的建模和规划方法适用于复杂的场景.
- 该系统表现出强度和实际适用性,用于诸如对象操纵等任务.