[基于模糊识别相互作用力的上肢康复机器人的模式调整控制策略的研究]
Guoning Li1,2,3, Liang Tao4, Jingyan Meng1,2,5
1Ningbo Institute of Materials Technology and Engineering, Chinese Academy of Sciences, Ningbo, Zhejiang 315201, P. R. China.

概括
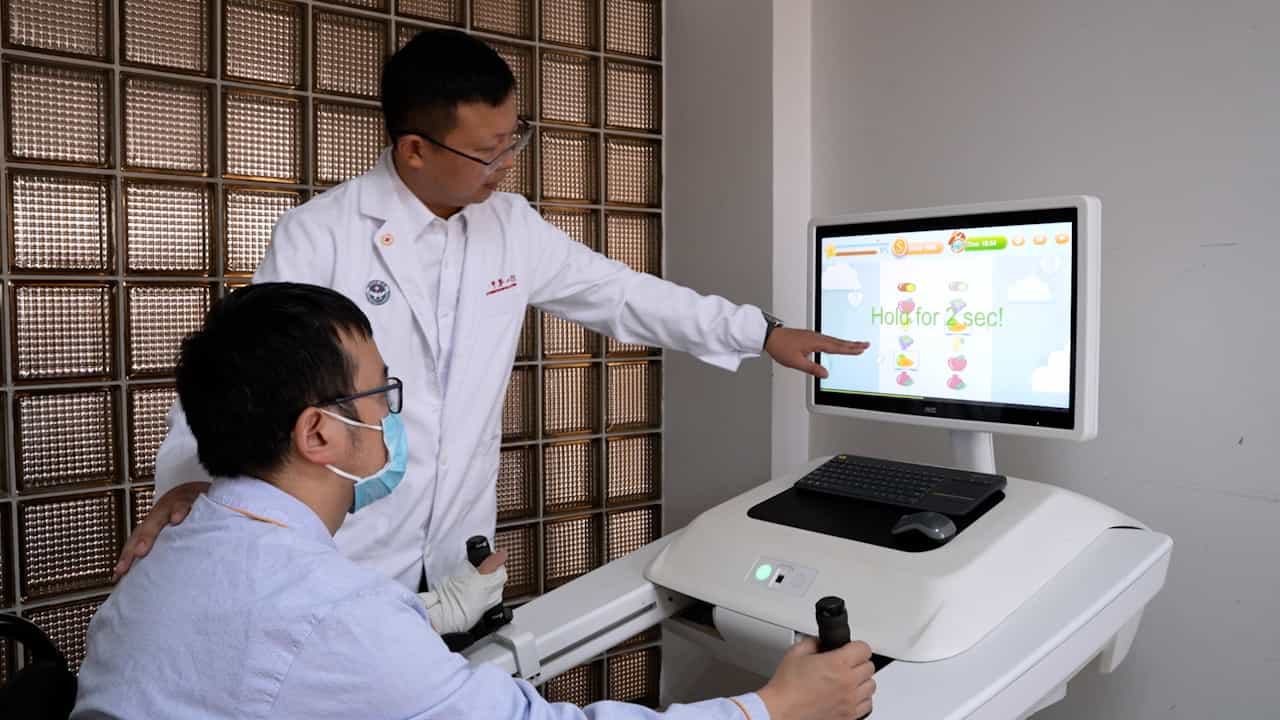
这项研究引入了一种模糊识别技术,用于在机器人辅助康复期间评估上肢运动功能. 它通过根据积极参与而调整辅助水平来增强患者参与度,从而提高机器人安全性.
科学领域:
- 在康复中使用机器人技术
- 人与机器人的交互
- 发动机控制器的控制器